Tutorial 3: Elevador de cangilones
Caso grabado en vídeo: geometría importada mediante STL, movimiento Elevator con tambores de referencia, inlet en la base, outlet en la descarga y diagnóstico del sentido de transporte.
Este tutorial reproduce el caso Elevador T3 del vídeo tutorial. Es el caso de movimiento más avanzado del manual: el cangilón recibe el movimiento Elevator (Capítulo 7.5), que replica copias a lo largo de un circuito cerrado entre dos tambores: sube por un lado, rodea el tambor superior y baja por el otro. El tutorial también muestra un procedimiento real de diagnóstico: la primera ejecución revela el sentido de transporte invertido, que se corrige mediante el signo de la velocidad.
23.1 Descripción general del caso
| ELEMENTO | VALOR UTILIZADO |
|---|---|
| Geometría | 3 STL importados: casca (carcasa), copo (cangilón) y tambores |
| Movimiento | Elevator en el cangilón, mediante Configuración rápida con dos cilindros de referencia (radio de 0,26 m); velocidad lineal con signo de 0,5 m/s |
| Materiales | Material de partícula propio (módulo elástico muy bajo); paredes con material Wall |
| Inserción | Inlet de tipo caja en la base (bota) del elevador; outlet de tipo caja en la zona de descarga superior |
| Coarse-graining | CGF = 4, conservando el paso de tiempo (aplicado después de la primera ejecución de prueba) |
| Configuración | Δt automático (Rayleigh), guardado adaptativo; ejecución de comprobación de 3 s |
| Resultado | Los cangilones recogen el material en la base, ascienden por el lado correcto y descargan en la parte superior |
23.2 Cómo funciona el movimiento Elevator
Antes del paso a paso, conviene comprender qué hace el movimiento Elevador — es lo que diferencia este caso de los demás del manual. Elevator transforma un único STL (el cangilón) en un conjunto de copias que recorren un circuito cerrado: dos tramos rectos (ascenso y descenso) unidos por dos arcos semicirculares alrededor de los tambores inferior y superior, exactamente la trayectoria de una correa elevadora. El cangilón no es «arrastrado» mediante la física: la cinemática es prescrita (como todo movimiento de superficie, Capítulo 7.5), pero los cangilones transmiten fuerza y momento a las partículas que tocan: recogen material en la base, lo transportan durante el ascenso y lo vierten en la descarga.
El recorrido se define mediante tres datos geométricos y el comportamiento del conjunto mediante otros cuatro parámetros:
| CAMPO | QUÉ DEFINE |
|---|---|
| Centro del tambor A / B (m) | Los dos centros del circuito: tambor inferior y superior. La distancia entre ellos define los tramos rectos |
| Eje común de los tambores | El vector del eje alrededor del cual se trazan los arcos (el eje de los tambores; p. ej., Z) |
| Radio de paso (m) | El radio de los arcos semicirculares: la distancia desde el centro del tambor hasta la línea de la correa |
| Velocidad lineal con signo (m/s) | Módulo Y sentido del avance a lo largo del circuito. El signo determina por qué lado ascienden los cangilones |
| Número de copias | Número de cangilones distribuidos uniformemente a lo largo del recorrido (de 2 a 200) |
| Fase inicial del conjunto (de 0 a 1) | Desplaza todos los cangilones a lo largo del circuito; 0,5 avanza medio recorrido |
| Punto local de fijación en el STL (m) | Qué punto del cangilón se «fija» a la línea del circuito |
También existen dos opciones de orientación: Seguir la trayectoria manteniendo la orientación inicial (el cangilón asciende, rodea el tambor y desciende siempre «con la boca hacia arriba»: el modo utilizado en el vídeo y el adecuado para los cangilones) y Seguir la tangente de la cinta (la pieza gira siguiendo la dirección del recorrido; en este modo, el X local corresponde al avance, el Y local a la dirección radial exterior y el Z local al eje de los tambores). La orientación actual de la copia 1 se utiliza como referencia y las demás siguen el recorrido respecto a ella.
Todo ello puede introducirse manualmente en el desplegable Avanzado — editar recorrido manualmente. Sin embargo, la opción práctica es la Configuración rápida (Quick setup): se crean dos cilindros de referencia (superficies) en los tambores, y el programa extrae automáticamente de ellos los centros, el eje y el radio de paso; es el procedimiento utilizado en el vídeo y detallado en el Paso 3.
23.3 Paso a paso
Paso 1 — Importar los STL del elevador
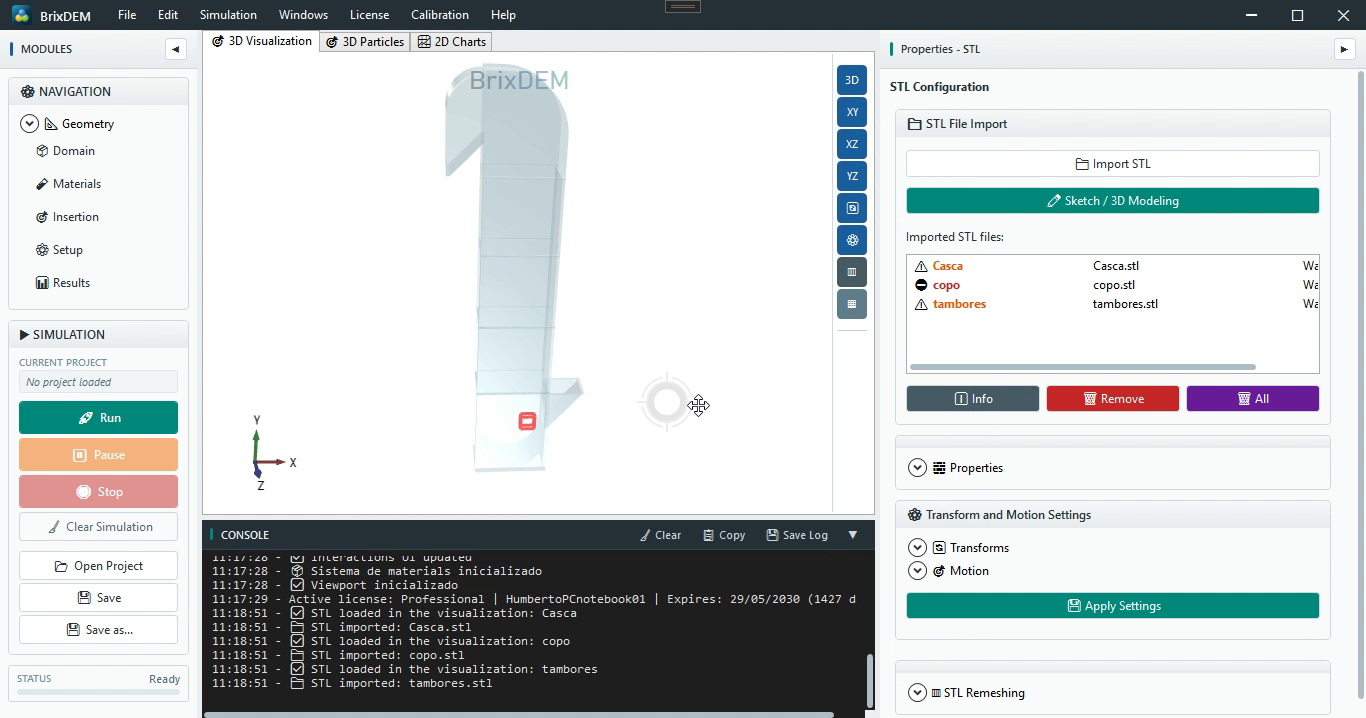
En Geometría › STL, importe los tres archivos del equipo: Casca.stl (carcasa exterior con las zonas de alimentación y descarga), copo.stl (un único cangilón — Elevator replicará los demás) y tambores.stl (tambores y correa, cuerpo únicamente visual/estructural). El formato puede ser STL ASCII o binario. Ajuste la opacidad de la carcasa y de los tambores para ver el interior del equipo.
A continuación, asigne el material de pared (Wall) a cada uno de los tres cuerpos y haga clic en Aplicar Propiedades para cada cuerpo. En el cangilón, habilite también la medición de fuerza y par — permite observar el esfuerzo sobre los cangilones. En este caso no se utiliza desgaste.
Paso 2 — Crear los cilindros de referencia de los tambores
Para la Configuración rápida, cree en Geometría › Superficies dos cilindros que representen los tambores del circuito:
- Tipo = Cilindro, con los dos puntos del eje pasando por el centro del tambor inferior (cilindro 1) y por el centro del tambor superior (cilindro 2), ambos con el eje orientado según Z, el eje físico de los tambores;
- Radio = 0,26 m — este valor se convierte en el radio de paso del circuito, por lo que debe ser el radio efectivo de la correa en el tambor, no el radio exterior de la polea;
- Sólido cerrado (con tapas), movimiento Estacionario y material Wall;
- Haga clic en Añadir superficie para cada uno (
cylinder01ycylinder02).
Paso 3 — Configurar el movimiento Elevator en el cangilón
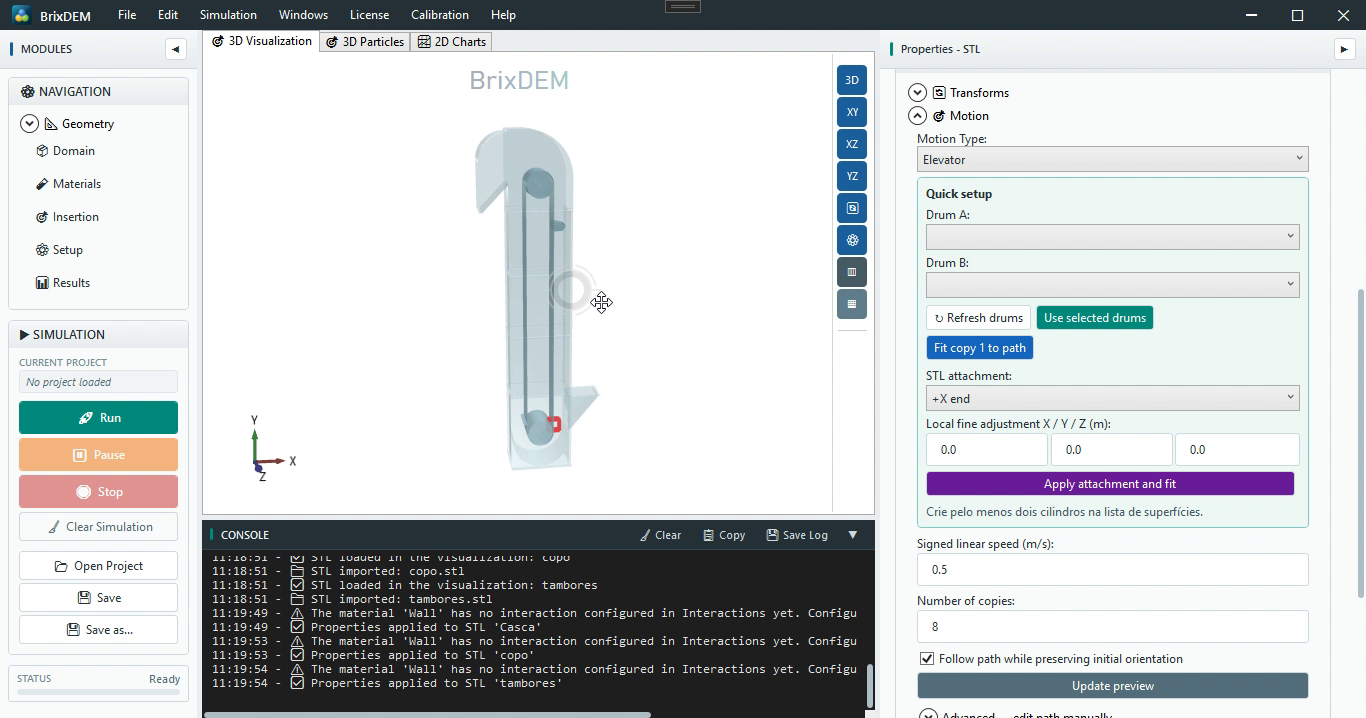
Seleccione el STL del cangilón (copo) y, en Movimiento, seleccione Tipo de Movimiento = Elevator. Siga la secuencia del panel Configuración rápida:
- ↻ Actualizar tambores — el programa recorre las superficies y enumera los cilindros disponibles; seleccione
cylinder01como Tambor A ycylinder02como Tambor B; - Usar tambores seleccionados — los centros, el eje común y el radio de paso se extraen de los cilindros y se introducen automáticamente en el recorrido;
- Fijación del STL — elija qué punto del cangilón se fija a la línea del circuito: Centro o uno de los extremos (−X/+X, −Y/+Y, −Z/+Z). En el vídeo se utiliza la fijación Extremo +X — el fondo del cangilón queda orientado hacia la correa;
- Encajar copia 1 en el recorrido (Fit copy to path): coloca el cangilón sobre la trayectoria calculada;
- Ajuste fino local X / Y / Z — si el cangilón no se asienta exactamente donde debe, corríjalo con pequeños incrementos +/− y utilice Aplicar fijación y encajar hasta que la posición sea correcta (en el vídeo se ajusta de forma iterativa: «centro, aplicar… más, menos… listo»);
- Velocidad lineal con signo = 0,5 m/s y el número de copias deseado; los cangilones se distribuyen uniformemente a lo largo del circuito;
- Mantenga Seguir la trayectoria manteniendo la orientación inicial marcado: los cangilones no deben girar durante el transporte;
- Actualizar vista previa y, por último, Aplicar en el cuerpo; la consola confirma la transformación.
Paso 4 — Dominio, material e interacciones
En Dominio, use Ajustar a la geometría para envolver todo el elevador, incluida la parte superior, por donde los cangilones rodean el tambor superior. Cree el material de las partículas (Material1) con módulo elástico muy bajo — el flujo del elevador está dominado por la gravedad y la cinemática de los cangilones, pero reducir la rigidez puede alterar deformaciones y contactos; compare solapamiento, caudal y potencia con un caso de referencia más rígido (10.7 y 19.8); y configure las dos interacciones: Material1 ↔ Material1 y Material1 ↔ Wall, guardando cada una.
Paso 5 — Inlet en la base y outlet en la parte superior
Active la visualización de aristas de la geometría (feature edges): la carcasa se convierte en un contorno de líneas y las regiones interiores quedan visibles para colocar las cajas con precisión. Después:
- Inlet: Categoría = Inlet, Forma = Caja, material Material1. Coloque la caja en la zona de alimentación (la bota del elevador, por donde los cangilones pasan por debajo y recogen material), con velocidad de inyección hacia abajo (0; −0,5; 0) y una tasa en partículas por segundo. Utilice el Modo de Edición 3D para arrastrar la caja hasta la boca de alimentación y haga clic en Añadir;
- Outlet: Categoría = Outlet, Forma = Caja — una caja, no un plano, como se recalca en el vídeo: la caja envuelve toda la zona de descarga superior, y cualquier partícula que entre en ella se elimina de la simulación, representando el material que ha salido por el conducto de descarga. Deje un margen adicional en la dirección de lanzamiento para capturar también las partículas proyectadas más lejos.
Paso 6 — Configurar, guardar y ejecutar
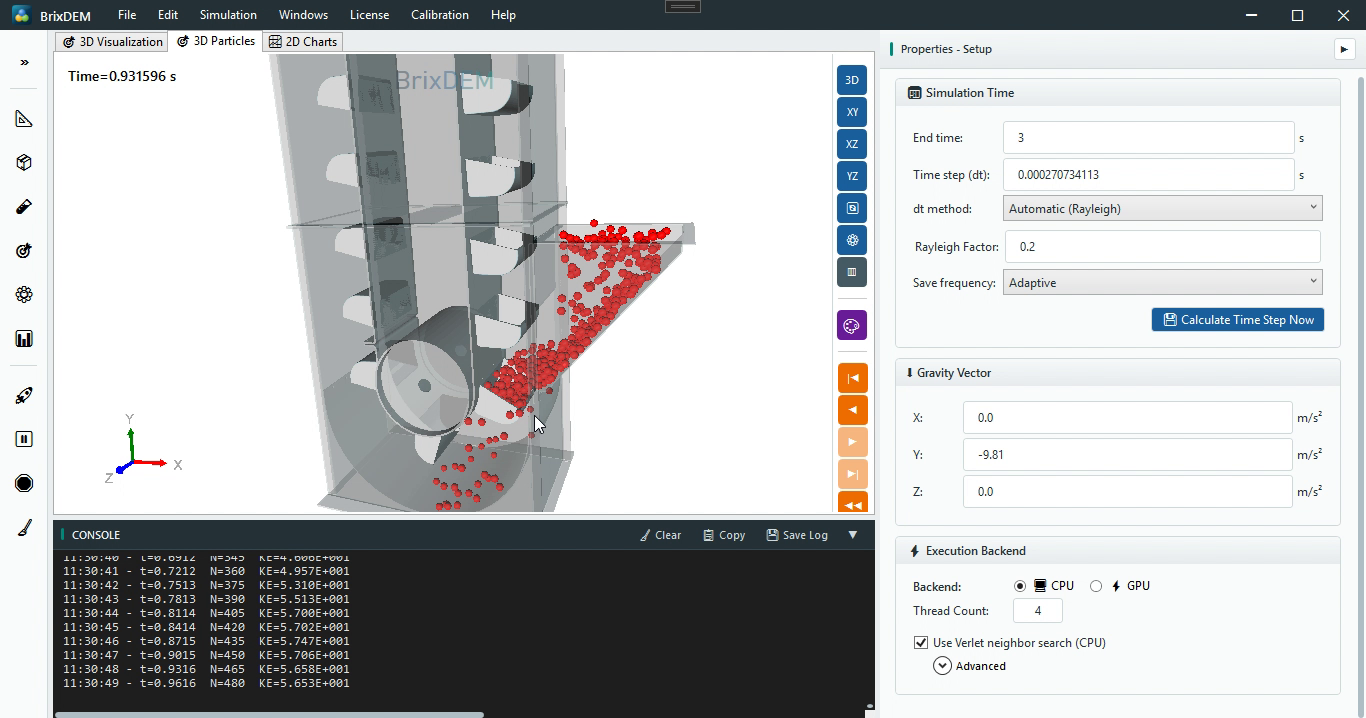
En Configuración: Δt automático (Rayleigh) con factor 0,2, guardado adaptativo y el backend/número de hilos deseado (CPU o GPU). Guarde el proyecto (en el vídeo, Elevador_Tutorial01) y ejecútelo observando la pestaña Partículas 3D — observe las tres fases: recogida en la bota, transporte ascendente y descarga superior.
Paso 7 — Diagnosticar y corregir el sentido del transporte
En la primera ejecución del vídeo aparecen dos problemas; el procedimiento de corrección es la parte más instructiva del caso:
- Los cangilones ascienden por el lado incorrecto — el material se recoge, pero se transporta en el sentido contrario. La causa es el signo de la velocidad lineal con signo: inviértalo (0,5 → −0,5, o viceversa) en el panel de Elevator y haga clic en Aplicar. No es necesario modificar la geometría ni los tambores;
- Las partículas son demasiado pequeñas respecto al cangilón: desaparecen visualmente y el coste es elevado. La corrección del vídeo: coarse-graining CGF = 4 conservando el paso de tiempo, que multiplica el radio por 4 y reduce el número por 64 (Capítulo 10.7).
Después de ambas correcciones, reduzca el tiempo final a 3 s y realice una comprobación corta, como en el vídeo; el objetivo es únicamente confirmar el esquema: las partículas entran, se recogen y ascienden por el lado correcto. Una vez confirmado el sentido, amplíe el tiempo final para el estudio real.
Paso 8 — Escalares y gráficos
Con el caso funcionando en el sentido correcto, aplique el escalar de velocidad limitando el intervalo de la barra de colores; el material que asciende en los cangilones contrasta con el lecho quieto en la bota. En Resultados, los gráficos automáticos completan el análisis:
| GRÁFICO | QUÉ REVELA EN EL ELEVADOR |
|---|---|
| KE — Energía cinética | Regularidad del régimen; los picos periódicos acompañan el paso de los cangilones |
| M — Masa total | Aumenta mientras alimenta el inlet; la pendiente disminuye cuando la descarga equilibra la alimentación |
| Caudal del outlet | Material efectivamente descargado por la parte superior: la capacidad del elevador |
| Tiempo de residencia medio | Tiempo que permanece el material en el circuito (bota → cangilón → descarga) |
| |v| — Velocidad media | Nivel de agitación; se correlaciona con la velocidad de la correa |
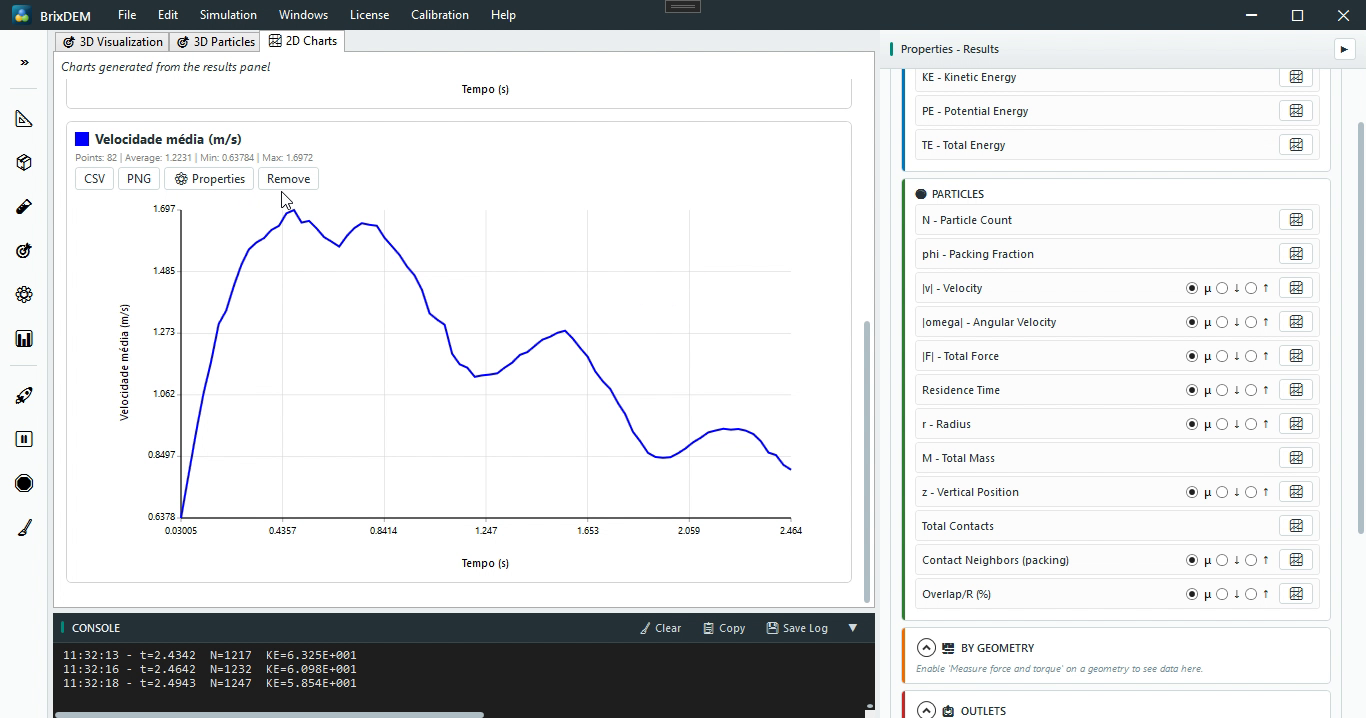
23.4 Interpretación del resultado
El elevador es un caso en el que la cinemática prescrita (movimiento Elevator) domina el resultado: la recogida en la bota, el transporte ascendente y la descarga superior dependen del sentido, la velocidad y la separación entre cangilones. El aumento de la masa total con la estabilización del caudal del outlet indica que la alimentación y la descarga están equilibradas; el tiempo de residencia medio mide cuánto tiempo permanece el material en el circuito.