Geometría: STL y superficies primitivas
Importación, transformación, movimiento y remallado de superficies que interactúan con partículas.
7.1 Módulo STL
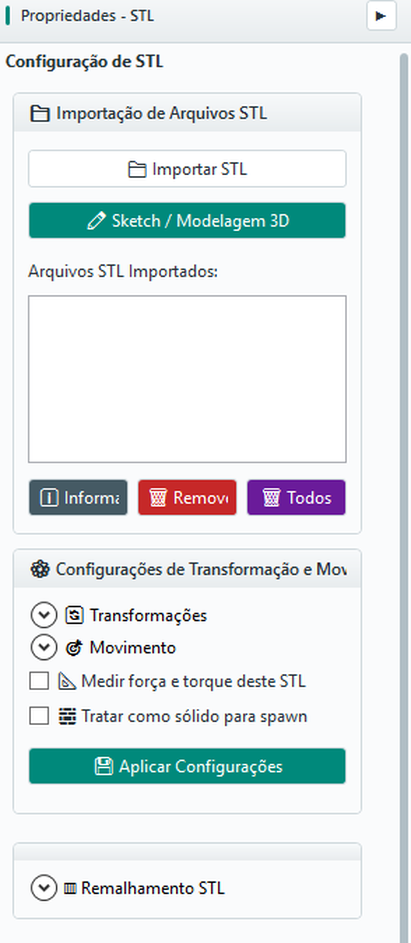
El módulo Geometría › STL permite importar archivos STL, visualizar la lista de geometrías activas, eliminar elementos, consultar información de la malla, aplicar transformaciones, configurar el movimiento y habilitar la medición de fuerza/par por cuerpo. El panel se organiza en: importación y acceso al Sketch Modeler; lista de STL importados; configuración de transformación y movimiento; y remallado.
7.2 Importar STL
Haga clic en Importar STL y seleccione el archivo en el diálogo. Después de importar:
- Compruebe el nombre en la lista de STL importados;
- Verifique la escala visual en el área de visualización;
- Asigne material a la pared correspondiente, cuando proceda;
- Use Información para revisar los datos de la malla (n.º de triángulos, tamaño, escala, movimiento).
7.3 Eliminar STL
Use Eliminar para eliminar el elemento seleccionado o Todos para vaciar toda la lista. La eliminación también borra la visualización y las referencias asociadas (materiales, movimiento y medición de fuerza).
7.4 Transformaciones
El panel desplegable Transformaciones incluye factor de escala, traslación X/Y/Z (en metros) y rotación X/Y/Z (en grados). Utilícelas para corregir la escala de importación, desplazar el origen y orientar la geometría.
7.5 Movimiento de superficie
El panel desplegable Movimiento prescribe la cinemática de la geometría: esta se mueve de forma impuesta (no es arrastrada por las partículas), pero transmite fuerza y momento a las partículas que toca. Hay varios tipos disponibles; la función de cada parámetro se detalla debajo de la tabla.
| TIPO | APLICACIÓN TÍPICA |
|---|---|
| Estacionario | Paredes fijas, fondo, contenedor, canales |
| Lineal | Pistón, placa empujadora, alimentador |
| Rotacional | Tambor, drum, hélice, palas, agitador |
| Vibración | Criba vibratoria, mesa densimétrica |
| Correa / cinta transportadora | Transportador de cinta |
| Elevador | Elevador de cangilones (recorrido cerrado) |
| Cuerpo libre de 6 GDL | Cazo de recogida, barrera/puerta que se abre por impacto, cuerpo de prueba de fuerzas: cualquier pieza que deba responder a la física en lugar de seguir una trayectoria impuesta (§7.11) |
La tabla siguiente detalla exactamente qué configurar en cada modelo: qué significa cada campo y la unidad esperada:
| MODELO | CAMPO QUE CONFIGURAR | QUÉ ES / UNIDAD |
|---|---|---|
| Estacionario | — (ninguno) | La geometría no se mueve; es el valor predeterminado. |
| Lineal | Vector velocidad v (vₓ, v_y, v_z) | Dirección y módulo de la traslación [m/s]. Ej.: (0; −0,2; 0) baja a 0,2 m/s. |
| Rotacional | Vector ω (ωₓ, ω_y, ω_z) | Eje de giro (dirección) y velocidad angular (módulo) [rad/s]. Ej.: (0; 0; 2,09) ≈ 20 rpm en el plano XY. |
| Rotacional | Centro de rotación (cₓ, c_y, c_z) | Punto por el que pasa el eje de giro [m]. Colóquelo en el eje real del tambor. |
| Vibración | Amplitud A | Desplazamiento máximo de la oscilación [m]. |
| Vibración | Frecuencia f | Número de ciclos por segundo [Hz]. |
| Vibración | Dirección de la vibración | Vector que define a lo largo de qué eje oscila la superficie. |
| Correa / cinta transportadora | Velocidad de la cinta | Velocidad tangencial de la «piel» de la malla [m/s]; la geometría no se traslada. |
| Elevador | Centro A y Centro B | Los dos centros de los tambores (inferior y superior) del circuito [m]. |
| Elevador | Eje del tambor | Vector del eje alrededor del cual se trazan los arcos. |
| Elevador | Radio | Radio de los arcos semicirculares que unen los tramos rectos [m]. |
| Elevador | Velocidad de recorrido | Velocidad del cangilón a lo largo del circuito cerrado [m/s]. |
| Cuerpo libre de 6 GDL | Masa, centro de masa, inercia, velocidades iniciales, bloqueos de ejes, articulación | Dinámica newtoniana completa (gravedad + contacto): consulte 7.11 para la lista de parámetros. |
7.6 Rampa de aceleración
La rampa suaviza el inicio y el final del movimiento, evitando el choque numérico que se produciría si la geometría pasara del reposo a la velocidad máxima en un único paso (esto lanzaría las partículas en contacto y desestabilizaría el caso). La velocidad crece linealmente desde el reposo hasta el valor máximo durante la rampa de subida, se mantiene durante el régimen y, opcionalmente, disminuye al final. Los parámetros de la rampa y del programa por tramos:
| PARÁMETRO | QUÉ HACE |
|---|---|
| Tiempo inicial (t₀) | Instante en que el movimiento empieza a salir del reposo. Antes de t₀, la geometría permanece detenida. |
| Tiempo hasta la velocidad máxima | Duración de la rampa de subida: desde t₀ hasta alcanzar el 100% de v/ω. Un valor mayor produce un arranque más suave. |
| Desactivar en el tiempo final | Si está marcado, el movimiento desacelera y se detiene al aproximarse al tiempo final de la simulación. |
| Duración de la rampa de bajada | Tiempo para desacelerar del 100% al reposo (cuando la desactivación está habilitada). |
7.7 Medición de fuerza y par
La opción Medir fuerza y par de este STL habilita salidas por cuerpo, guardadas en results/.../body_forces.csv. Utilícelo para evaluar el par en tambores rotativos y molinos, la carga en canaletas y canales, la fuerza sobre paredes de silos y tolvas y la variación temporal de esfuerzos en proyectos mecánicos.
7.8 Remallado STL
El panel Remallado STL ajusta la densidad de triángulos de la malla seleccionada. Aumentar la densidad subdivide los triángulos conservando la forma; reducirla devuelve la malla original o una versión menos densa, evitando una simplificación destructiva.
| SITUACIÓN | RECOMENDACIÓN |
|---|---|
| Malla demasiado gruesa | Contacto deficiente; las partículas pueden «saltar» superficies. Aumente la densidad. |
| Malla demasiado densa | Coste computacional elevado sin mejora física. Redúzcala. |
| Superficies curvas | Requieren una densidad suficiente para representar la curvatura. |
| Detalles < radio de la partícula | Generalmente no justifican el coste de mantenerlos en la malla. |
7.9 Superficies primitivas
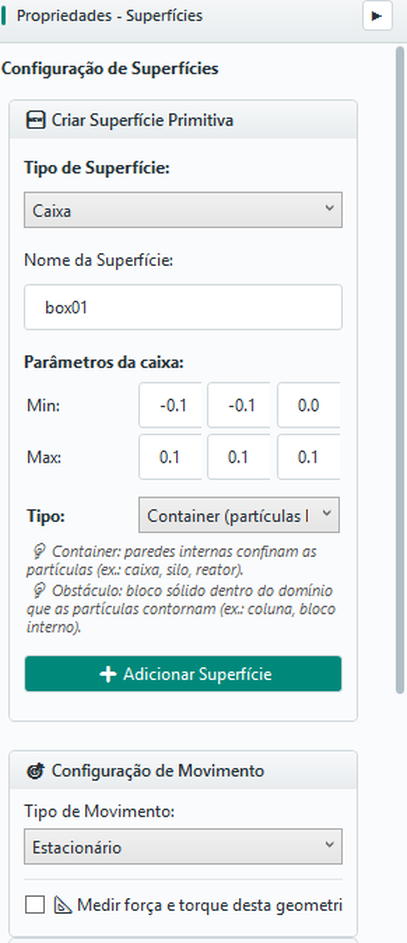
El módulo Geometría › Superficies crea superficies sin necesidad de un archivo STL. Hay tres tipos disponibles:
- Caja — caja rectangular definida por mín./máx.; puede ser un contenedor (las partículas quedan dentro) o un obstáculo (las partículas quedan fuera);
- Cilindro — definido por dos puntos del eje, radio y, opcionalmente, radio secundario (geometría cónica) y tapas;
- Plano — definido por punto, normal y tamaño; existen preajustes para suelo, techo y paredes laterales. La normal es fundamental: determina el lado en que interactúan las partículas.
7.10 Asignación de material a superficies
Cada superficie (STL o primitiva) debe tener un material de pared asociado, que define el lado de la interacción por pares. Materiales de pared habituales: acero al carbono, caucho, revestimiento cerámico y hormigón. El comportamiento real del contacto depende de la interacción (par material de partícula × material de pared), no solo de los materiales aislados: véase el Capítulo 10.
7.11 Cuerpo libre de 6 GDL (dinámica newtoniana)
A diferencia de los modelos anteriores, que prescriben la trayectoria (el cuerpo cumple exactamente la velocidad/rotación configurada, independientemente de lo que lo toque), el modo Cuerpo libre de 6 GDL deja que el STL se mueva bajo la física de la simulación: la gravedad y las fuerzas/pares de contacto recibidos de las partículas lo aceleran, exactamente como respondería una partícula grande. Es el modelo apropiado para una pieza que deba responder al material y no seguir un recorrido impuesto: un cazo de recogida que oscila al recibir un impacto, una barrera que se abre bajo el peso, un flotador o un cuerpo de banco de ensayo para medir fuerzas de impacto. Disponible únicamente para STL (no para primitivas Caja/Cilindro/Plano).
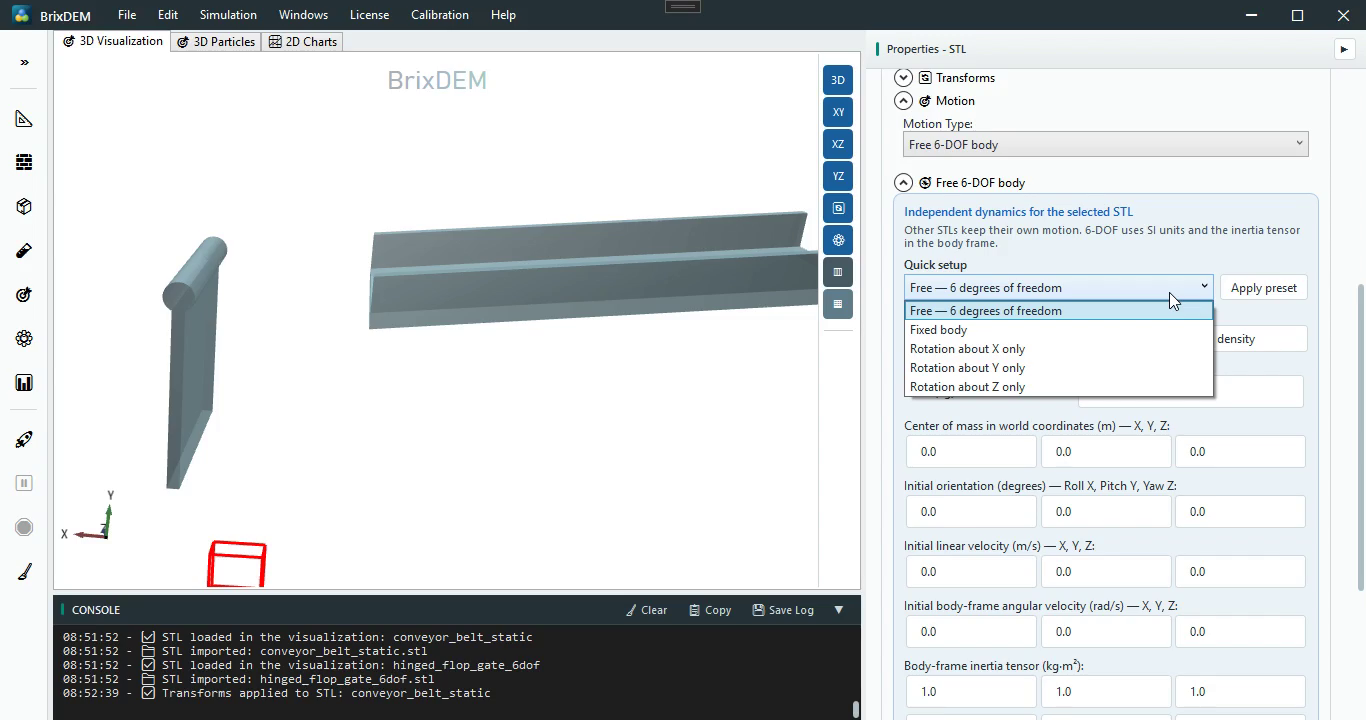
Seleccione Cuerpo libre de 6 GDL en el mismo selector de Tipo de movimiento (7.5). Tres preajustes agilizan la configuración inicial:
- Libre — 6 grados de libertad — ningún eje bloqueado; el cuerpo se traslada y gira libremente;
- Cuerpo fijo — todos los ejes bloqueados (equivale a Estacionario, pero dentro del flujo de 6 GDL; resulta útil para probar la configuración antes de liberar grados de libertad);
- Solo rotación en X/Y/Z — bloquea la traslación y las rotaciones en los otros dos ejes, permitiendo el giro libre alrededor de un único eje (p. ej., una puerta articulada o una compuerta basculante).
Para las propiedades de masa, el botón Calcular masa, centro e inercia del STL + densidad del material obtiene automáticamente la masa, el centro de masa y el tensor de inercia a partir del volumen de la malla y de la densidad del material. La malla debe estar cerrada (estanco); en mallas abiertas, corrija el STL o introduzca valores obtenidos mediante CAD/ensayos. No copie la masa o la inercia de otro cuerpo.
| PARTE DE LA INTERFAZ | QUÉ HACE | CÓMO CONFIGURAR |
|---|---|---|
| Configuración rápida | Rellena los seis bloqueos Tx, Ty, Tz, Rx, Ry y Rz. | Seleccione Libre, Fijo o rotación en X/Y/Z y haga clic en Aplicar preajuste. Después compruebe el resumen de los grados efectivos. |
| Masa | Define la resistencia a la aceleración lineal [kg]. | Utilice el cálculo automático con STL cerrado y densidad correcta; ajuste manualmente solo con datos fiables. |
| Centro de masa en coordenadas globales | Es el punto X/Y/Z [m] donde se integra la traslación y desde el que se miden los brazos de los pares. | Utilice el valor calculado; si reposiciona el STL, recalcule o actualice el centro en coordenadas globales. |
| Orientación inicial | Roll X, Pitch Y y Yaw Z [grados], convertidos a cuaternión. | Introduzca la pose inicial real. Evite aplicar la misma rotación también en la transformación del STL sin comprobar la vista previa. |
| Velocidad lineal inicial | Vector v₀ X/Y/Z [m/s] en coordenadas globales. | Déjelo en cero para partir del reposo o introduzca la velocidad física en el instante inicial. |
| Velocidad angular inicial | Vector ω₀ X/Y/Z [rad/s] en el sistema de referencia del cuerpo. | Déjelo en cero para partir del reposo. Convierta rpm a rad/s cuando sea necesario. |
| Tensor de inercia | Ixx, Iyy, Izz, Ixy, Ixz e Iyz [kg·m²] en el sistema de referencia del cuerpo. | Prefiera el cálculo automático. El tensor debe ser simétrico y definido positivo. |
| Fuerza y par externos | Añaden vectores constantes en coordenadas globales [N] y [N·m], además de la gravedad y los contactos. | Use cero cuando no exista una carga externa conocida; no lo utilice para imitar una bisagra. |
| Bloqueos por eje | Bloquean individualmente Tx/Ty/Tz y Rx/Ry/Rz. | Marque únicamente los grados que deban permanecer inmóviles. Para una articulación física, utilice la opción Bisagra. |
| Bisagra física | Fija un pivote en coordenadas globales y permite la rotación únicamente alrededor del vector del eje. | Marque la opción; introduzca el pivote X/Y/Z [m] sobre la línea real de la articulación y un eje no nulo, por ejemplo (0,0,1). |
| Accionamiento híbrido | Controla la velocidad lineal o angular con fuerza/par limitados, manteniendo dinámicos los demás grados. | Defina eje, objetivo, ganancia y límite máximo. Utilice una ganancia moderada y confirme que el límite no domine los contactos. |
| Resortes y amortiguadores | Crea una reacción lineal alrededor de una posición de reposo y/o una reacción angular alrededor de una orientación objetivo. | Active el grupo, copie el estado inicial como referencia e introduzca k y c por eje. Empiece con valores conservadores y compruebe la estabilidad. |
| Límites elásticos avanzados | Aplica una penalización al superar los límites mínimos/máximos de posición [m] o de rotación relativa [rad]. | Active por eje e introduzca mín., máx., k y c. k=0 no crea reacción; se espera una pequeña superación del límite. |
7.11.1 Salidas disponibles para el cuerpo de 6 GDL
Cuando existe al menos un STL de 6 GDL, el grupo Cuerpos de 6 GDL aparece en Resultados y lee free_body_dynamics.csv. Las únicas series rápidas disponibles actualmente son:
- Posición del centro de masa — X, Y y Z [m];
- Velocidad lineal — componentes y magnitud [m/s];
- Orientación (cuaternión) — W, X, Y y Z;
- Velocidad angular — componentes y magnitud [rad/s];
- Fuerza resultante — componentes y magnitud [N];
- Par resultante — componentes y magnitud [N·m];
- Potencia mecánica — potencia instantánea [W].
7.12 Colores y opacidad de STL
Utilice la muestra de color y el control de opacidad de la geometría para organizar la visualización. El color y la transparencia son propiedades visuales guardadas en el proyecto; no asignan material, fricción ni condición de contorno. Compruebe la asignación física en la lista de materiales/interacciones.