Verificación analítica del solver
Verificaciones de ecuaciones e implementación para contacto, cuerpos rígidos, clumps, puente líquido y rotura. Cada resultado indica su referencia, parámetros y límites.
1. Objetivo y metodología
La verificación confirma que las ecuaciones elegidas se resuelven correctamente. La validación compara la predicción con datos físicos independientes; la calibración ajusta parámetros a ensayos. Este apéndice reúne verificaciones numéricas: los gráficos comparan la referencia analítica y la respuesta del solver. Cada caso incluye parámetros y procedimiento; la formulación teórica está en el Capítulo 3. La concordancia con una ley no constituye validación experimental del material.
Para una referencia no nula, el error relativo es |medido−referencia|/|referencia|. Las tablas indican si se expresa como fracción o porcentaje; los errores de probabilidad utilizan puntos porcentuales (p.p.). Para una referencia nula se utiliza el residuo absoluto con la unidad correspondiente. Los resultados se refieren a las condiciones de cada caso; reproduzca los mismos parámetros y observables.
2. Restitución normal de esfera contra pared
Qué verifica este caso
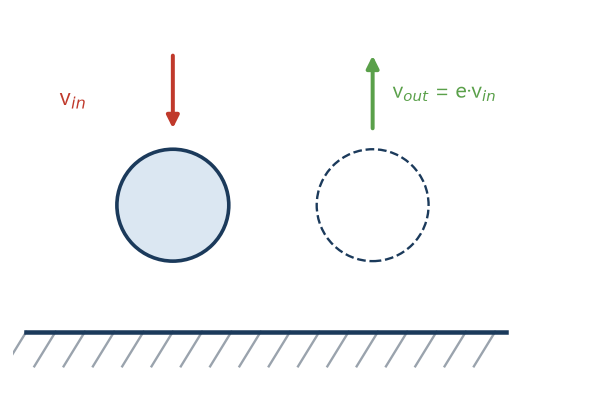
Una esfera golpea perpendicularmente la pared, sin fricción ni gravedad. El coeficiente de restitución e = |vsalida/ventrada| mide la fracción de velocidad conservada. Es la prueba más básica y abarca la fuerza normal de contacto, el amortiguamiento, la restitución prescrita, la integración temporal y la conservación aproximada de energía.
Parámetros para reproducir en la GUI
| Panel / campo | Valor |
|---|---|
| Material · Radio | 0,005 m |
| Material · Densidad | 2500 kg/m³ |
| Material · Módulo de Young (E) | 1×10⁷ Pa |
| Material · Poisson (ν) | 0,30 |
| Material · Restitución (e) | De 0,1 a 0,9 (barrido) |
| Material · Fricción (μ) | 0 |
| Interacción de contacto | Hertz–Mindlin |
| Configuración · Gravedad / Δt | (0,0,0) / 1×10⁻⁶ s |
| Condición inicial | v = (0, −1, 0) m/s por encima del suelo |
Resultado
| Magnitud | Analítico | brixDEM | Error [%] |
|---|---|---|---|
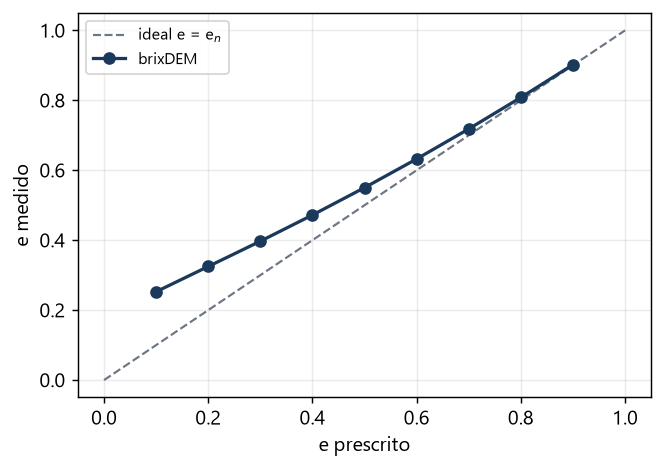
| e = 0.10 | 0.10 | 0.2526 | 152.6 |
| e = 0.20 | 0.20 | 0.3248 | 62.4 |
| e = 0.30 | 0.30 | 0.3971 | 32.4 |
| e = 0.40 | 0.40 | 0.4720 | 18.0 |
| e = 0.50 | 0.50 | 0.5503 | 10.1 |
| e = 0.60 | 0.60 | 0.6323 | 5.4 |
| e = 0.70 | 0.70 | 0.7182 | 2.6 |
| e = 0.80 | 0.80 | 0.8081 | 1.0 |
| e = 0.90 | 0.90 | 0.9020 | 0.2 |
3. Colisión oblicua con fricción
Qué verifica este caso
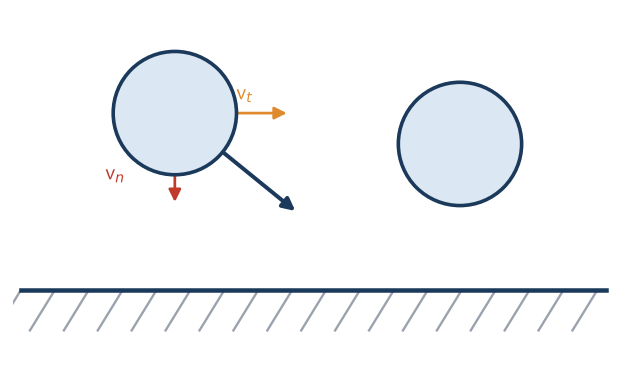
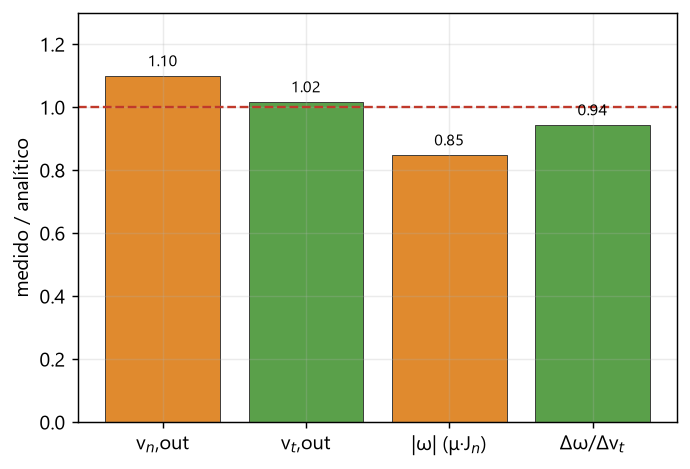
La esfera golpea la pared con componentes normal y tangencial de velocidad y sin rotación inicial. La fricción convierte parte del momento lineal en rotación. Se comprueba el acoplamiento entre la variación de velocidad tangencial y de rotación, que revelaría errores de signo o magnitud del par.
Parámetros para reproducir en la GUI
| Panel / campo | Valor |
|---|---|
| Material · Radio / Densidad | 0,005 m / 2500 kg/m³ |
| Material · Young / Poisson | 1×10⁷ Pa / 0,30 |
| Material · Restitución (e) | 0,5 |
| Material · Fricción (μ) | 0,10 |
| Interacción de contacto | Hertz–Mindlin |
| Configuración · Gravedad / Δt | (0,0,0) / 1×10⁻⁶ s |
| Condición inicial | v = (1, −1, 0) m/s, ω = 0 |
Resultado
| Magnitud | Analítico | brixDEM | Error [%] |
|---|---|---|---|
| Acoplamiento Δω/Δv_t [1/m] | 500,0 | 472,4 | 5,5 (correcto) |
| v_n,salida [m/s] | 0,500 | 0,550 | 10,1 (modelo) |
| v_t,salida [m/s] | 0,850 | 0,865 | 1,8 (correcto) |
| |ω| frente a μ·J_n [rad/s] | 75,0 | 63,7 | 15,1 (modelo) |
4. Deslizamiento hasta rodadura pura
Qué verifica este caso
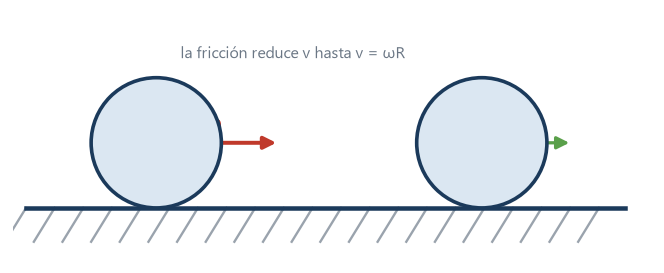
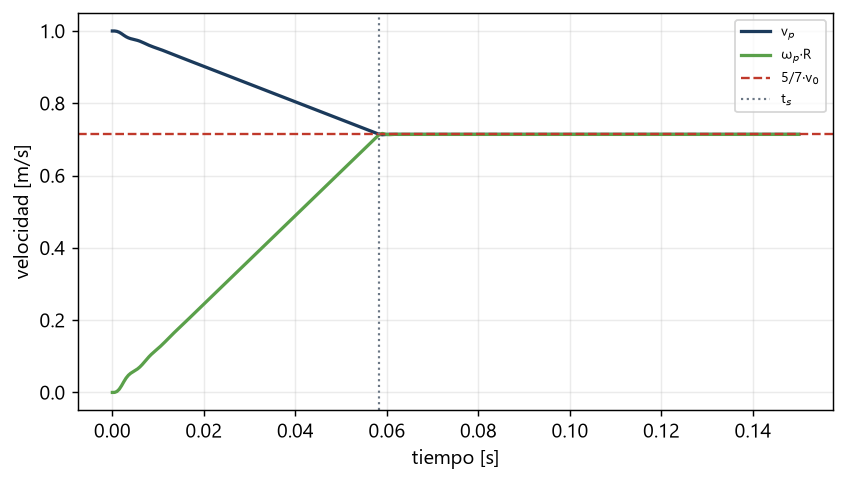
Se lanza una esfera con velocidad horizontal v₀ sobre un suelo con fricción y sin rotación inicial. La fricción la desacelera y la hace girar hasta alcanzar rodadura pura (v = ω·R), tras lo cual las velocidades permanecen constantes. Verifica fricción de Coulomb, par, momento de inercia y transición de régimen.
Parámetros para reproducir en la GUI
| Panel / campo | Valor |
|---|---|
| Material · Radio / Densidad | 0,005 m / 2500 kg/m³ |
| Material · Young / Poisson | 1×10⁷ Pa / 0,30 |
| Material · Fricción (μ) | 0,5 |
| Material · Resistencia a la rodadura | Ninguna |
| Interacción de contacto | Hertz–Mindlin |
| Configuración · Gravedad / Δt | (0, −9,81, 0) / 2×10⁻⁶ s |
| Condición inicial | v = (1, 0, 0) m/s, ω = 0, sobre el suelo |
Resultado
| Magnitud | Analítico | brixDEM | Error [%] |
|---|---|---|---|
| v_f [m/s] | 0,71429 | 0,71394 | 0,05 |
| ω_f [rad/s] | 142,857 | 142,79 | 0,05 |
| t_s [s] | 0,05827 | ≈0,058 | < 1 |
5. Esfera sobre plano inclinado
Qué verifica este caso
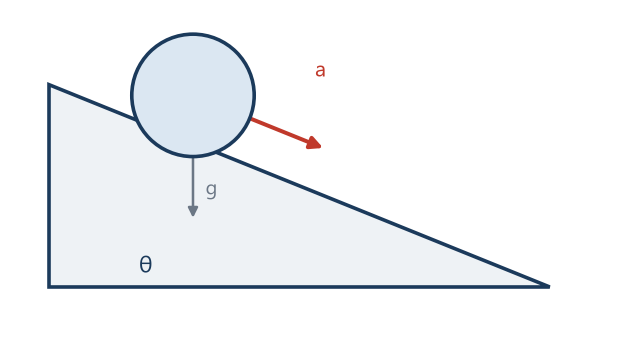
En una rampa, la esfera presenta dos regímenes. Con suficiente fricción rueda sin deslizar y su aceleración es a = (5/7)·g·senθ. Con fricción baja desliza y a = g(senθ − μ·cosθ). Comprobar ambos por separado confirma que el solver distingue los regímenes y combina gravedad, rotación y contacto.
Resultado
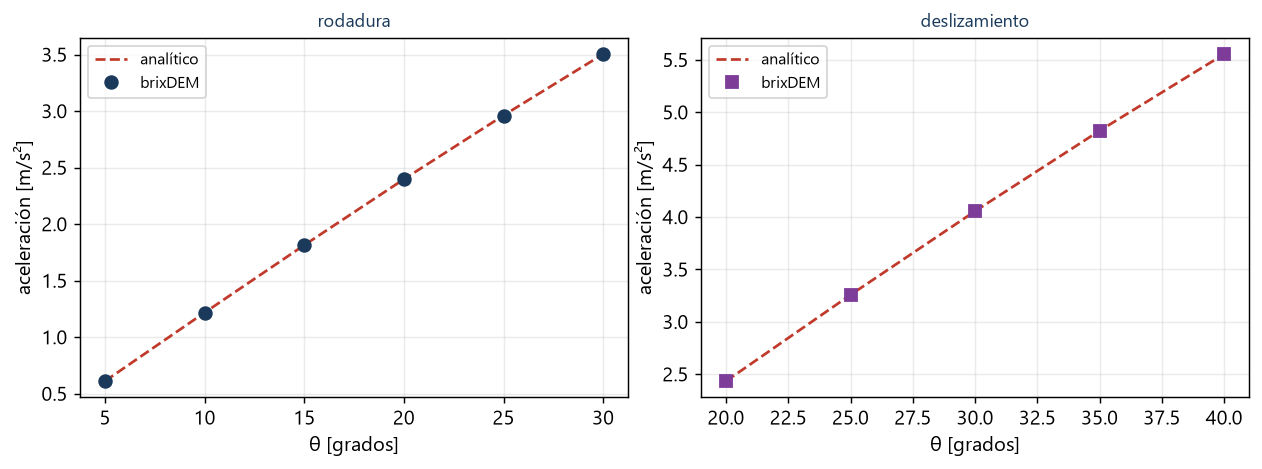
Caso 4, rodadura sin deslizamiento (μ = 0,6):
| θ [°] | a analítica [m/s²] | a brixDEM [m/s²] | error [%] |
|---|---|---|---|
| 5 | 0.6107 | 0.6104 | 0.05 |
| 10 | 1.2168 | 1.2162 | 0.05 |
| 15 | 1.8136 | 1.8127 | 0.05 |
| 20 | 2.3966 | 2.3955 | 0.05 |
| 25 | 2.9613 | 2.9600 | 0.05 |
| 30 | 3.5036 | 3.5020 | 0.04 |
Caso 5, deslizamiento (μ = 0,10):
| θ [°] | a analítica [m/s²] | a brixDEM [m/s²] | error [%] |
|---|---|---|---|
| 20 | 2.4334 | 2.4334 | 0.00 |
| 25 | 3.2568 | 3.2568 | 0.00 |
| 30 | 4.0554 | 4.0554 | 0.00 |
| 35 | 4.8232 | 4.8232 | 0.00 |
| 40 | 5.5543 | 5.5543 | 0.00 |
6. Umbral de rodadura (resistencia a la rodadura)
Qué verifica este caso
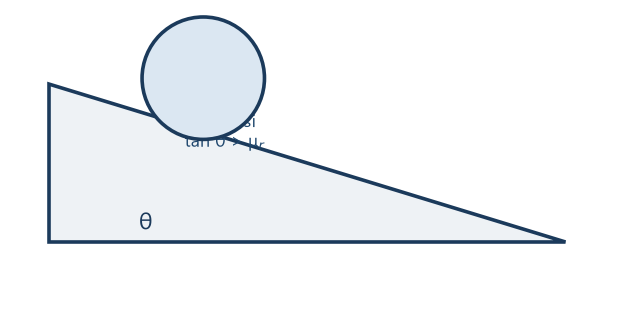
Con resistencia a la rodadura activa (modelo CDT, μr= 0,3) y fricción alta para impedir el deslizamiento, la esfera solo comienza a rodar cuando la inclinación supera θc = arctan(μr). Por debajo permanece estática. Verifica el sentido y el umbral del par de resistencia a la rodadura.
Parámetros para reproducir en la GUI
| Panel / campo | Valor |
|---|---|
| Material · Fricción (μ) | 0,60 (impide el deslizamiento) |
| Material · Resistencia a la rodadura | CDT, μ_r = 0,30 |
| Interacción de contacto | Hertz–Mindlin |
| Geometría | Plano inclinado θ (barrido de 8° a 24°) |
| Configuración · Gravedad / Δt | (0,−9,81,0) / 2×10⁻⁶ s |
| Condición inicial | reposo sobre la rampa |
Resultado
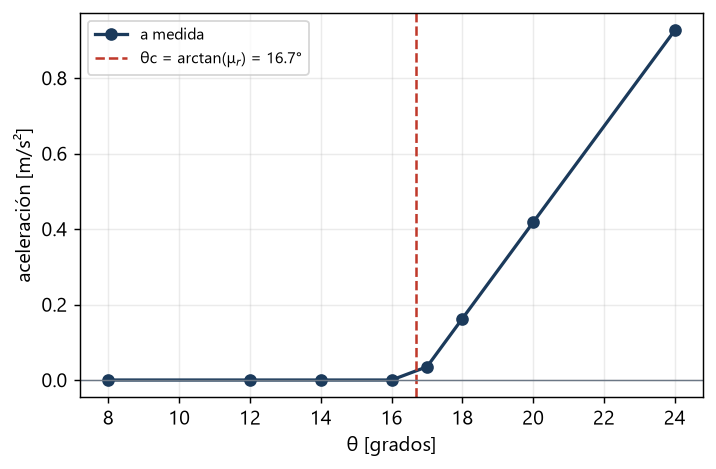
| θ [°] | Aceleración indicada [m/s²] | Estado |
|---|---|---|
| 8 | 0.0000 | estático |
| 12 | -0.0000 | estático |
| 14 | 0.0000 | estático |
| 16 | -0.0000 | estático |
| 17 | 0.0351 | rodando |
| 18 | 0.1627 | rodando |
| 20 | 0.4178 | rodando |
| 24 | 0.9262 | rodando |
7. Frenado por resistencia a la rodadura
Qué verifica este caso
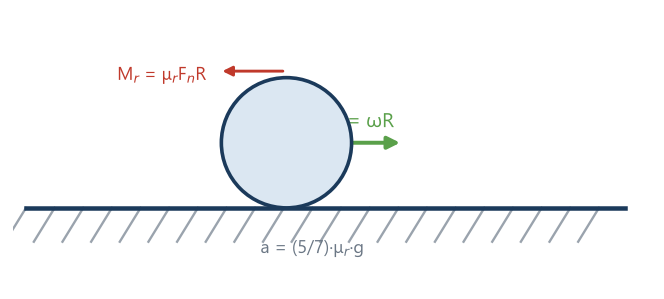
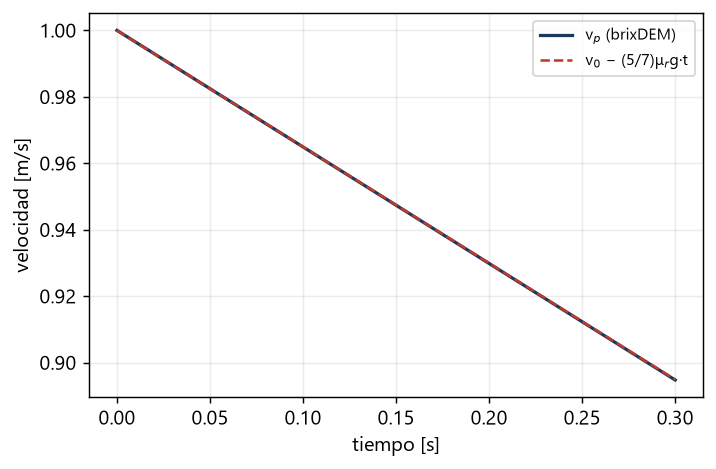
Una esfera en rodadura pura sobre un suelo horizontal, con resistencia a la rodadura (CDT, μr= 0,05), desacelera linealmente hasta detenerse. Verifica la magnitud de desaceleración impuesta por el par de rodadura. El valor correcto para este modelo es (5/7)·μr·g, obtenido mediante el balance de momento angular en el contacto; la expresión simplificada (2/5)·μr·g no corresponde a este modelo.
Parámetros para reproducir en la GUI
| Panel / campo | Valor |
|---|---|
| Material · Fricción (μ) | 0,5 |
| Material · Resistencia a la rodadura | CDT, μ_r = 0,05 |
| Interacción de contacto | Hertz–Mindlin |
| Configuración · Gravedad / Δt | (0,−9,81,0) / 2×10⁻⁶ s |
| Condición inicial | rodadura pura: v=(1,0,0), ω_z=−v/R |
Resultado
| Magnitud | Analítico | brixDEM | Error [%] |
|---|---|---|---|
| desaceleración a [m/s²] | −0,3504 | −0,3508 | 0,1 |
8. Adhesión JKR entre dos esferas
Qué verifica este caso
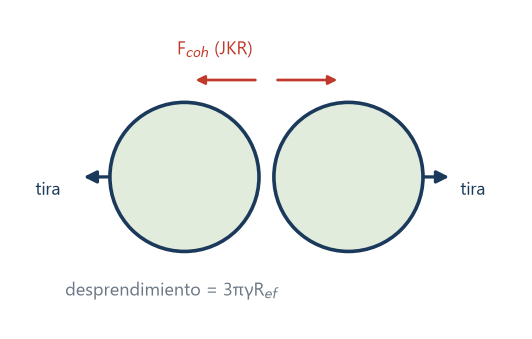
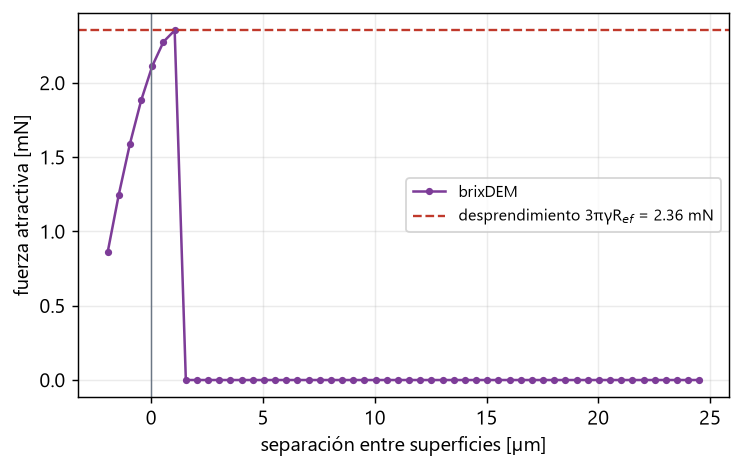
Dos esferas cohesivas (modelo JKR) se separan lentamente; se mide la máxima tracción antes de la rotura (snap-off). Verifica el signo y la magnitud de adhesión y el criterio de separación. La cohesión JKR conserva el estado de enlace (adherido) desde el primer contacto y soporta tracción con separación abierta hasta romper por pull-off, tanto entre partículas como contra una pared (Caso 8b).
Parámetros para reproducir en la GUI
| Panel / campo | Valor |
|---|---|
| Material · Radio / Densidad | 0,005 m / 2500 kg/m³ |
| Material · Young | 1×10⁷ Pa |
| Material · Cohesión | JKR |
| Material · Energía superficial (γ) | 0,10 J/m² |
| Interacción de contacto | Hertz–Mindlin + JKR |
| Configuración · Gravedad / Δt | (0,0,0) / 5×10⁻⁷ s |
| Condición inicial | dos esferas en contacto que se separan lentamente |
Resultado
| Magnitud | Analítico | brixDEM | Error [%] |
|---|---|---|---|
| F_pull-off [mN] | 2,3562 | 2,3536 | 0,11 |
Ampliación: adhesión JKR en la pared (Caso 8b)
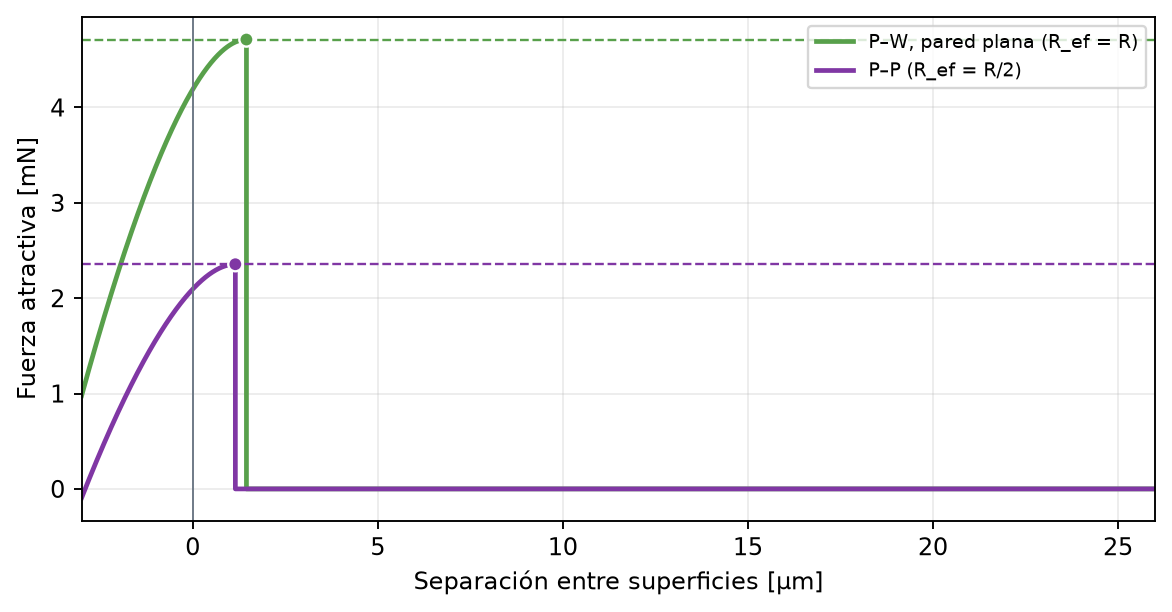
Se repitió el par del Caso 8 sustituyendo una esfera por una pared plana con cohesión JKR y el mismo γ. El modelo de pared utiliza la fuerza normal JKR completa: conserva el estado adherido durante la separación y rompe en el snap-off analítico, igual que el par partícula–partícula. La única diferencia es el radio efectivo — R_ef = R/2 entre dos esferas iguales y R_ef = R contra la pared plana—, lo que duplica la fuerza de desprendimiento para el mismo γ.
Resultado
| Magnitud | Analítico | brixDEM | Error |
|---|---|---|---|
| F_pull partícula–pared | 4,7124 mN | 4,7124 mN | < 0,01 % |
| Separación de rotura partícula–pared | 1,4526 µm | 1,4513 µm | 0,09 % |
| Curva F(δ) partícula–pared | solución analítica | error relativo máximo 4,19×10⁻⁶ | — |
| F_pull partícula–partícula (referencia) | 2,3562 mN | 2,3562 mN | < 0,01 % |
| Separación de rotura partícula–partícula | 1,1529 µm | 1,1521 µm | 0,07 % |
9. Cuerpo libre 6-DOF: rotación libre y acoplamiento con DEM
Qué verifica este caso
El modo Cuerpo libre de 6 GDL (Capítulo 7.11) tiene dos partes independientes y el apéndice abarca ambas. La primera es el integrador: rotación libre de par de un cuerpo con tres momentos principales distintos, que solo se obtiene correctamente si existe el término giroscópico ω × (I ω) y se normaliza el cuaternión. La segunda es el acoplamiento: la transmisión de fuerza y de par desde el contacto al centro de masa, y la reacción correspondiente sobre la partícula.
Parte A: rotación libre de par (efecto Dzhanibekov)
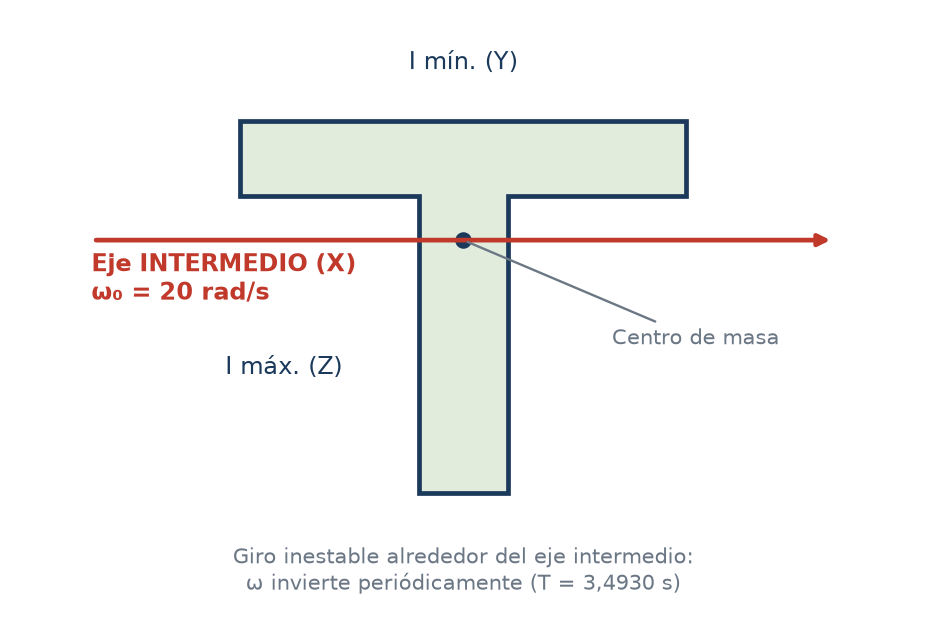
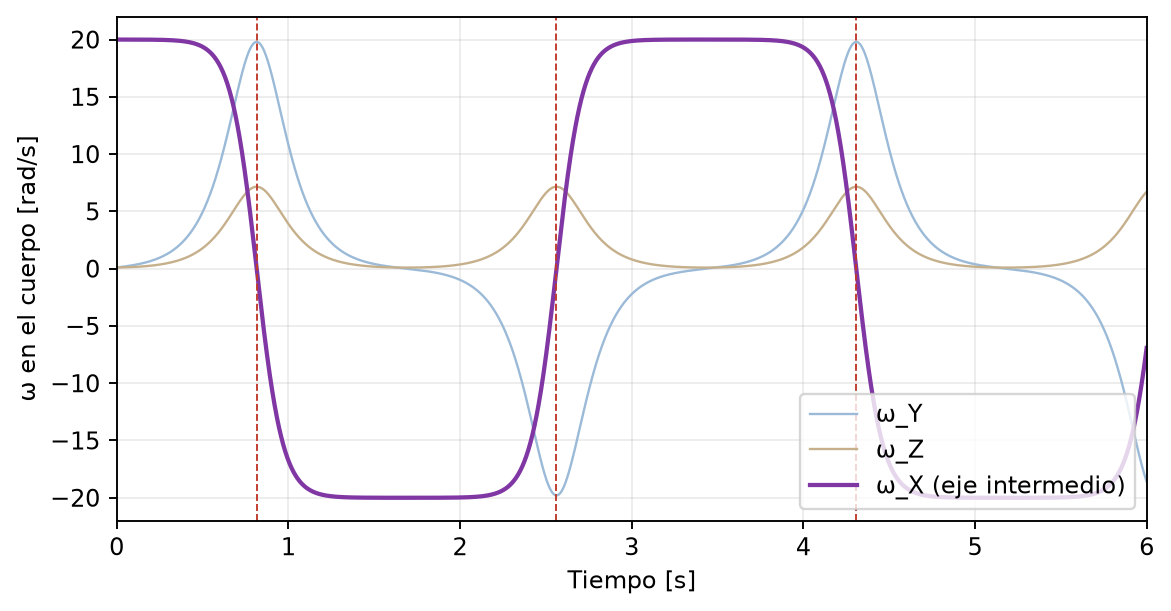
Un cuerpo que gira alrededor del eje intermedio se encuentra en equilibrio inestable y debe invertir periódicamente su orientación, con un período calculable: es el teorema de la raqueta de tenis. Como no se utilizan partículas, un fallo señala directamente al integrador, no al modelo de contacto.
| Panel / campo | Valor |
|---|---|
| Cuerpo · Geometría / densidad | Barra en T: travesaño de 120 × 20 mm, vástago de 24 × 80 mm, espesor de 20 mm, recentrada en el centro de masa / 2650 kg/m³ |
| Cuerpo · Masa e inercia | 0,228960 kg; Ixx = 2,074773×10⁻⁴; Iyy = 1,651565×10⁻⁴; Izz = 3,573698×10⁻⁴ kg·m² |
| Cuerpo · Tipo de movimiento | Cuerpo libre 6-DOF, preajuste Libre — 6 grados de libertad; cuaternión 1,0,0,0; sin bloqueos, resortes ni límites |
| Cuerpo · Velocidad angular inicial | ω = (20,00; 0,10; 0,10) rad/s — sin la perturbación de 0,10 en los otros dos ejes, el cuerpo permanece en equilibrio inestable y nunca invierte |
| Configuración · Gravedad / Δt / duración | (0,0,0) / ≤ 1×10⁻⁵ s / 6 s, sin partículas ni contacto |
| Magnitud | Valor de referencia | Tolerancia |
|---|---|---|
| \|L\| en el sistema global | 4,149733418×10⁻³ kg·m²/s | deriva relativa < 1×10⁻⁴ en 6 s |
| Energía de rotación | 4,149807930×10⁻² J | deriva relativa < 1×10⁻⁴ en 6 s |
| Período de inversión | 3,4930 s (ceros en 0,8156 / 2,5621 / 4,3086 s) | 2 % |
Parte B: acoplamiento con DEM (medido)
El acoplamiento está cubierto por 25 verificaciones de cuerpo libre: gravedad y normalización del cuaternión, tensor completo de inercia, bloqueos y límites, contactos simultáneos en STL (n = 2, 3 y 8), historial persistente de contacto, esfera en lecho granular, campos densos de partículas con tres semillas, resortes y amortiguadores, bisagra externa y regresión de los movimientos anteriores. Todas se aprobaron. Dos resultados cuantitativos resumen el conjunto:
| Magnitud | Analítico | brixDEM | Error |
|---|---|---|---|
| Compuerta articulada · Impulso J | 0,764575 N·s | 0,765049 N·s | 0,18 % (error relativo del conjunto) |
| Compuerta articulada · v de la partícula | −0,52915 m/s | −0,530099 m/s | |
| Compuerta articulada · ω de la compuerta | −0,344059 rad/s | −0,34427 rad/s | |
| Compuerta articulada · Residuo de L | 0 | 5,33×10⁻¹⁴ | — |
| Péndulo articulado · Período | 1,63795 s | 1,6382 s | 0,015 % |
| Péndulo articulado · Deriva energética | 0 | 4,60×10⁻¹¹ | — |
10. Clumps: dinámica de cuerpo rígido y propiedades de masa
Qué verifica este caso
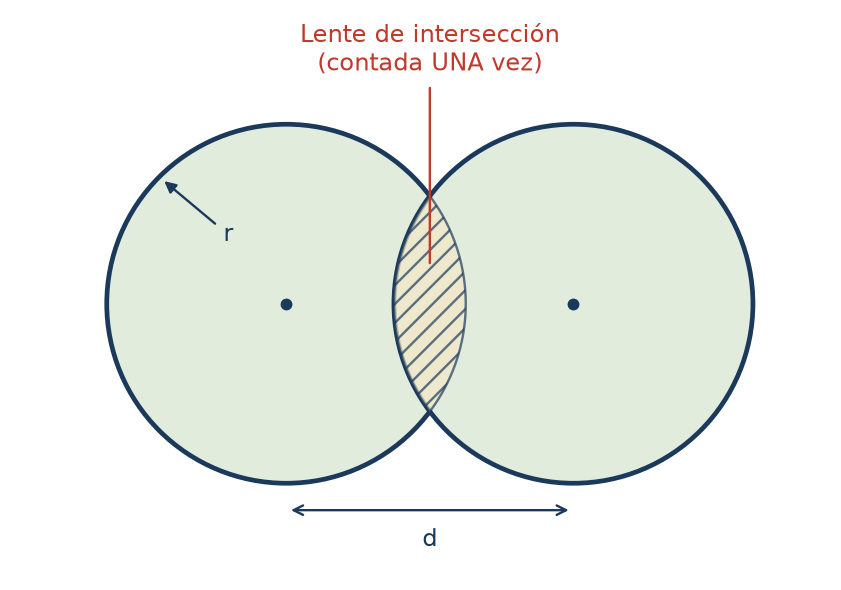
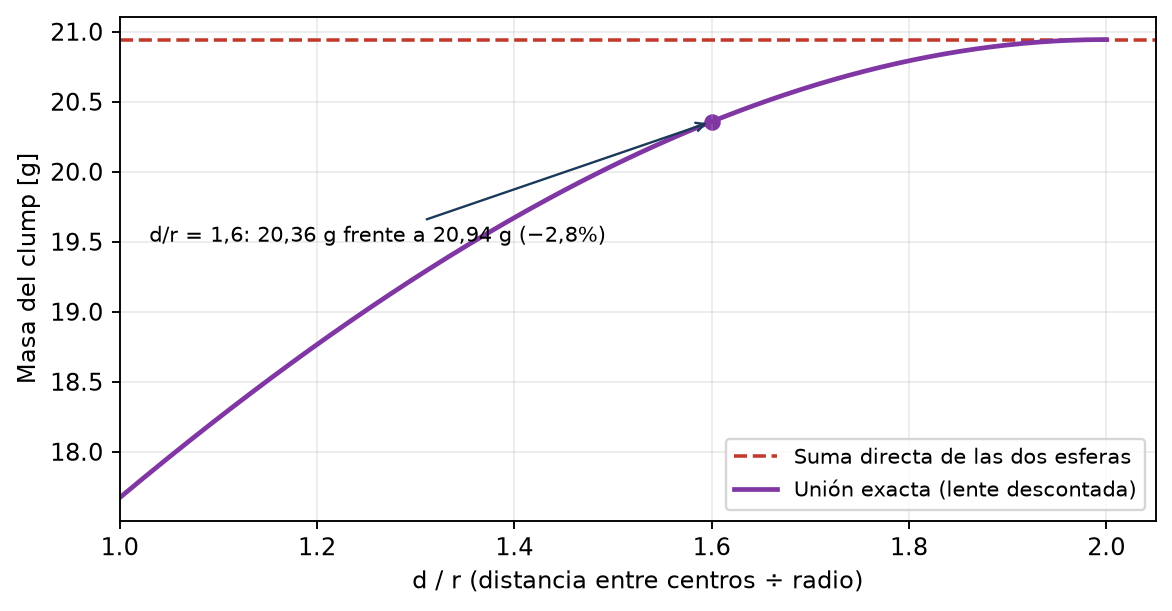
Un clump es un cuerpo rígido formado por esferas solapadas (Capítulo 3.14). La verificación cubre toda la cadena: las propiedades de masa obtenidas de la unión geométrica de las esferas, la distribución de carga entre los pebbles en contacto, la respuesta a fuerza y par constantes, los invariantes de impacto central y excéntrico, la cohesión JKR sobre el clump y el orden de convergencia de la integración de orientación.
Resultado
0 fallos en 17 verificaciones.
| Magnitud | Esperado | brixDEM |
|---|---|---|
| Escala de masa M ~ ρ·s³ | 0 | 0 |
| Escala de inercia I ~ ρ·s⁵ | 0 | 0 |
| Equilibrio Hertz: solapamiento | 2,699789×10⁻⁵ | 2,699789×10⁻⁵ |
| Equilibrio Hertz: carga total | 0,205538 | 0,205538 |
| Distribución de carga entre pebbles | 0 | 0 |
| Fuerza constante: Δv = F·t/M | 0,5499863 | 0,5499862 |
| Par constante: ΔL = τ·t | 5,382208×10⁻⁶ | 5,386167×10⁻⁶ |
| Impacto central: restitución | 0,7 | 0,7203921 |
| Impacto central: conservación de P / L | 0 / 0 | 0 / 1,34×10⁻¹⁹ |
| Impacto excéntrico: restitución | 0,7 | 0,7202585 |
| Impacto excéntrico: conservación de P / L | 0 / 0 | 0 / 2,05×10⁻¹⁴ |
| JKR sobre clump: fuerza de pull-off | 5,654867×10⁻³ N | 5,654954×10⁻³ N |
| JKR sobre clump: distancia de rotura | 1,640308×10⁻⁶ m | 1,640452×10⁻⁶ m |
| Rigidez: distancia entre pebbles | 0 | 1,39×10⁻¹⁷ |
| Orientación: \|q\| − 1 | 0 | 0 |
| Orden temporal de la orientación | 2 | 2,001639 |
11. Puente líquido: separación, rotura y viscosidad
Qué verifica este caso
Dos esferas forman un puente al tocarse y después se separan. Se compara la fuerza en cada separación con la correlación de Mikami y la distancia a la que deja de actuar el puente. Un segundo ensayo añade movimiento normal y tangencial para verificar la resistencia viscosa de Nase. Las ecuaciones y convenciones están en 3.15.
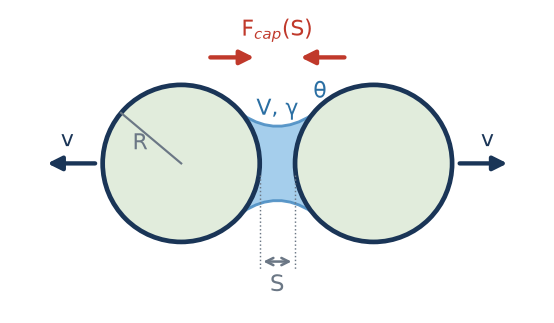
Parámetros y procedimiento
| Panel / condición | Valor |
|---|---|
| Esferas | R = 1 mm; ρ = 1×10⁶ kg/m³; E = 1×10⁷ Pa; ν = 0.30; e = 1; μ = 0 |
| Puente prescrito | γ = 0.072 N/m; θ = 0°; V̂ = 0.002; V = 2×10⁻¹² m³; CGF = 1 |
| Condición inicial | Solapamiento de 2×10⁻⁷ m; velocidades axiales −0,01 y +0,01 m/s; gravedad nula. |
| Paso | Δt = 1×10⁻⁷ s |
| Ensayo viscoso | η = 1000 mPa·s; S₀ = 1×10⁻⁶ m; v₂,t = 0.01 m/s |
| Variante esfera–plano | R = 1 mm; θ = 20°; V̂ = 0.002 |
En la GUI, utilice dos esferas, gravedad nula y puente prescrito con contenidos iguales a cero (10.9); registre fuerza y distancia entre superficies hasta la rotura. En el segundo ensayo active la viscosidad y la velocidad tangencial. La densidad alta es artificial: reduce la aceleración durante la lectura de la curva y no representa una propiedad del mineral. La curva punto a punto requiere registro controlado de posiciones y fuerzas; el plotter rápido no proporciona directamente un eje de separación entre dos superficies.
Resultado
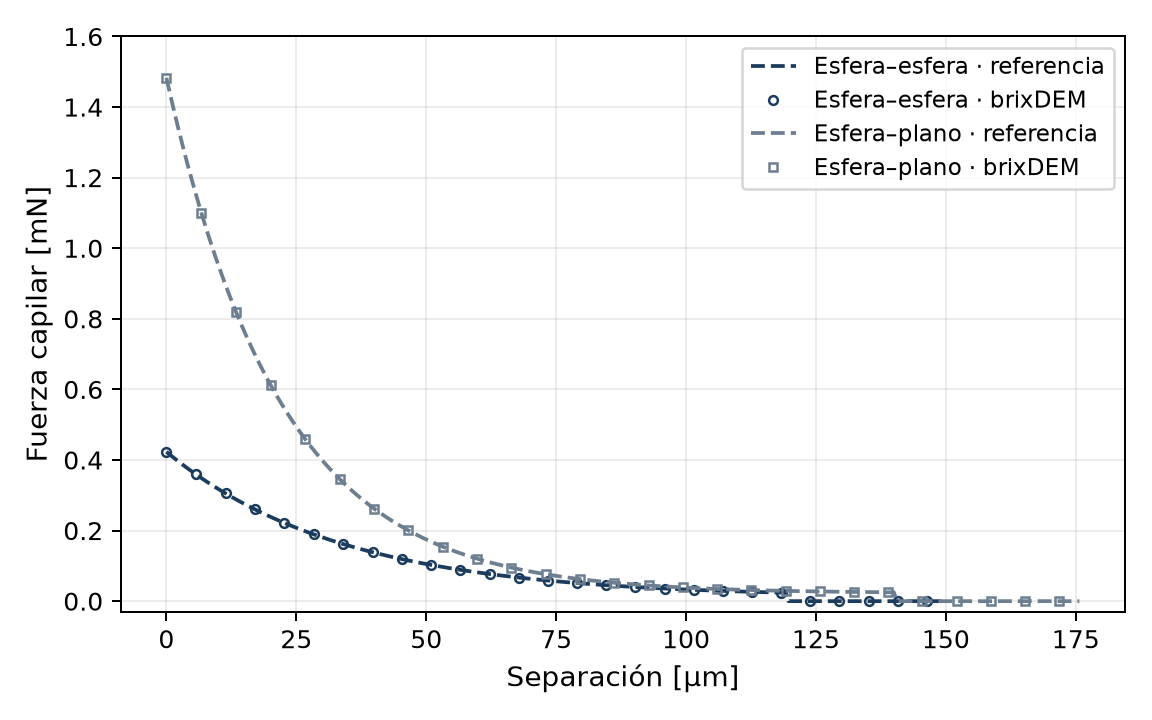
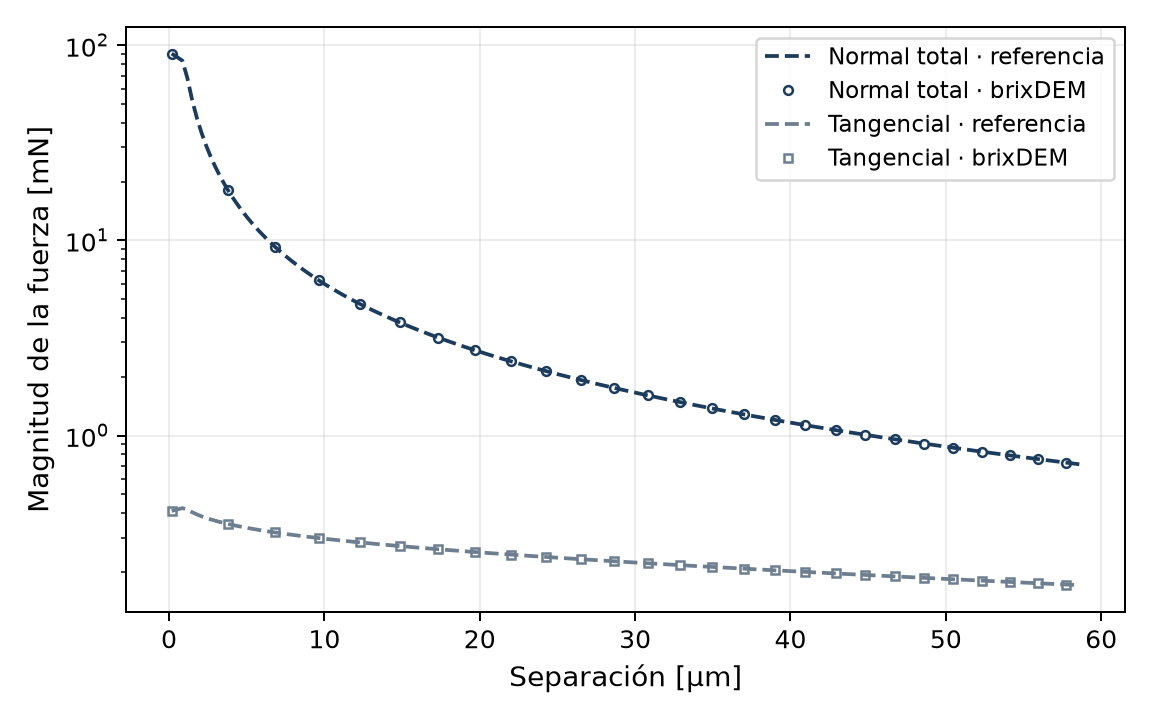
| Magnitud | Referencia | brixDEM / error | Criterio |
|---|---|---|---|
| F(h) | Mikami, Ecs. (3.56)–(3.58) | 4.42×10⁻¹⁶ de error relativo máximo | ≤ 1×10⁻⁶ |
| Rotura: esferas iguales | 119.670 µm | 119.669 µm; 0.00084% | ≤ 0.01% |
| Viscosa normal | Nase, Ec. (3.60) | 5.61×10⁻⁵ de error relativo máximo | ≤ 1×10⁻⁴ |
| Viscosa tangencial | Nase, Ec. (3.60) | 6.65×10⁻⁶ de error relativo máximo | ≤ 1×10⁻⁴ |
Verificación complementaria: conservación del líquido
En modo de migración, repita la formación y rotura con contenidos del 5% y 1% en base seca, densidad del líquido de 1000 kg/m³ y límite relativo por puente de 0,05. El líquido debe pasar de la película al puente y regresar sin alterar el inventario de un sistema cerrado.
| Magnitud | Referencia / resultado |
|---|---|
| Películas iniciales | 2.094395×10⁻⁷ m³; 4.188790×10⁻⁸ m³ |
| Volumen del puente formado | 5×10⁻¹¹ m³ |
| Desviación relativa máxima del inventario | 2.11×10⁻¹⁶; criterio ≤ 1×10⁻¹² |
Compatibilidad con clumps y rotura: consulte 28.7.
Exactitud del código × exactitud del modelo
Los errores de la tabla anterior comparan el solver con la misma ecuación de Mikami: prueban que la ley está implementada correctamente, no que reproduzca un puente real. La incertidumbre del propio modelo es mucho mayor y puede estimarse comparando Mikami con otras soluciones publicadas para el mismo caso (esferas iguales, R = 1 mm, V̂ = 0,002, θ = 0°):
| Magnitud | Mikami (usado en BrixDEM) | Referencia independiente | Diferencia |
|---|---|---|---|
| Fuerza en contacto, F/(2πRγ) | 0,935 | Límite de Derjaguin: 1 (V → 0) | −6,5% |
| Distancia de rotura | 119,67 µm | Lian et al. (1993): (1+θ/2)·V1/3 = 125,99 µm | −5,0% |
| Distancia de rotura | 119,67 µm | Willett et al. (2000): (1+θ/2)(V̂1/3+V̂2/3/10)·R = 127,58 µm | −6,2% |
| Rotura en V̂ = 0,001 / 0,01 / 0,05 | — | Willett et al. (2000) | −6,4% / −6,0% / −6,4% |
12. Puente líquido con coarse-graining
Qué verifica este caso
Compara la misma interacción local en CGF 1, 2 y 4. La referencia es la escala de la Ec. (3.64): fuerzas cuatro y dieciséis veces mayores, respectivamente, con las mismas velocidades relativas superficiales. Complementa el caso 11; no compara caudal ni mezcla de un equipo.
Parámetros y procedimiento
| Campo | Valor físico en CGF = 1 |
|---|---|
| Partículas | R₁ = R₂ = 1 mm; ρ = 2500 kg/m³; E = 1×10⁵ Pa; e = 1; μ = 0 |
| Líquido | γ = 0.072 N/m; η = 1 mPa·s; θ = 17.1887°; V̂ = 0.002; S₀ = 1 µm |
| Estado de lectura | h/rₚ = 0.02; v = 0.02 m/s; ω = 0; Δt = 1×10⁻¹² s |
Forme el puente, establezca una separación controlada y mida por separado la fuerza capilar y cada contribución viscosa. Repita la geometría ampliada con CGF 2 y 4, conservando las propiedades físicas de entrada: la conversión se aplica una sola vez (10.7). El ensayo numérico reposiciona el puente tras formarse para aislar la ley; no corresponde a una trayectoria libre reproducida únicamente mediante animación.
Resultado
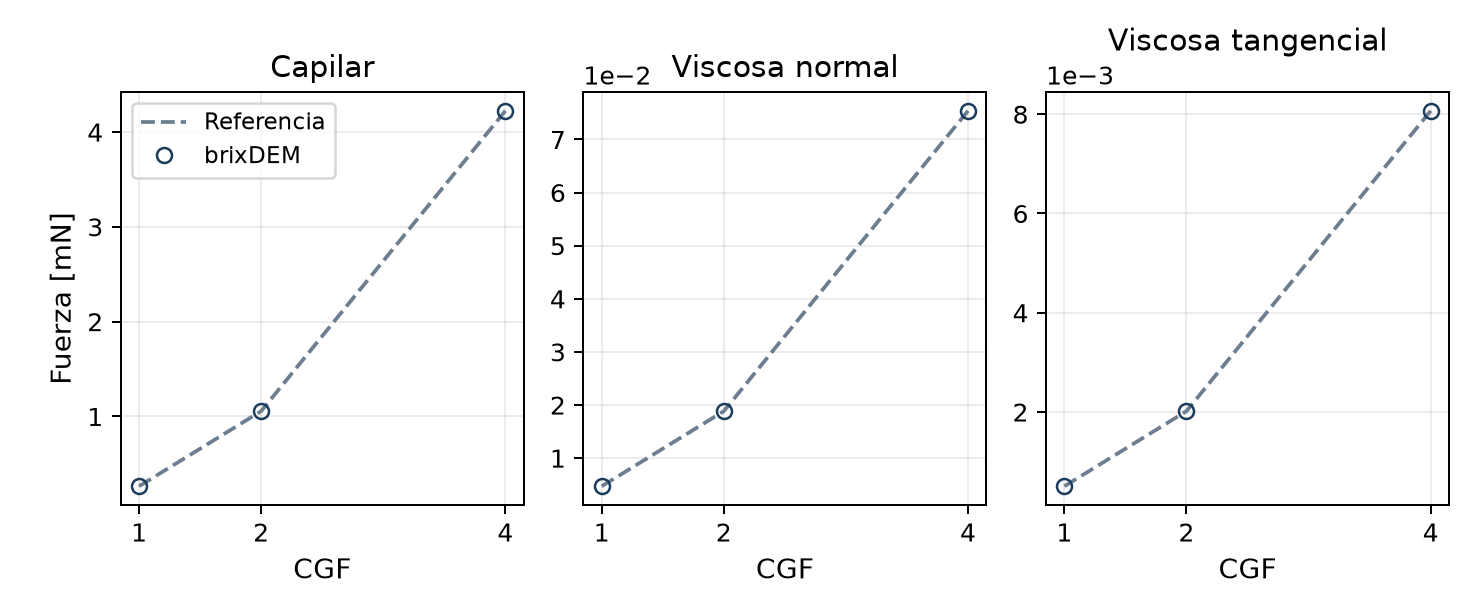
| CGF | Capilar [mN] | Viscosa normal [mN] | Viscosa tangencial [mN] |
|---|---|---|---|
| 1 | 0.264005 | 0.00471239 | 0.000504326 |
| 2 | 1.05602 | 0.0188496 | 0.00201730 |
| 4 | 4.22408 | 0.0753982 | 0.00806922 |
13. Rotura Ab-T10/PRM: impacto DWT y progenie
Qué verifica este caso
Una esfera rompible se apoya en un yunque y recibe el impacto de una esfera de acero. El trabajo asignado al evento determina t10 y la distribución de fragmentos; la masa de los productos debe recuperar la del padre. Este DWT virtual conecta la mecánica del impacto con la sustitución PRM; las verificaciones complementarias aíslan selección, tamaño y daño. La formulación está en 3.16.
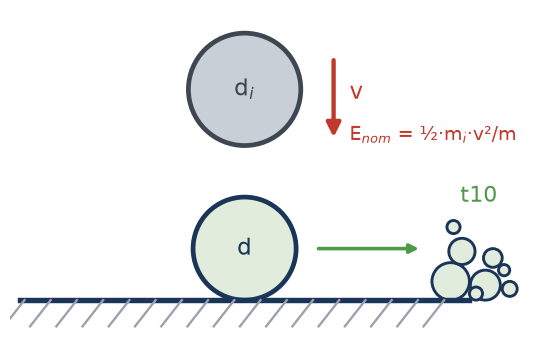
Parámetros y procedimiento
| Panel / condición | Valor |
|---|---|
| Cuerpo rompible | d = 5.5 mm; ρ = 2930 kg/m³; E = 52 GPa; ν = 0.25 |
| Impactor de acero y yunque | dᵢ = 12 mm; ρᵢ = 7800 kg/m³; Eᵢ = Ewall = 182 GPa; νᵢ = νwall = 0.30 |
| Ab-T10/PRM | S = 0.002 kg/J; dref = 5 mm; Emin,ref = 100 J/kg; A = 67.7%; semilla = 0 |
| Contacto / integración | Hertz–Mindlin; e = 1; μ = 0; g = 0; Δt = 5×10⁻⁸ s |
| Variación de energía | 200 pares independientes; energía cinética inicial del impactor de 100 a 2000 J/kg de masa del cuerpo; 4000 pasos. |
Configure el material rompible en Daño + sustitución (10.10), mantenga el impactor irrompible y ajuste su velocidad a la energía deseada. Se utiliza el trabajo efectivamente asignado al cuerpo, no la energía nominal del impactor. La campaña incluye 139 padres fracturados. Reproducir estadísticamente las energías exige impactos independientes y registro de eventos; una sola animación no reproduce toda la población.
Resultado: t10 y masa
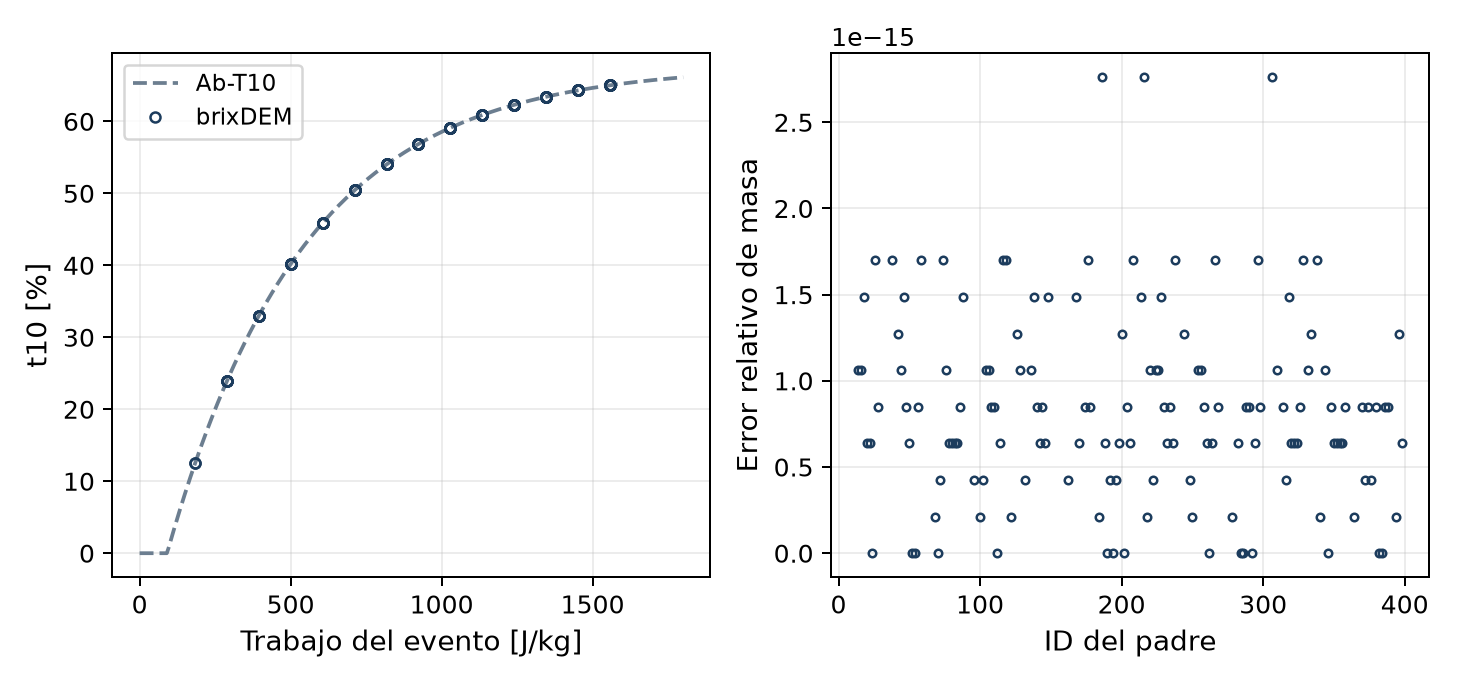
| Magnitud | Referencia / criterio | Resultado |
|---|---|---|
| t10 | Ec. (3.69), con el trabajo del evento | Desviación máxima ≤ 1,5×10⁻¹⁴ p.p. |
| Masa de hijos y finos | Recuperar la masa del padre; error relativo ≤ 1×10⁻⁹ | 2.76×10⁻¹⁵ de error máximo |
Verificación de la distribución de fragmentos
Para separar el muestreo PRM de la mecánica del impacto, fije t10 = 20% y genere 10.000 familias para cada ley de progenie. Compare el pasante medio en masa con la distribución prescrita, no con el número de esferas.
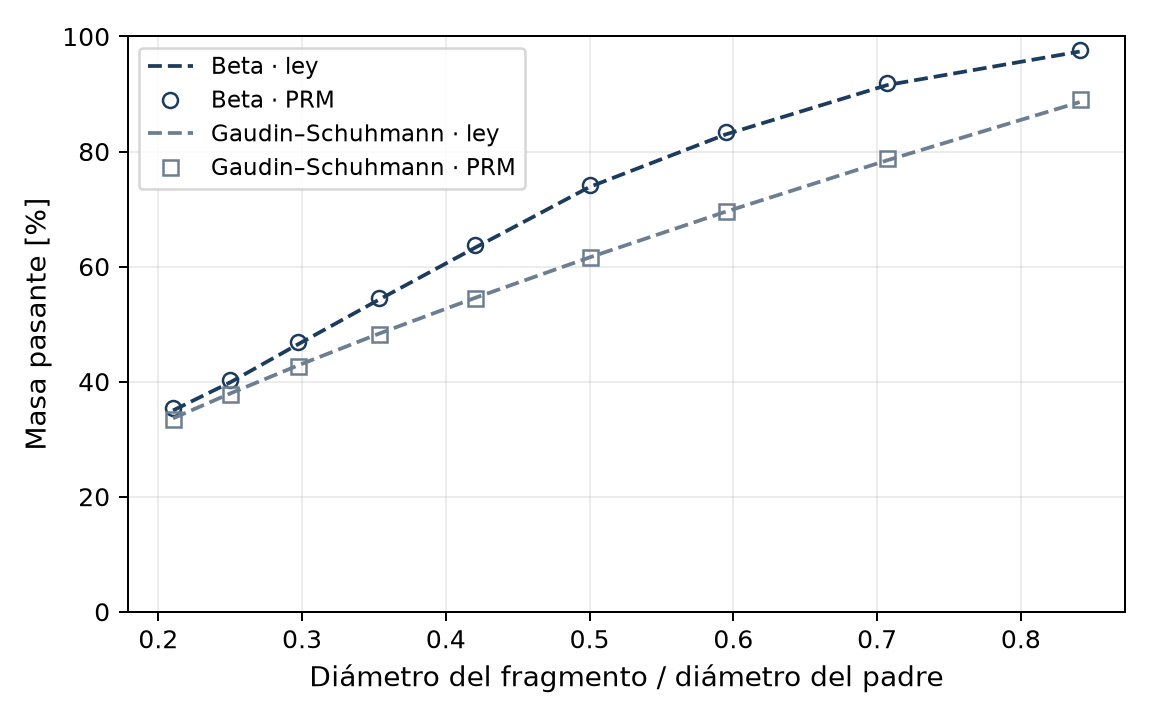
La mayor desviación absoluta del pasante fraccional es 0,0046 para Beta y 0,0047 para Gaudin–Schuhmann: aproximadamente 0,46 y 0,47 puntos porcentuales. La discretización de los fragmentos y el muestreo explican la diferencia entre la curva continua y el conjunto finito.
Verificaciones complementarias: selección, tamaño y daño
En selección, utilice 1.000 cuerpos nuevos por energía, con las propiedades indicadas y sustitución desactivada. Para estudiar el tamaño, repita con diámetros de 2,5, 5,5 y 11 mm. En impactos repetidos, conserve el daño durante cinco impactos con trabajo específico medio de 194,96 J/kg.
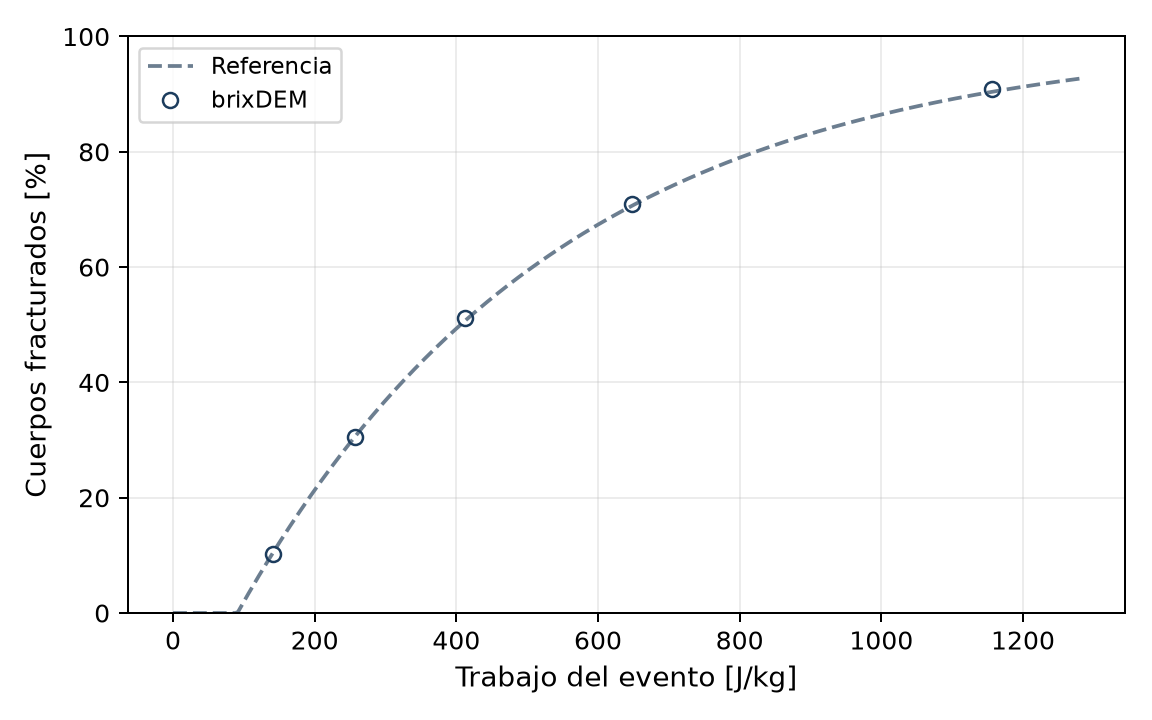
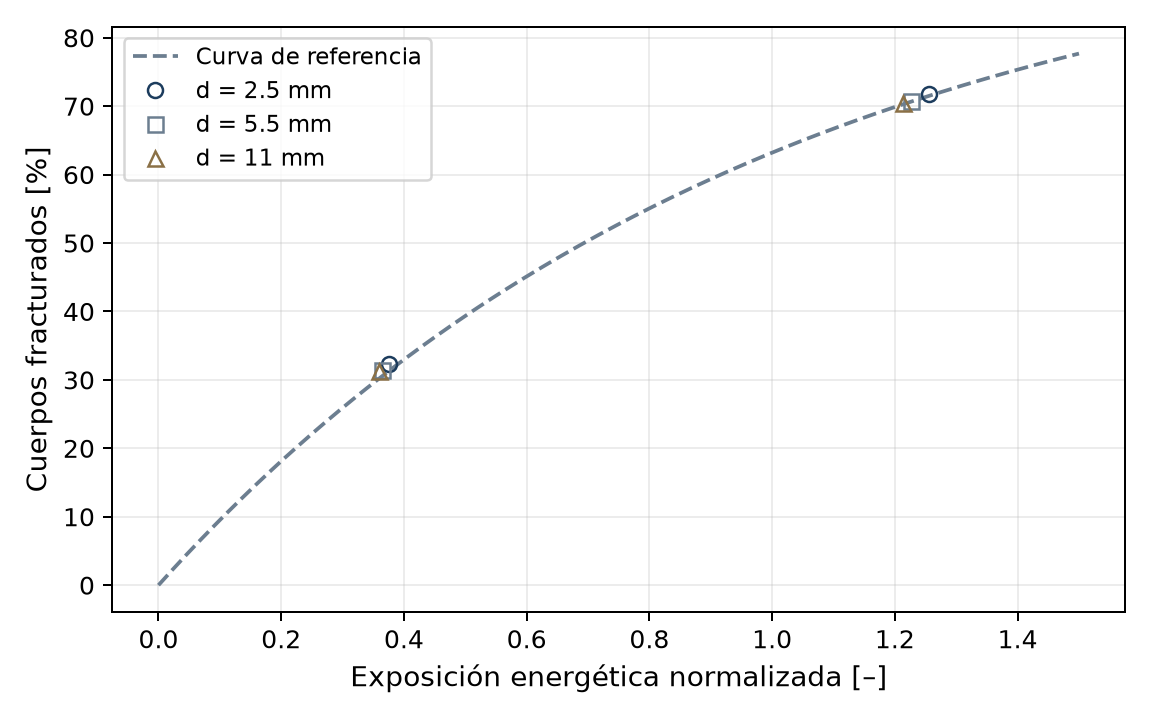
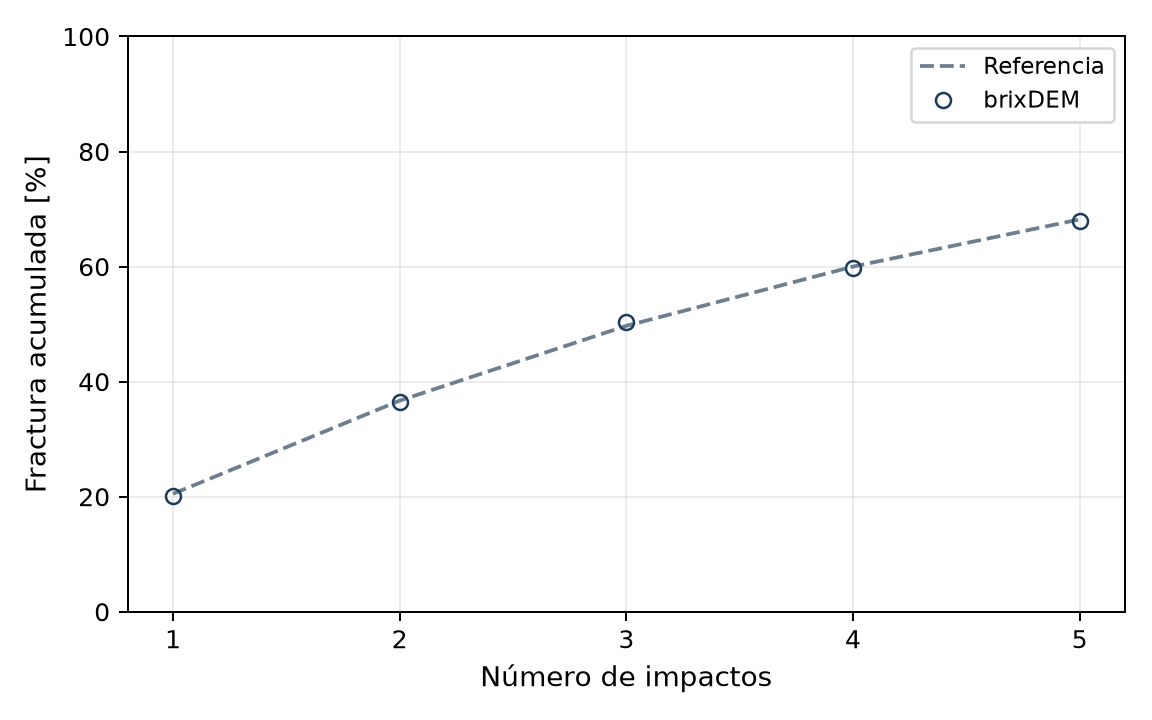
| E del evento [J/kg] | P de referencia [%] | Fracturadas [%] | Desviación [p.p.] |
|---|---|---|---|
| 140.63 | 10.36 | 10.20 | −0.16 |
| 256.59 | 30.55 | 30.60 | +0.05 |
| 411.92 | 50.65 | 51.20 | +0.55 |
| 647.96 | 70.64 | 70.90 | +0.26 |
| 1156.05 | 90.40 | 90.90 | +0.50 |
Ley de progenie × familia publicada
La ley Beta (por defecto) usa la función beta incompleta con los parámetros de Tavares & das Chagas (2021, Tabla 3), ajustados a 40 materiales (rocas, minerales y clínker, sin mineral de hierro): tn = 100·I(t10/100; αn, βn). La opción Gaudin–Schuhmann usa un único exponente obtenido de t10, tn = (1/n)α con α = ln(t10)/ln(0,1). Pasante [%] en 1/2, 1/4, 1/25 y 1/75 del tamaño del padre:
| t10 | Beta (familia publicada) — t2 / t4 / t25 / t75 | Gaudin–Schuhmann — t2 / t4 / t25 / t75 |
|---|---|---|
| 10 % | 47,5 / 20,3 / 5,7 / 3,2 | 50,0 / 25,0 / 4,0 / 1,3 |
| 20 % | 73,8 / 39,9 / 11,5 / 6,4 | 61,6 / 38,0 / 10,5 / 4,9 |
| 30 % | 88,0 / 56,8 / 17,6 / 9,8 | 69,6 / 48,4 / 18,6 / 10,5 |
Con t10 ≥ 20%, Gaudin–Schuhmann subestima la parte gruesa hasta en 12–19 puntos porcentuales (t2). Prefiera Beta, salvo que los datos del material justifiquen la otra ley. Los minerales de hierro quedan fuera de la familia publicada (t2 menor y t75 mayor para el mismo t10); para ellos, los parámetros por defecto no son una estimación adecuada. Los finos por debajo del menor fragmento se representan con partículas dummy; no se aplica la extensión por ley de potencia sugerida en la misma referencia.
Energía asignada al cuerpo y rigidez
Ab-T10 usa el trabajo absorbido por el cuerpo, repartido entre ambos lados del contacto por η = kpareja/(kcuerpo+kpareja), y no la energía nominal del impactor. Por eso, los parámetros solo valen con la rigidez con la que fueron calibrados. Ejemplo con S y Emin fijos, esfera contra pared de 200 GPa, 72 J/kg por impacto y 10 impactos:
| Young del cuerpo | η (parte del cuerpo) | Fracción con rotura |
|---|---|---|
| 5,2 GPa | 0,975 | 76,2% |
| 52 GPa | 0,798 | 66,0% |
| 208 GPa | 0,498 | 44,5% |
Reducción uniforme del módulo de Young. Cuando el Young de todos los materiales — partículas, impactor y paredes — se multiplica por el mismo factor, η no cambia y la respuesta se mantiene. Mismo ensayo (10 impactos de 72 J/kg, 128 cuerpos por forma, calibración sin nuevo ajuste; partícula/pared de 52/200 GPa como referencia):
| Forma | Factor 1 (52/200 GPa) | Factor 0,1 | Factor 0,01 |
|---|---|---|---|
| Esfera | 60,16% | 60,16% (+0,00 p.p.) | 60,16% (+0,00 p.p.) |
| Clump par | 62,50% | 62,50% (+0,00 p.p.) | 63,28% (+0,78 p.p.) |
| Clump tetra | 59,38% | 60,16% (+0,78 p.p.) | 61,72% (+2,34 p.p.) |
η = 0,798 en los tres factores. Para esferas, la fracción con primera rotura es idéntica hasta una reducción de 100×; en los clumps, la diferencia queda en 1–3 cuerpos de 128. La reducción uniforme es, por lo tanto, el camino coherente para ganar timestep sin recalibrar Ab-T10 en este tipo de impacto. El ensayo cubre impactos aislados repetidos; no cubre lechos confinados ni la distribución de los fragmentos.
14. Síntesis de resultados y limitaciones
| # | Caso | Magnitud verificada | Resultado |
|---|---|---|---|
| 1 | Restitución normal | e = |v_out/v_in| | 10,1% con e=.5; ≤2,6% con e≥.7; desviaciones altas para e bajo |
| 2 | Colisión oblicua | acoplamiento Δω/Δv_t | Correcto: 5,5 % (par) |
| 3 | Del deslizamiento a la rodadura | v_f, ω_f, t_s | Correcto: 0,05 % |
| 4 | Rampa con rodadura | a = 5/7·g·senθ | Correcto: < 0,1 % |
| 5 | Rampa con deslizamiento | a = g(senθ−μcosθ) | Correcto: < 0,01 % |
| 6 | Umbral de rodadura | θc = arctan(μ_r) | Correcto (16 a 17°) |
| 7 | Frenado por rodadura | a = 5/7·μ_r·g | Correcto: 0,1 % |
| 8 | Adhesión JKR (partícula) | F = 3π·γ·R_ef y separación de rotura | Correcto: < 0,1 % |
| 8b | Adhesión JKR (pared) | pull-off, separación de rotura y curva F(δ) | Correcto: < 0,1 % |
| 9 | Cuerpo libre de 6 GDL | rotación libre; impacto excéntrico y reacciones | Acoplamiento medido: 25/25; rotación libre Parte A: referencia, sin resultado del solver |
| 10 | Clumps | masa/inercia, invariantes, JKR y orientación | Correcto; 0 fallos en 17 verificaciones |
| 11 | Puente líquido | Fuerza, rotura, viscosidad e inventario | Rotura: 0,00084%; viscosidad: error relativo ≤ 5,61×10⁻⁵ (código × ecuación). Modelo × correlaciones publicadas: 5–7%; sin validación experimental |
| 12 | Puente + coarse-graining | Escala local de fuerza | Error relativo máximo 6,98×10⁻⁹; sin validación macroscópica |
| 13 | Ab-T10/PRM | DWT, progenie, selección, tamaño y daño | Masa: error relativo 2,76×10⁻¹⁵; progenie ≤ 0,5 p.p. de la curva prescrita; la reducción uniforme de Young preserva la selección. PSD de un material específico no validada |
Los casos verifican las leyes y los balances en las condiciones indicadas. Al reproducirlos, compare la misma magnitud, población e intervalo de medición. La concordancia con una ecuación no sustituye la validación experimental del material o equipo; los procedimientos de calibración y comparación física están en el Capítulo 18.