Teoría del Método de los Elementos Discretos
Ecuaciones de movimiento, geometría del contacto, modelos de fuerza y criterios de estabilidad numérica utilizados por el solver de BrixDEM.
En el Método de los Elementos Discretos, cada partícula se sigue individualmente y el movimiento se resuelve mediante integración explícita de las ecuaciones de Newton. Las fuerzas surgen principalmente de los contactos: cuando dos esferas se solapan numéricamente, ese solapamiento se interpreta como deformación elástica local y origina fuerzas normales y tangenciales. La calidad de la simulación depende directamente de la elección de los parámetros del material, del modelo de contacto y del paso de tiempo Δt.
La formulación soft-sphere adoptada por BrixDEM sigue la tradición clásica de la bibliografía DEM, iniciada por Cundall y Strack [1] y consolidada en los modelos de contacto de Hertz [2] y Mindlin [3, 4]. Cada ecuación que aparece a continuación incluye al final la referencia primaria correspondiente de la bibliografía científica; la lista completa está en el Apéndice F.
3.1 Ecuaciones de movimiento
Para cada partícula i de masa mᵢ, radio Rᵢ y momento de inercia Iᵢ, BrixDEM resuelve la conservación de la cantidad de movimiento lineal y angular sobre todos los contactos activos. La integración utiliza el esquema explícito velocity-Verlet [18], con la normal, la velocidad relativa y el historial tangencial evaluados de forma coherente en el contacto partícula–partícula:
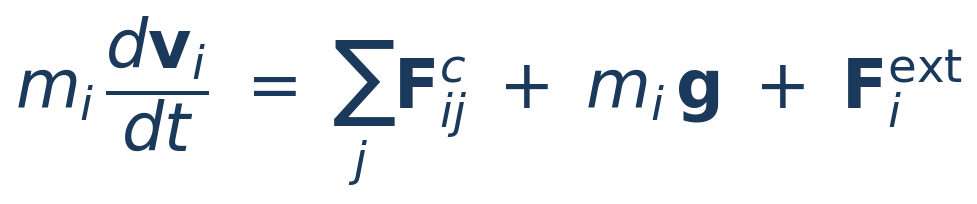 (3.1)
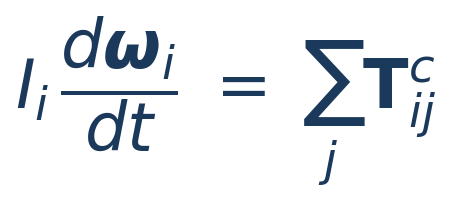 (3.2)
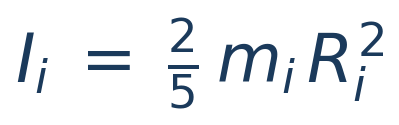 (3.3)
BIBLIOGRAFÍA[1] Cundall y Strack (1979) — formulación DEM soft-sphere; [18] Verlet (1967) — integración explícita. Momento de inercia de la esfera maciza I = 2/5 mR².
Las fuerzas y los pares de contacto proceden del modelo seleccionado (Hertz–Mindlin o Linear Spring–Dashpot), sumados sobre todos los contactos activos de la partícula.
3.2 Geometría del contacto
Para dos partículas esféricas i y j, hay contacto cuando la distancia entre centros es menor que la suma de los radios. La dirección del vector entre centros define la normal de contacto, que separa el problema en una componente normal (compresión/restitución) y otra tangencial (fricción/deslizamiento).
 (3.4)
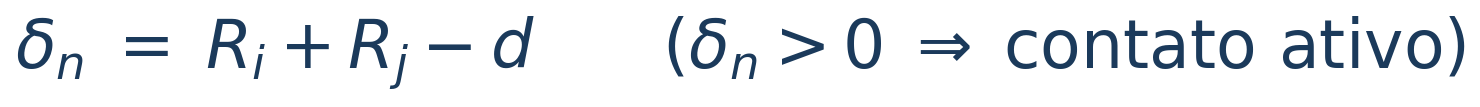 (3.5)
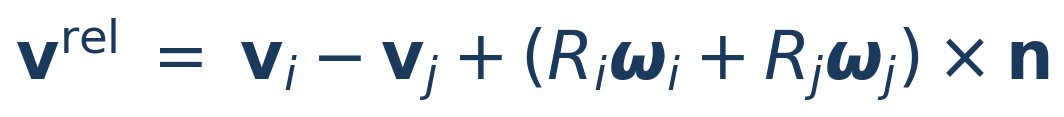 (3.6)
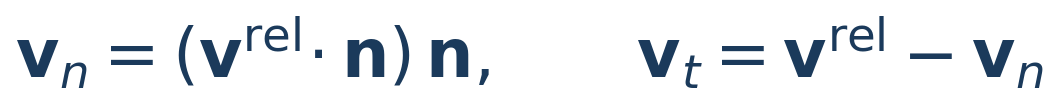 (3.7)
BIBLIOGRAFÍA[1] Cundall y Strack (1979); [19] Schäfer, Dippel y Wolf (1996) — esquemas de fuerza y cinemática del contacto en medios granulares.
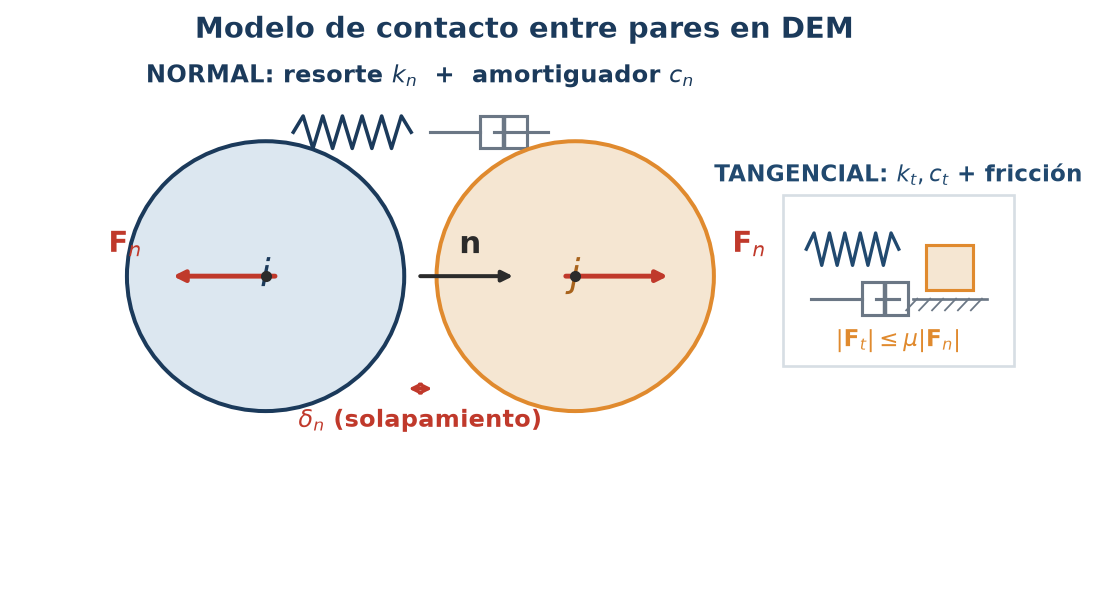
La velocidad relativa incluye traslación y rotación, captando correctamente la cizalladura en la superficie de contacto. El pequeño solapamiento δₙ no representa una interpenetración física: es la deformación elástica local idealizada.
Interpretación física de los elementos del contacto
| ELEMENTO | SIGNIFICADO FÍSICO | PARÁMETRO ASOCIADO |
|---|---|---|
| Solapamiento δₙ | Deformación elástica virtual; genera fuerza normal de repulsión | Rigidez normal kₙ |
| Velocidad normal vₙ | Aproximación o separación entre partículas | Restitución eₙ, amortiguamiento cₙ |
| Velocidad tangencial v_t | Tendencia al deslizamiento en la superficie | Fricción μ, rigidez k_t, amort. c_t |
| Velocidad angular ω | Rotación de la partícula durante el contacto | Rodadura μ_r, torsión μ_t |
| Fuerza normal Fₙ | Fuerza de compresión/repulsión entre los cuerpos | kₙ, cₙ, E, ν, δₙ |
| Fuerza tangencial F_t | Se opone al deslizamiento hasta el límite de Coulomb | μ, k_t, c_t |
3.3 Coeficiente de restitución
El coeficiente de restitución normal eₙ mide qué parte de la velocidad normal se recupera después del impacto. El solver utiliza β ≥ 0 y calcula los coeficientes disipativos a partir de eₙ; por tanto, valores menores de eₙ producen mayor amortiguamiento:
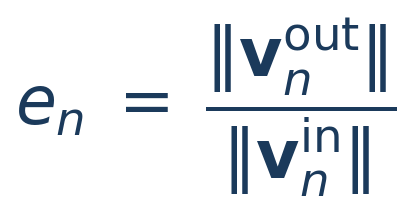 (3.8)
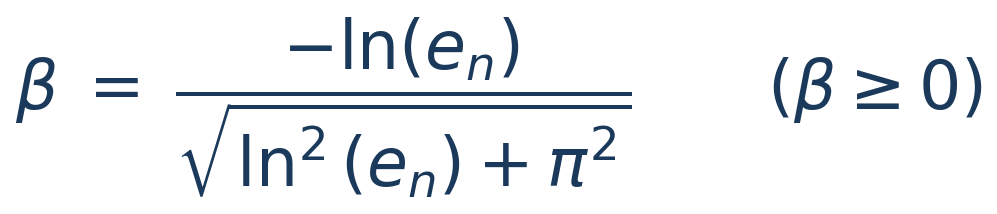 (3.9)
BIBLIOGRAFÍA[5] Tsuji, Tanaka e Ishida (1992) — amortiguamiento dependiente de la restitución; [6] Di Renzo y Di Maio (2004) — comparación de modelos de fuerza y relación β(eₙ).
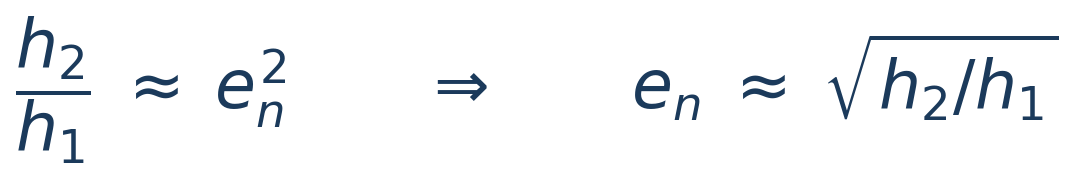
En una validación sencilla mediante caída libre —partícula que cae desde una altura h₁ y rebota hasta h₂ en una colisión puramente normal— se cumple aproximadamente:
 (3.10)
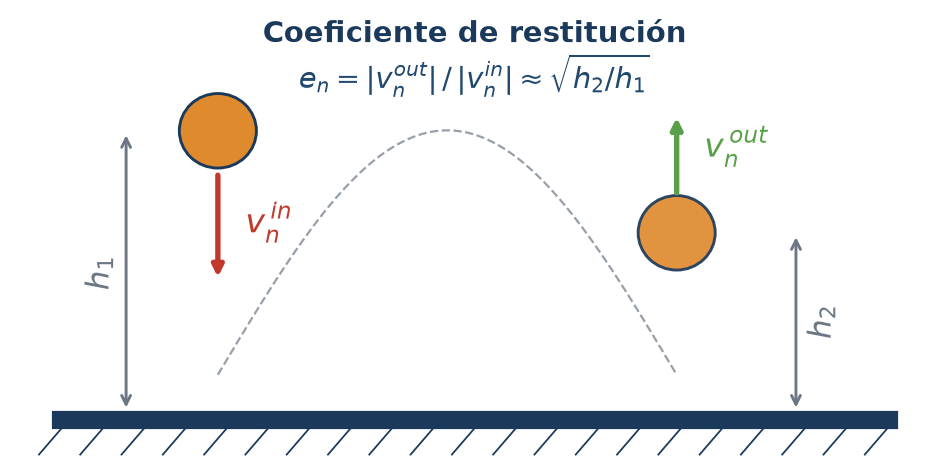
eₙ = 1 representa una colisión idealmente elástica; eₙ = 0, idealmente plástica/disipativa. Esta relación resulta útil como comprobación básica y es la base del asistente de calibración de rebote (Capítulo 18).
3.4 Fricción tangencial y límite de Coulomb
La fricción configurada en la interfaz actúa como fricción de deslizamiento en el contacto. El modelo tangencial calcula una fuerza de prueba F_t* que se opone al deslizamiento relativo. Mientras esta fuerza se mantenga por debajo del límite de Coulomb, el contacto conserva la adherencia; al superar el límite, se produce deslizamiento.
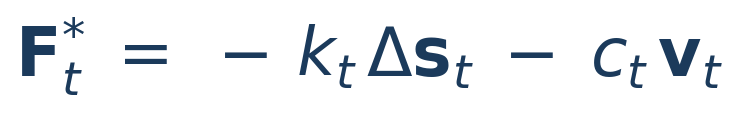 (3.11)
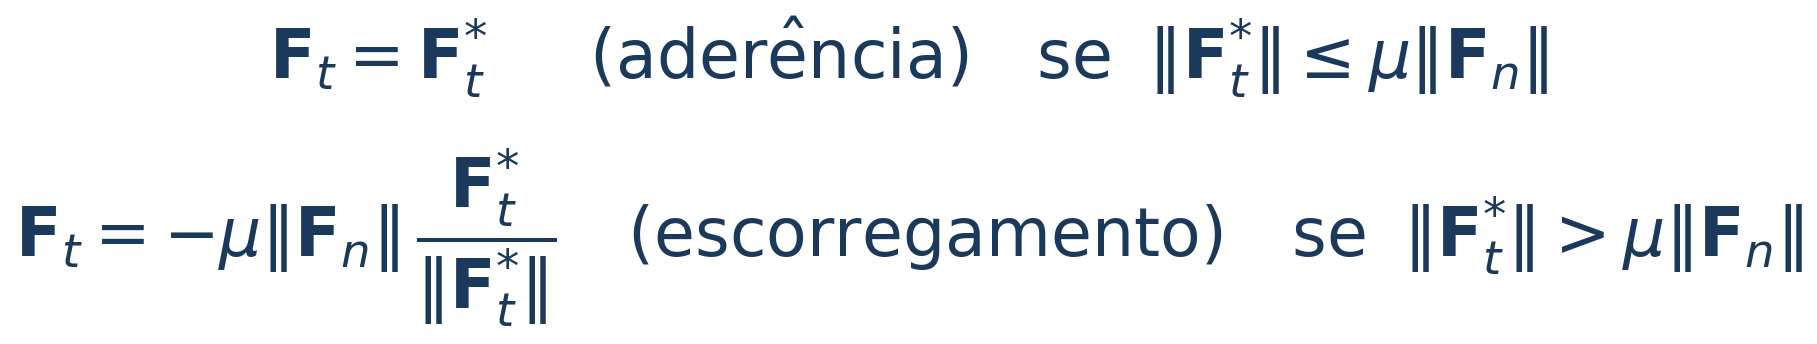 (3.12)
BIBLIOGRAFÍA[3] Mindlin (1949); [4] Mindlin y Deresiewicz (1953) — rigidez tangencial y fricción de contacto; [1] Cundall y Strack (1979) — límite de fricción de Coulomb en DEM.
Físicamente, el coeficiente μ controla la tendencia del material a deslizarse o adherirse. Determina la formación de pilas, el ángulo de reposo, la cizalladura en canaletas y tolvas, y la estabilidad en silos y mezcladores.
3.5 Propiedades efectivas del par de materiales
Cuando dos cuerpos interactúan (partícula–partícula o partícula–pared), el solver utiliza propiedades efectivas calculadas a partir de las propiedades individuales:
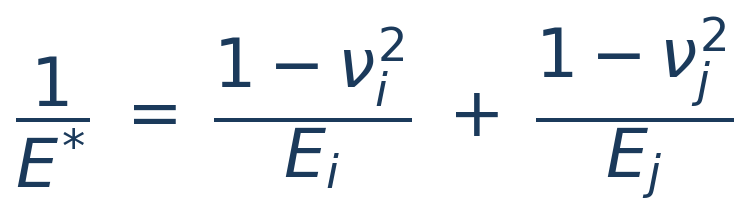 (3.13)
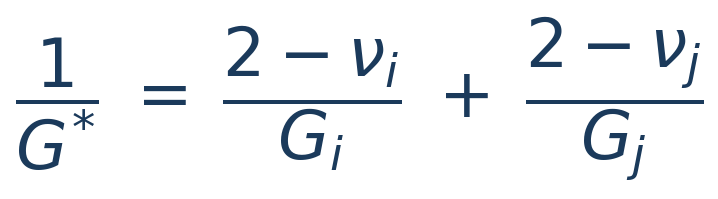 (3.14)
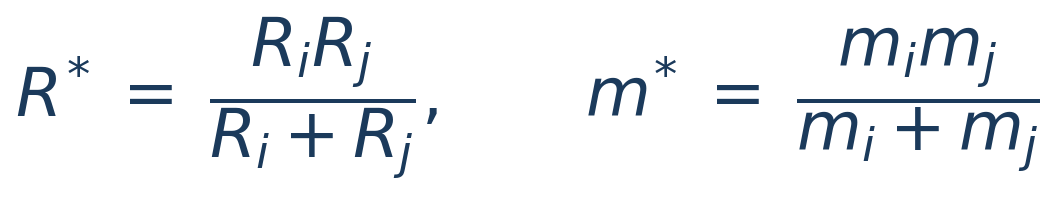 (3.15)
BIBLIOGRAFÍA[2] Hertz (1882) — módulo efectivo E del contacto elástico; [3] Mindlin (1949) — módulo de cortadura efectivo G.
En BrixDEM, los parámetros de contacto del par —coeficiente de restitución eₙ, fricción μ, fricción de rodadura μ_r y de torsión μ_t— se definen directamente para cada interacción en la pestaña Interacciones (Capítulo 10), y no se obtienen mediante reglas de mezcla entre materiales. Las propiedades geométricas y elásticas efectivas anteriores (E, G, R, m) son las combinaciones físicas naturales del par y el solver las calcula a partir de las propiedades de cada cuerpo.
3.6 Modelo Hertz–Mindlin
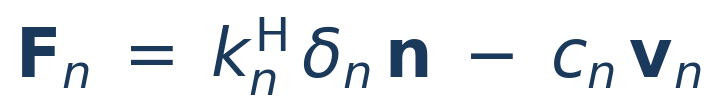
Hertz–Mindlin es un modelo no lineal: la rigidez efectiva aumenta con la raíz del solapamiento δₙ. Se recomienda cuando se busca mayor fidelidad física en contactos elásticos, especialmente cuando la duración del contacto y la transmisión de fuerzas afectan al resultado.
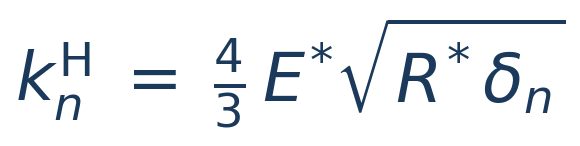 (3.16)
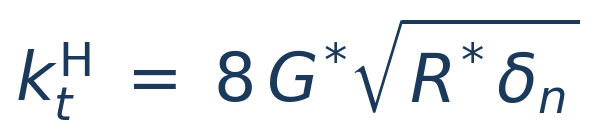 (3.17)
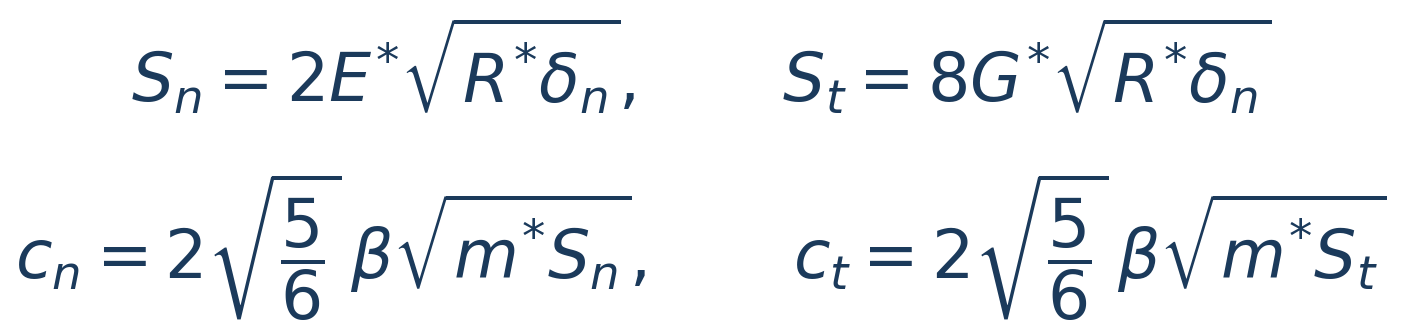 (3.18)
 (3.19)
BIBLIOGRAFÍA[2] Hertz (1882) — rigidez normal no lineal kₙ ∝ √(R*δ); [3] Mindlin (1949) — rigidez tangencial; [5] Tsuji et al. (1992) y [6] Di Renzo y Di Maio (2004) — amortiguamiento basado en el coeficiente de restitución eₙ.
La componente tangencial utiliza el historial del desplazamiento tangencial Δs_t. En el contacto partícula–partícula, este historial se transporta mediante una rotación objetiva entre las normales anterior y actual, lo que conserva su norma cuando gira el plano de contacto y evita una disipación espuria causada por una simple proyección:
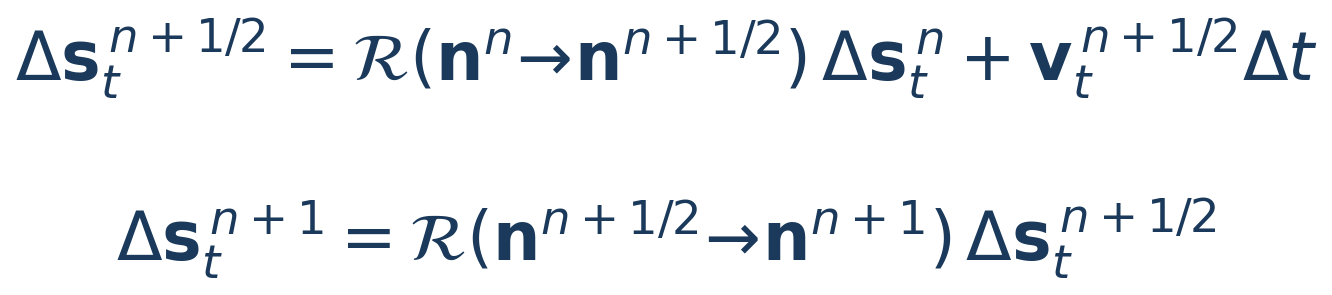 (3.20)
 (3.21)
BIBLIOGRAFÍA[4] Mindlin y Deresiewicz (1953) — carga tangencial incremental con historial de desplazamiento; [17] Thornton (2015) — formulación objetiva de la cinemática del contacto.
3.7 Modelo Linear Spring–Dashpot
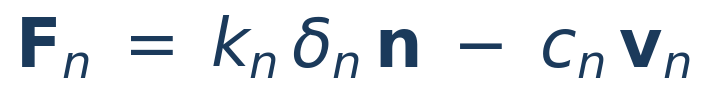
El modelo Linear Spring–Dashpot (LSD) utiliza rigidez constante. Se utiliza ampliamente en calibraciones, simulaciones industriales de gran escala y estudios en los que el usuario desea controlar directamente la rigidez y el tiempo de colisión:
 (3.22)
 (3.23)
BIBLIOGRAFÍA[1] Cundall y Strack (1979) — modelo lineal original de resorte-amortiguador; [19] Schäfer, Dippel y Wolf (1996) — esquemas lineales de fuerza.
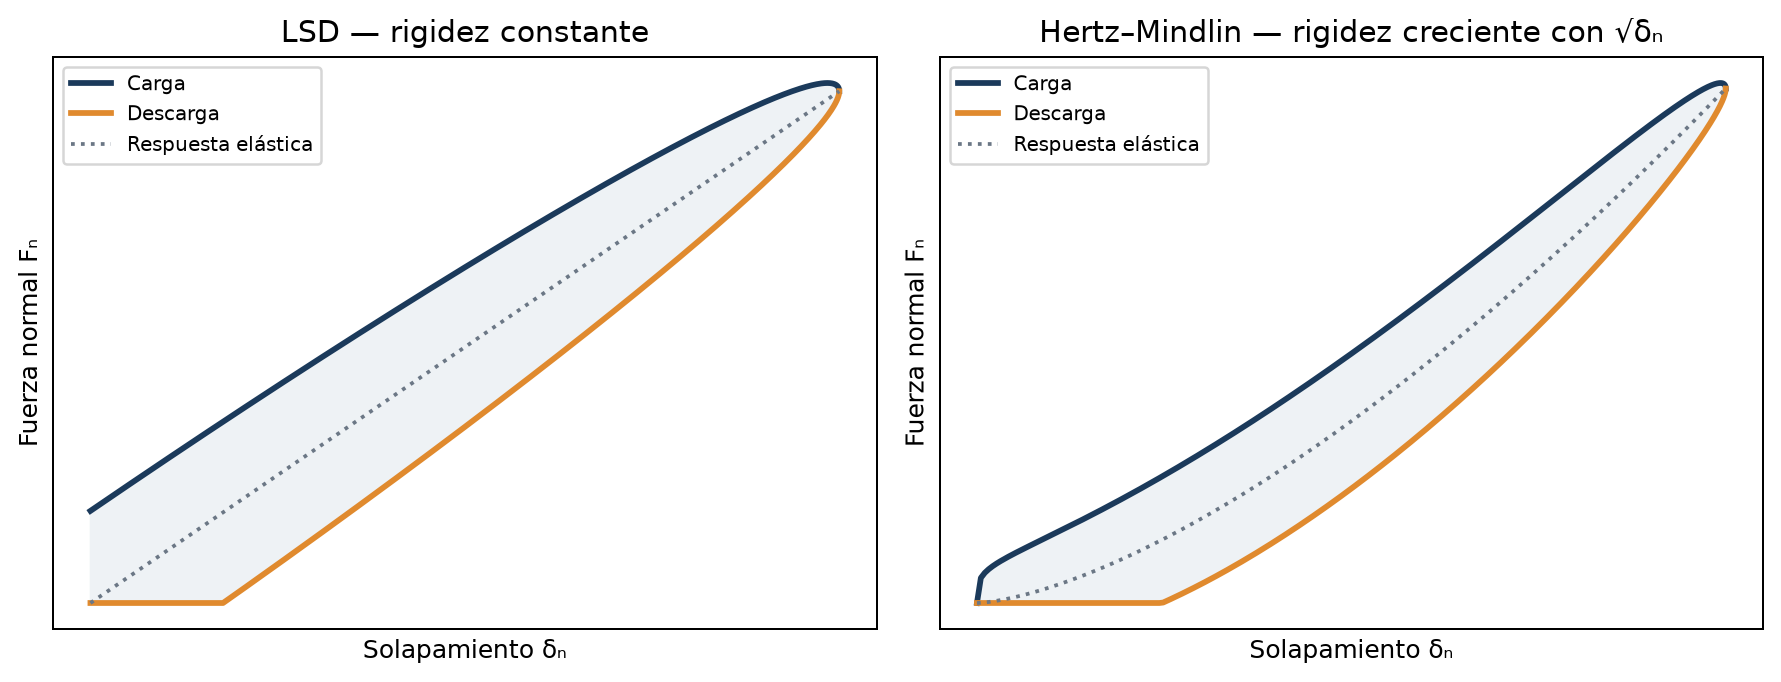
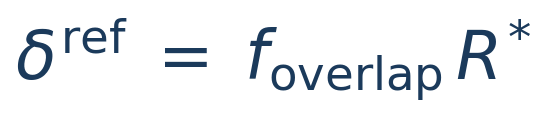
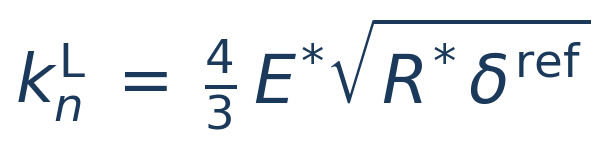
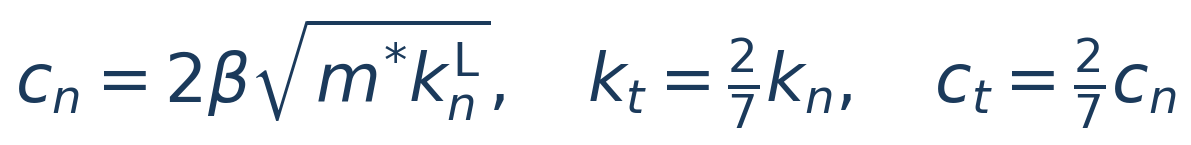
En el modo automático, la rigidez normal puede estimarse a partir de un solapamiento de referencia δʳᵉᶠ definido por el usuario, calibrando el modelo lineal para reproducir el tiempo de contacto de Hertz–Mindlin. La relación tangencial/normal kₜ = 2/7 kₙ es la clásica para esferas elásticas:
 (3.24)
 (3.25)
 (3.26)
BIBLIOGRAFÍA[6] Di Renzo y Di Maio (2004) — linealización equivalente de Hertz; [16] O’Sullivan y Bray (2004) — elección de rigidez/paso; [21] Walton y Braun (1986) — relación kₜ = 2/7 kₙ.
Un detalle favorable al LSD para la calibración: en el oscilador lineal, la relación entre el amortiguamiento cₙ y el coeficiente de restitución eₙ (ecuaciones 3.9 y 3.26) es exacta —solución analítica de la colisión amortiguada—, mientras que en Hertz–Mindlin la misma relación es una aproximación. Con LSD, el eₙ configurado es exactamente el eₙ que reproduce la colisión normal.
En el modo avanzado, kₙ, cₙ, k_t y c_t pueden introducirse manualmente. Cuando se definen, los valores manuales prevalecen sobre las estimaciones automáticas.
3.8 Resistencia a la rodadura y a la torsión
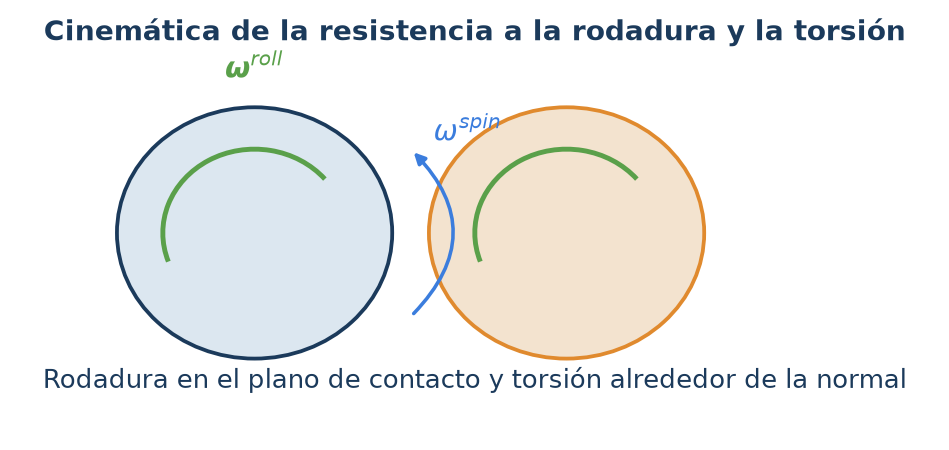
Las esferas perfectas ruedan con muy poca resistencia, lo que produce ángulos de reposo irreales y pilas que «fluyen». Para reproducir granos angulares reales, el DEM añade dos pares resistentes: la resistencia a la rodadura (rolling), que se opone a la rodadura relativa en el plano de contacto, y la resistencia a la torsión (torsion), que se opone al giro alrededor de la normal. BrixDEM implementa los tres modelos de rodadura de la taxonomía de Ai et al. (2011) —Modelo A (CDT), Modelo B (viscoso) y Modelo C (EPSD)— y un modelo físico de torsión, el de Marshall (2009), todos seleccionables por par de materiales en la pestaña Interacciones (véase el Capítulo 10).
Cinemática común
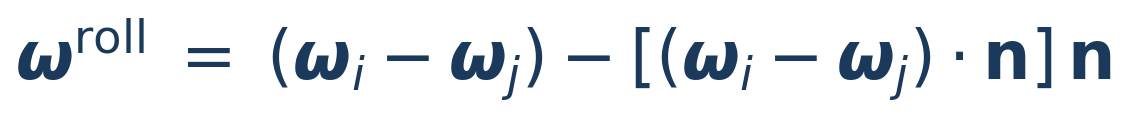
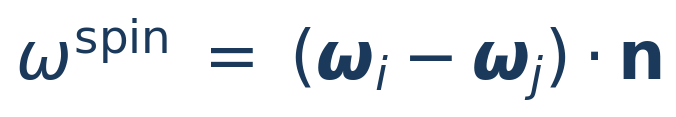
Los dos pares parten de la velocidad angular relativa del contacto, descompuesta en una componente de rodadura (en el plano de contacto) y una componente de giro/spin (a lo largo de la normal):
 (3.27)
 (3.29)
BIBLIOGRAFÍA[11] Ai, Chen, Rotter y Ooi (2011) — taxonomía y evaluación de los modelos de resistencia a la rodadura; [12] Iwashita y Oda (1998) — cinemática de rodadura en el contacto.
Modelos de rodadura (rolling)
CDT — Constant Directional Torque (Par Direccional Constante; Modelo A de Ai et al.). Aplica un par resistente de magnitud constante proporcional a μ_r, R* y a la fuerza normal, siempre en dirección opuesta a la velocidad angular de rodadura. Es el modelo predeterminado, robusto y de bajo coste:
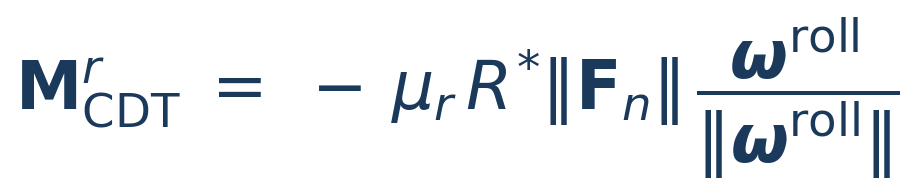 (3.28)
BIBLIOGRAFÍA[11] Ai et al. (2011) — Modelo A (Ec. 8a); [20] Zhou et al. (1999) — fricción de rodadura en la formación de pilas.
La limitación característica del CDT aparece en el reposo: como el par tiene un módulo fijo y solo cambia de signo con la dirección de rodadura, la partícula que debería detenerse oscila alrededor de la posición final con una frecuencia determinada por el paso de tiempo; el par y la fuerza de fricción «parpadean» entre ±M. En flujos dinámicos esto es irrelevante; en lechos casi estáticos puede contaminar las fuerzas medias e impedir el reposo completo (es precisamente el defecto que corrige el Modelo C).
EPSD — Elastic-Plastic Spring-Dashpot (resorte-amortiguador elastoplástico; Modelo C de Ai et al., Ecs. 10–20). Acumula el ángulo de rodadura relativo θ_r en un resorte torsional y aplica un par proporcional a ese historial. Mientras el par está por debajo del límite plástico es reversible (adherencia a la rodadura); al alcanzar el límite μ_r R* ‖Fₙ‖, se satura mediante algoritmo de retorno (fluencia plástica), exactamente igual que la fricción tangencial:
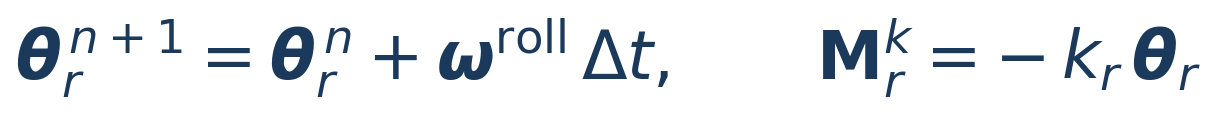 (3.28a)
 (3.28b)
A rigidez de rodadura se calcula por contacto, a partir de la fuerza normal; no es un valor global que deba calibrarse. BrixDEM utiliza la rigidez teórica de contacto de Ai et al. (Ec. 7c, derivada de Bardet y Huang) con J_n = ½, lo que equivale a que el par se moviliza por completo después de rodar un ángulo de movilización θ_m = μ_r:
 (3.28d)
Por debajo de la movilización plena también actúa un amortiguador crítico con relación ζ (0–1), que disipa la oscilación del resorte y permite el reposo completo; al alcanzar la movilización plena, el amortiguador se desactiva (f = 0 en la Ec. 17 de Ai et al.). El momento de inercia I_r corresponde al modo de vibración de rodadura alrededor del punto de contacto (Ai, Ec. 20): para una esfera maciza, cada cuerpo contribuye con 7/5 m R²:
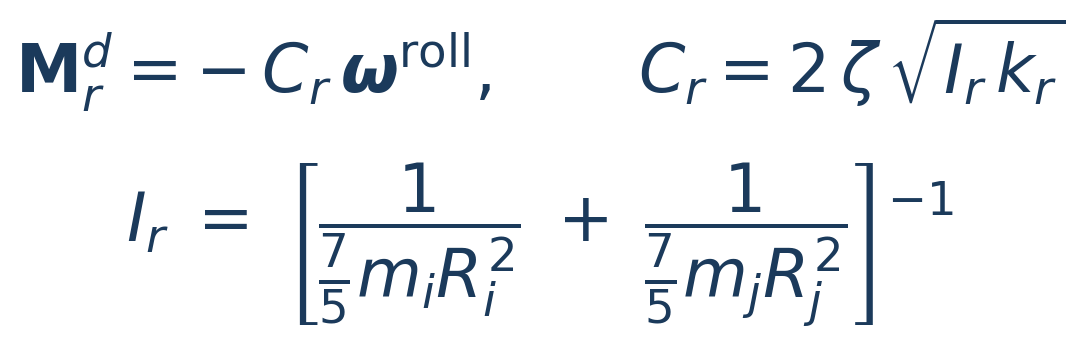 (3.28e)
BIBLIOGRAFÍA[11] Ai et al. (2011) — Modelo C (Ecs. 10–20): resorte elastoplástico con curva de retorno, rigidez por contacto y amortiguador crítico; [12] Iwashita y Oda (1998) — origen del modelo elastoplástico de rodadura; [13] Wensrich y Katterfeld (2012) — rodadura como aproximación de la forma.
Comportamiento verificado en la batería analítica del solver: una esfera lanzada en rodadura pura desacelera a a = (5/7)μ_r g, recorre d = (7/10)v₀²/(μ_r g) y queda en reposo sin oscilación residual; en una rampa con inclinación menor que el ángulo de resistencia β = arctan(μ_r), la esfera permanece detenida (Ai, Ec. 1). Es el modelo recomendado para el ángulo de reposo, el empaquetamiento y los regímenes pseudoestáticos. El campo k_r > 0 sigue disponible como valor de sustitución manual de rigidez para reproducir estudios antiguos; deje k_r = 0 para utilizar la rigidez automática (3.28d).
Viscoso (Modelo B de Ai et al., Ec. 9; propuesto por Zhou et al.). Aplica un par proporcional a la velocidad de rodadura en la superficie de contacto —el término (R_i ω_i − R_j ω_j), proyectado sobre el plano de contacto—, escalado por la fuerza normal:
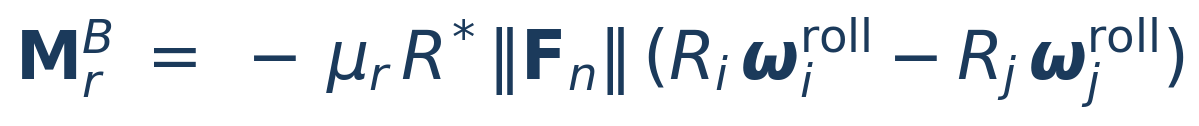 (3.28c)
BIBLIOGRAFÍA[11] Ai et al. (2011) — Modelo B (Ec. 9); [20] Zhou et al. (1999) — modelo viscoso original.
Observe la combinación de signos: para dos esferas en rodadura mutua (ω opuestos), las contribuciones se suman y el par se opone a la rodadura; para engranamiento (mismo ω; las superficies deslizan), el término se anula y la disipación queda correctamente a cargo de la fricción tangencial. Para una esfera que rueda sobre un plano, el modelo produce un decaimiento exponencial, v(t) = v₀·e^(−(5/7)μ_r g t), sin umbral estático. Por ello, el Modelo B no sostiene pilas ni produce un ángulo de reposo realista (conclusión del propio artículo de Ai et al.); utilícelo para amortiguar rotaciones en régimen dinámico, no en problemas casi estáticos.
Modelo de torsión (torsion) — Marshall
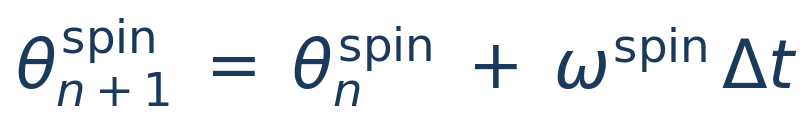
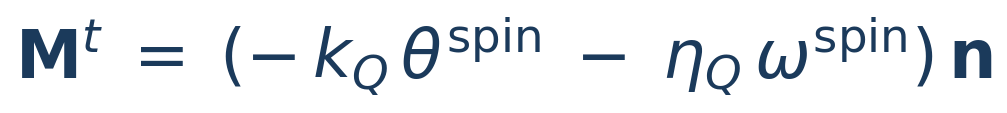
La resistencia a la torsión utiliza la formulación de Marshall (2009, Ecs. 29–34): resorte y amortiguador sobre el ángulo de giro relativo θ^spin, cuyos coeficientes no son parámetros del usuario —se derivan del propio contacto tangencial, integrando la tensión de fricción sobre la zona de contacto circular de radio a. La rigidez torsional k_Q y el amortiguamiento η_Q heredan la rigidez k_t y el amortiguamiento c_t tangenciales del modelo de fuerza, escalados por a²/2, y el par se satura en un límite de Coulomb torsional con brazo de palanca (2/3)a:
 (3.30)
 (3.31)
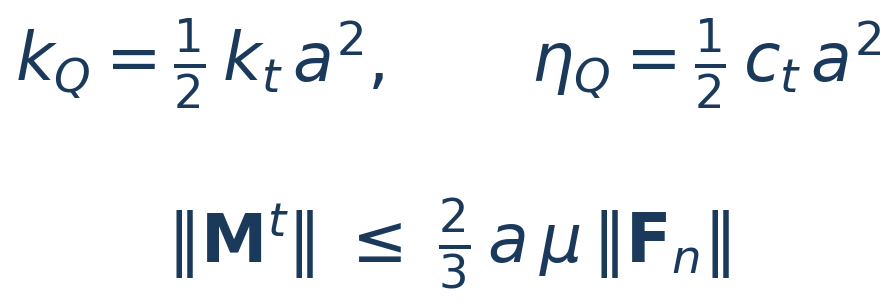 (3.31b)
BIBLIOGRAFÍA[14] Marshall (2009) — Ecs. 29–34: k_Q = k_t a²/2, η_Q = c_t a²/2 y M_crit = (2/3)·a·μ‖Fₙ‖ mediante integración de la tensión de fricción en la zona de contacto; [3] Mindlin (1949) — rigidez tangencial k_t = 8G*a que origina k_Q.
El coeficiente μ del límite es la misma fricción de deslizamiento del par: en el artículo, F_crit = μ‖Fₙ‖ es la fuerza crítica de Coulomb del deslizamiento (Ec. 25) y el par crítico resulta de integrar esa tensión sobre la zona de contacto (Ec. 33). Por ello, la interfaz no pide un «μ de torsión» —al habilitar la torsión, el solver utiliza automáticamente el μ de la interacción. Por encima del límite, el contacto entra en deslizamiento torsional (M = −M_crit en la dirección del giro, con el mismo algoritmo de retorno de la fricción tangencial); al cesar el deslizamiento, el resorte k_Q captura el giro y el amortiguador η_Q disipa la oscilación residual. Verificación analítica: una esfera que gira sobre un plano desacelera a α = M_crit/I = (5/3)·a·μ·g/R² durante el deslizamiento y después queda en reposo.
Qué modelo elegir
| MODELO | TIPO | PARÁMETROS | CUÁNDO USAR |
|---|---|---|---|
| Rodadura · CDT (Modelo A) | Fricción (Coulomb) | μ_r | Predeterminado para flujo dinámico: pilas, tambores; oscila en reposo |
| Rodadura · EPSD (Modelo C) | Resorte elastoplástico + amortiguador | μ_r, ζ (k_r automático) | Ángulo de reposo, empaquetamiento estático, pseudoestático; queda en reposo sin oscilación |
| Rodadura · Viscoso (Modelo B) | Par ∝ velocidad de rodadura | μ_r | Amortiguar rotaciones en régimen dinámico; no sostiene pilas |
| Torsión · Marshall | Resorte + amortiguador derivados del contacto | — (utiliza el μ del par) | Empaquetamiento denso, granos trabados, cizalladura torsional |
3.9 Cohesión y adhesión
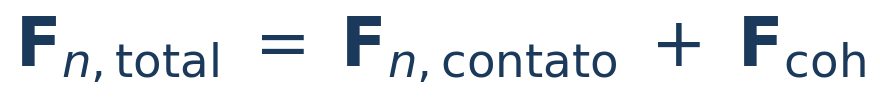
La cohesión añade una contribución atractiva normal al contacto, representando fuerzas de van der Waals, puentes líquidos o adhesión superficial. Aumenta la estabilidad de los aglomerados, altera profundamente el caudal y, en materiales muy adherentes, requiere un Δt menor. En la formulación aditiva, la fuerza cohesiva se suma a la fuerza normal de contacto:
 (3.32)
BIBLIOGRAFÍA[31] Coetzee y Scheffler (2023) — revisión de los modelos de cohesión DEM y de su calibración para materiales cohesivos; [7] Johnson, Kendall y Roberts (1971) — adhesión de sólidos elásticos.
BrixDEM implementa dos modelos, elegidos por su compatibilidad con el modelo de fuerza normal:
| MODELO | COMPATIBLE CON | NATURALEZA | HISTÉRESIS |
|---|---|---|---|
| LinearCohesion (SJKR) | LSD y Hertz–Mindlin | Fuerza aditiva F = k·A, con solapamiento | No |
| JKR (completo) | Hertz–Mindlin; P–P y P–W (no W–W) | Sustituye la normal de Hertz; adhesión + desprendimiento completo, en P–P y P–W | Sí |
LinearCohesion (SJKR aditivo)
Añade una fuerza atractiva proporcional al área de contacto A —el círculo de intersección de las dos esferas—, que actúa solo mientras existe solapamiento (δₙ > 0). Es la forma SJKR simplificada (JKR simplificado): económica, robusta y válida tanto para el modelo lineal como para Hertz–Mindlin. El parámetro k es la densidad de energía cohesiva [J/m³].
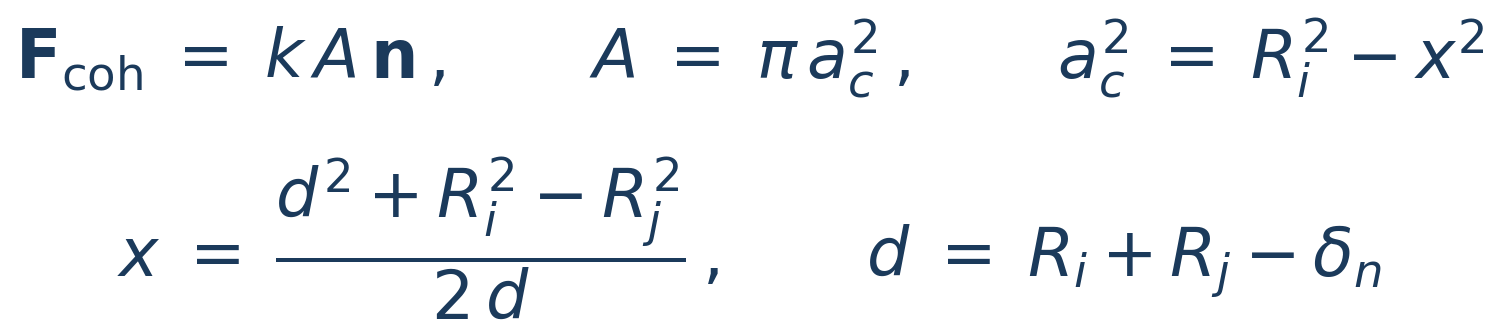 (3.39)
Para el contacto partícula–pared, el área utiliza la fórmula esfera–plano y la atracción apunta hacia la pared:
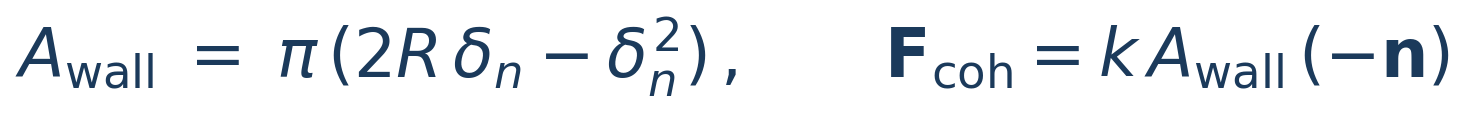 (3.40)
BIBLIOGRAFÍA[31] Coetzee y Scheffler (2023) — taxonomía de los modelos cohesivos en DEM (entre ellos el SJKR simplificado F = k·A) y calibración mediante la respuesta a escala macroscópica; [7] Johnson, Kendall y Roberts (1971) — fundamento adhesivo.
JKR — Johnson–Kendall–Roberts (completo)
El modelo JKR sustituye la fuerza normal de Hertz por una ley adhesiva parametrizada por el radio de contacto a, donde γ es la energía superficial [J/m²]. A diferencia del SJKR aditivo, JKR predice un radio de contacto finito con carga nula y una fuerza de desprendimiento (pull-off) en la separación. En BrixDEM puede utilizarse tanto en contactos partícula–partícula como partícula–pared (no en pared–pared, que no es un contacto resuelto), y en ambos se cumple el comportamiento histerético completo: el vínculo nace en el primer contacto, sostiene tracción con la separación ya abierta y rompe al alcanzar el desprendimiento. Lo único que cambia entre ambos es el radio efectivo: para dos esferas iguales R_ef = R/2, y contra una pared plana R_ef = R; por tanto, la fuerza de desprendimiento en la pared es el doble de la del par partícula–partícula con el mismo γ (Capítulo 28.4; verificado en el Apéndice H, Caso 8b). Está indicado para polvos finos y casos en los que la adhesión elástica domina la dinámica:
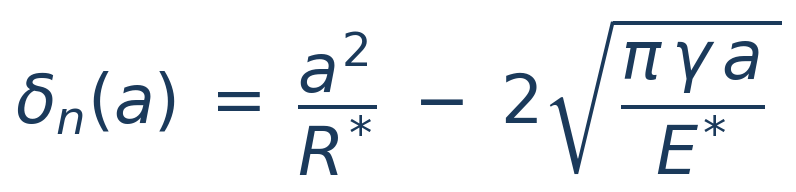 (3.41)
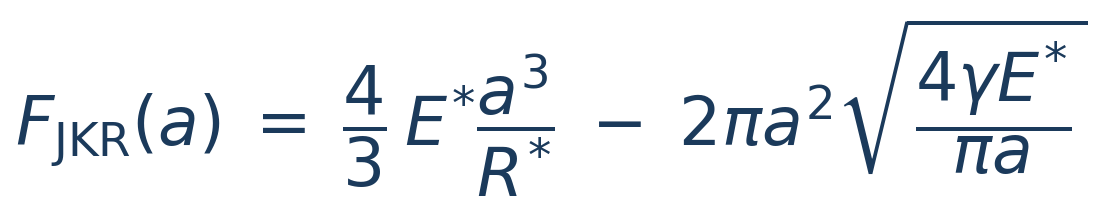 (3.42)
BIBLIOGRAFÍA[7] Johnson, Kendall y Roberts (1971) — teoría JKR original (energía superficial y contacto adhesivo).
El vínculo adhesivo solo rompe cuando la tracción alcanza el desprendimiento, a una distancia negativa δ_pull (separación abierta). La inversión a(δₙ) utiliza la solución analítica cerrada de Parteli & Pöschel (2014):
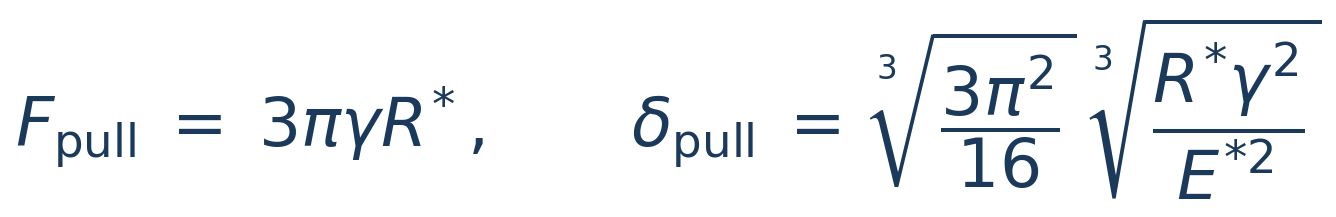 (3.43)
BIBLIOGRAFÍA[9] Parteli et al. (2014) — solución analítica cerrada del radio de contacto a(δ) para polvos finos; [7] JKR (1971) — fuerza de desprendimiento 3πγR*.
Entre materiales diferentes, la energía superficial se combina mediante media geométrica. El amortiguamiento procede del coeficiente de restitución eₙ mediante la formulación de Tsuji (β de la Ec. 3.9), con rigidez normal evaluada en el radio real de contacto JKR, Sₙ = 2E*a. La rigidez tangencial de Mindlin utiliza el mismo radio; el amortiguamiento tangencial utiliza la forma de Tsuji con kₜ:
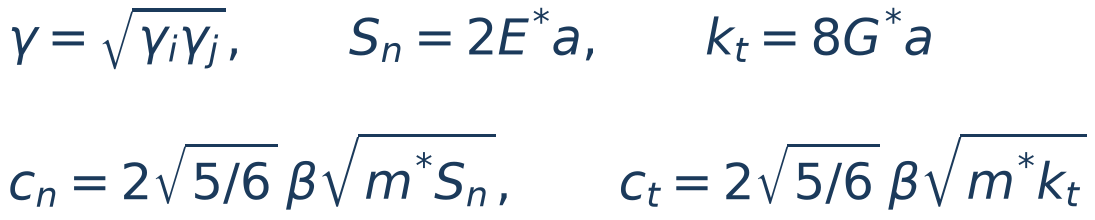 (3.44)
BIBLIOGRAFÍA[5] Tsuji, Tanaka & Ishida (1992) — amortiguamiento dependiente de la restitución; [3] Mindlin (1949) — rigidez tangencial con el radio de contacto.
3.10 Paso de tiempo — criterio de Rayleigh
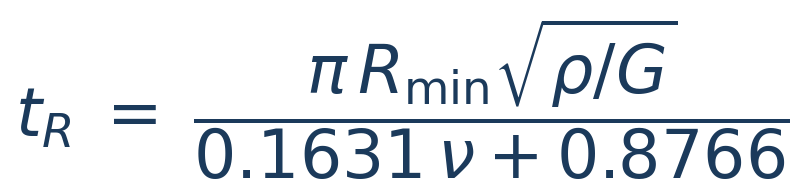
El paso de tiempo Δt es uno de los parámetros más sensibles en DEM. Un Δt demasiado grande genera solapamiento excesivo, energía artificial, partículas que salen despedidas e inestabilidad numérica. En BrixDEM, el cálculo automático de Δt se basa exclusivamente en el tiempo de Rayleigh , el tiempo que tarda una onda elástica superficial en recorrer la partícula. El solver calcula t_R para cada material de partícula y utiliza el menor valor entre materiales, no simplemente el menor módulo de Young:
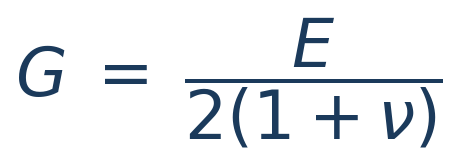 (3.33)
 (3.34)
 (3.35)
BIBLIOGRAFÍA[15] Thornton y Randall (1988) — paso de tiempo crítico mediante la onda superficial de Rayleigh, con C_R ≈ 0,1631ν + 0,8766.
Paso de tiempo automático
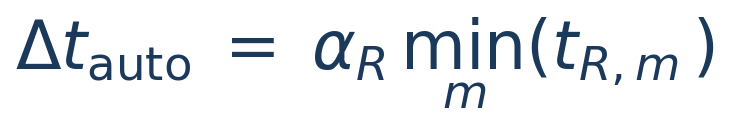
El modo Rayleigh (automático) aplica el factor α_R al menor tiempo de Rayleigh entre los materiales activos:
 (3.36)
BIBLIOGRAFÍA[15] Thornton y Randall (1988) — criterio de Rayleigh; [16] O’Sullivan y Bray (2004) — verificación del paso mediante convergencia (su criterio es el de masa-resorte, no el de Rayleigh). El modo automático actual de BrixDEM utiliza únicamente Rayleigh.
| ESCENARIO | α_R INICIAL | RECOMENDACIÓN |
|---|---|---|
| Caso sencillo, monodisperso | 0,20 | Confirmar mediante convergencia de Δt |
| Polidisperso, partículas pequeñas | 0,10–0,15 | Utilizar el menor radio realmente presente |
| Material muy rígido | 0,10 | Supervisar solapamiento y energía cinética |
| Cohesión activa (JKR/SJKR) | ≤ 0,10 | Reducir adicionalmente y validar el desprendimiento |
3.11 Contacto con paredes, STL y primitivas
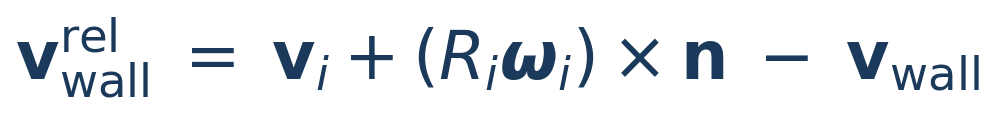
Las paredes, las mallas STL y las primitivas geométricas utilizan la misma lógica de contacto que las partículas: normal local, solapamiento, velocidad relativa, fuerza normal, fuerza tangencial y pares. La diferencia es que la pared se trata como un cuerpo fijo o prescrito, mientras que la partícula responde dinámicamente.
 (3.37)
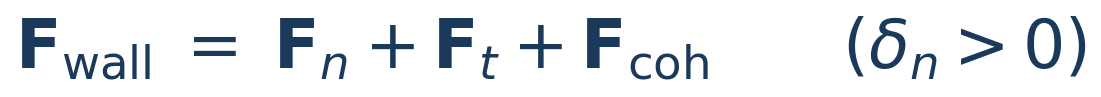 (3.38)
BIBLIOGRAFÍA[1] Cundall y Strack (1979); [19] Schäfer et al. (1996) — contacto partícula–contorno con la misma ley de fuerza; pared como cuerpo de masa/radio infinitos.
3.12 Coarse-graining: leyes de escala
El coarse-graining utiliza una partícula mayor para representar un conjunto de granos. Si el radio se multiplica por k y se mantiene la densidad, la masa de cada representante crece con k³. Para la misma masa total, el número ideal se reduce por k³:
 (3.45)
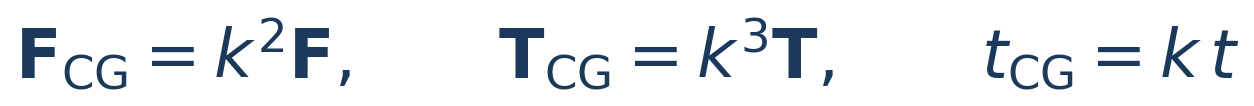 (3.46)
Estas relaciones son geométricas; la reducción del tiempo de cálculo también depende de los contactos, el paso de tiempo, las salidas y la distribución espacial. En la escala de referencia con E constante, la densidad ρ [kg/m³] y el módulo E [Pa] permanecen iguales, al igual que los coeficientes adimensionales ν, e y μ:
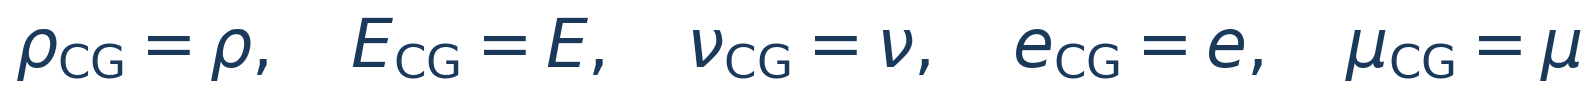 (3.47)
Para JKR, escalar la energía superficial γs por k hace que el desprendimiento crezca con k², porque el radio efectivo también crece con k:
 (3.48)
Esto no conserva la relación adhesión/peso de una partícula: con gravedad fija, el peso crece con k³. Conservar la tensión de interacción, el número de Bond individual y una trayectoria en un equipo de dimensiones fijas son objetivos de similitud distintos. No pueden imponerse todos mediante una única regla de escala sin comprobar las hipótesis.
La PSD se amplía geométricamente, incluidos sus límites:
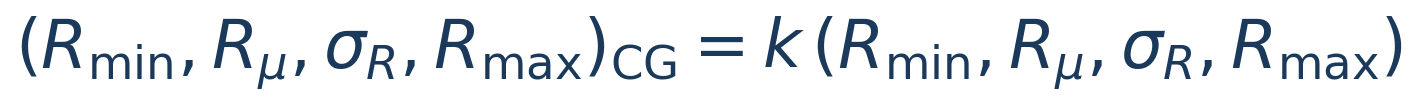 (3.49)
Con ρ y ν constantes, el tiempo de Rayleigh varía proporcionalmente al radio e inversamente a la raíz de E:
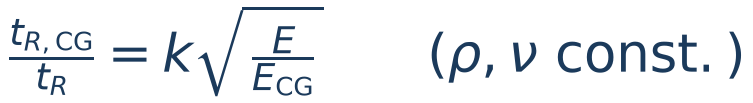 (3.50)
Por tanto, mantener E produce un tiempo crítico ×k; reducir E por k² produce un tiempo crítico ×k². Es una relación de estabilidad del contacto, no una prueba de equivalencia temporal del proceso. La opción de reducción de E ablanda los contactos y exige comprobar las deformaciones y la calibración; sus estados y la diferencia entre el dt introducido y el efectivo se explican en 10.7.
BIBLIOGRAFÍA[26] — Leyes de similitud para sistemas de partículas bajo hipótesis de escala. La referencia no justifica universalmente la reducción opcional de E ni la equivalencia con equipo/gravedad fijos.
3.13 Desgaste de superficies: modelos físicos
BrixDEM estima el desgaste de las superficies (canaletas, revestimientos, palas, cribas) a partir de las fuerzas y del deslizamiento en los contactos partícula–pared, acumulando la profundidad eliminada [m] por triángulo de la malla. Pueden combinarse dos mecanismos físicos.
Desgaste abrasivo (Archard)
Modela la eliminación proporcional al trabajo de fricción del contacto deslizante. En cada paso se acumula una profundidad proporcional a la fuerza normal y al deslizamiento, normalizada por el área del triángulo (A△). K/H es el coeficiente de desgaste específico [1/Pa]:
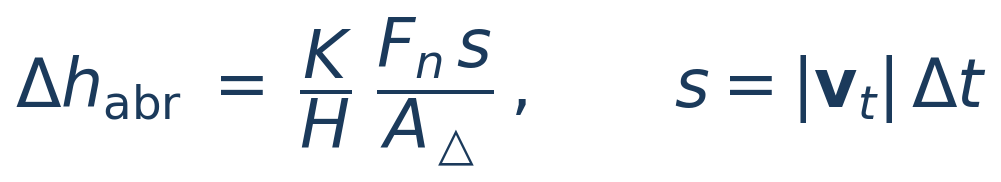 (3.51)
BIBLIOGRAFÍA[22] Archard (1953) — volumen eliminado proporcional a carga × distancia de deslizamiento / dureza.
Erosión por impacto (Oka)
Modela la eliminación causada por partículas que colisionan con la superficie, evaluada en el instante del impacto. Depende del ángulo de impacto α (función g(α)) y de la velocidad v:
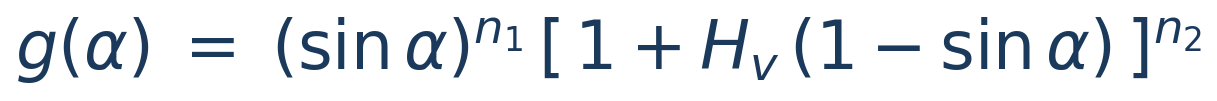 (3.52)
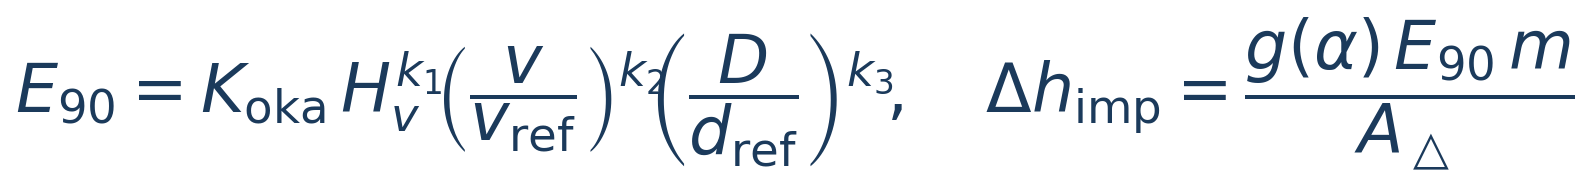 (3.53)
g(α) describe la dependencia angular; E₉₀ es la erosión de referencia a 90°, función de la dureza Vickers H_v, de la velocidad v y del diámetro D, con exponentes calibrables. La profundidad se normaliza por el área del triángulo y se escala por la masa de la partícula.
BIBLIOGRAFÍA[23] Oka, Okamura y Yoshida (2005) — ecuación predictiva de erosión por impacto (ángulo, velocidad, dureza); [25] Maw, Barber y Fawcett (1976) — impacto oblicuo de esferas elásticas.
3.14 Partículas compuestas (clumps): fundamentos
Un clump es un cuerpo rígido formado por N esferas («pebbles») de radios rᵢ, con solapamiento controlado entre ellas, que se mueven y giran como un único cuerpo : las esferas no tienen grados de libertad independientes entre sí; solo el clump en su conjunto tiene posición, orientación, velocidad lineal y velocidad angular propias. Es la forma en que BrixDEM representa granos no esféricos sin abandonar la detección de contacto esfera–esfera, que es económica y robusta.
Propiedades de masa
La masa, el centro de masa y el tensor de inercia del clump proceden de la unión geométrica de las N esferas, no de una suma simple, que contaría dos veces la región solapada: el volumen se integra numéricamente (voxelización) sobre la forma compuesta y se multiplica por la densidad del material. El centro de masa es el promedio ponderado por volumen, y el tensor de inercia utiliza el teorema de los ejes paralelos para trasladar la inercia propia de cada esfera al centro de masa del clump:
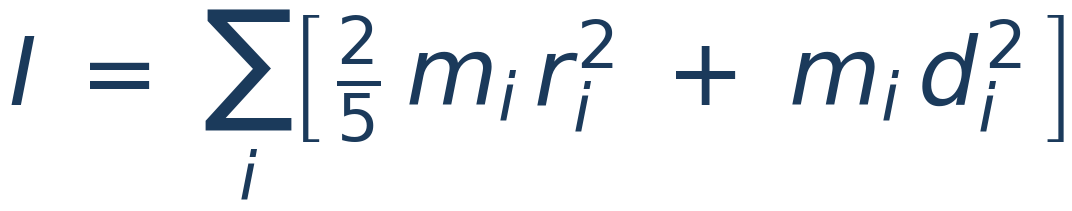 (3.54)
donde dᵢ es la distancia del centro de la esfera i al centro de masa del clump (el solapamiento entre esferas ya se descuenta mediante voxelización). Alternativamente, BrixDEM puede calcular masa/COM/inercia a partir del sólido STL exacto que originó el clump, cuando esté disponible (10.8): más preciso para formas con gran solapamiento, a cambio de exigir una malla cerrada.
Contacto e integración
Cada pebble participa en la detección de contacto normalmente, como si fuera una partícula esférica común: contra otras partículas, otros clumps y paredes/STL. La diferencia está en la integración: en lugar de que cada pebble reciba su propia aceleración lineal y angular, las fuerzas y los pares de todos los contactos de todos los pebbles del clump se suman y se aplican al único cuerpo rígido (utilizando la posición de cada pebble respecto al centro de masa como brazo de palanca del par). El resultado se integra una vez por clump, no una vez por pebble: el clump avanza en el tiempo como la partícula grande y rígida que representa, y las esferas solo siguen esa cinemática, rígidas entre sí.
3.15 Puente líquido
Una pequeña cantidad de líquido externo al grano puede formar un menisco entre superficies en contacto. La diferencia de presión y la tensión superficial producen atracción; el movimiento relativo también puede disipar energía por viscosidad. En BrixDEM, la correlación de Mikami proporciona la atracción y la distancia de rotura, y la aproximación viscosa de Nase añade resistencia normal y tangencial. El puente nace en el contacto, permanece durante la separación y rompe al superar su distancia crítica. Estar cerca, sin haber formado un puente, no equivale a tener un puente activo.
Geometría, unidades y convenciones
Considere esferas de radios Rᵢ y Rⱼ, distancia entre centros d y volumen del puente Vb [m³]. El radio capilar rp y el radio de lubricación Rv son distintos:
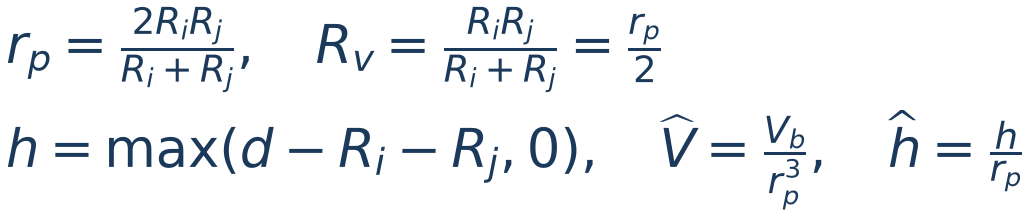 (3.55)
h [m] es la separación no negativa: durante el solapamiento, la correlación capilar utiliza h = 0. Para esfera–pared, use rp = Rv = R, el radio de la esfera. La tensión superficial γl está en N/m; el ángulo θ se convierte de grados en la GUI a radianes en las ecuaciones. γl no debe confundirse con la energía superficial configurada en el modelo JKR.
Fuerza capilar y rotura
La magnitud de atracción sigue la expresión siguiente. La dirección apunta hacia la otra superficie; la reacción sobre el otro cuerpo tiene signo opuesto.
 (3.56)
Los coeficientes de esfera–esfera, en función del volumen adimensional, son:
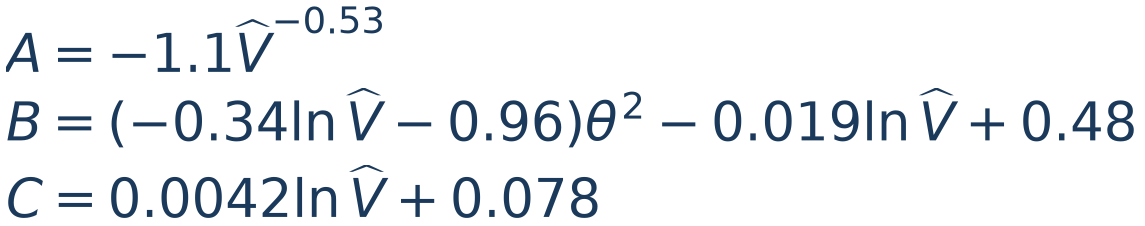 (3.57)
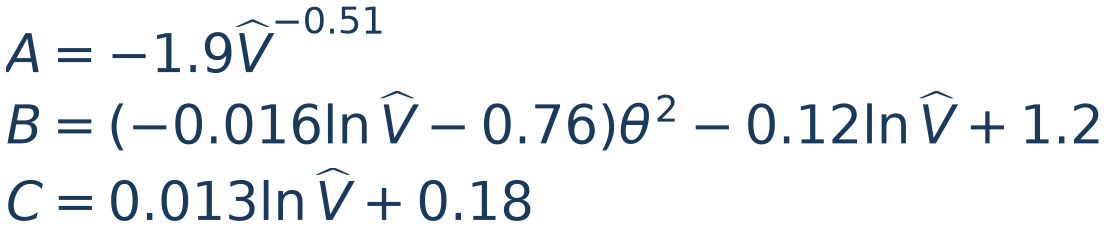
Para esfera–pared, con V̂ = Vb/R³ y ĥ = h/R, los coeficientes son:
 (3.58)
No se añade un factor externo cos θ a estas expresiones: la influencia angular ya está en los coeficientes publicados, incluido θ². Un puente existente deja de actuar cuando h supera la distancia crítica:
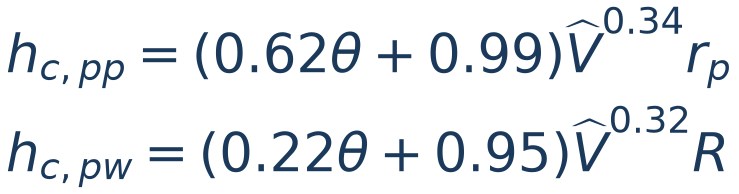 (3.59)
BIBLIOGRAFÍA[32] — Mikami, Kamiya y Horio (1998), correlaciones de fuerza y rotura, Ecs. 22–25. La extensión a radios distintos utiliza rₚ; para la pared se utiliza su correlación específica.
Contribución viscosa y separación mínima
Si está habilitada, la contribución viscosa utiliza la viscosidad dinámica η [Pa·s]; la GUI recibe mPa·s, con 1 mPa·s = 10⁻³ Pa·s. S₀ [m] regulariza el cálculo cuando las superficies casi se tocan:
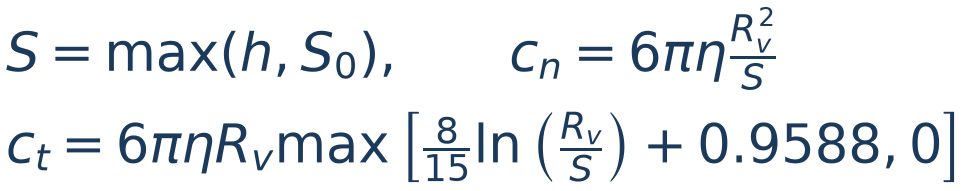 (3.60)
cn y ct tienen unidades N·s/m. Con la velocidad relativa superficial y la normal unitaria n, la fuerza viscosa se opone al movimiento:
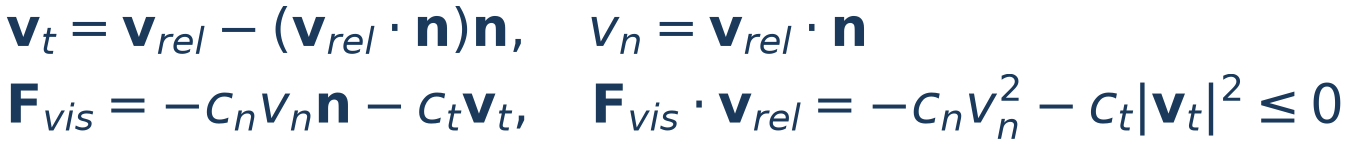 (3.61)
La velocidad tangencial incluye la rotación de las superficies. La contribución tangencial también genera un par mediante el brazo hasta el contacto. El límite inferior cero del factor logarítmico evita una fuerza tangencial que aporte energía fuera de la aproximación asintótica. Reducir S₀ aumenta la resistencia normal cerca del contacto; no modifica la fuerza capilar estática ni la distancia de rotura. Sin velocidad relativa, la contribución viscosa es cero.
BIBLIOGRAFÍA[33] — Nase et al. (2001), resistencia viscosa próxima al contacto. El corte en S₀ y la limitación no negativa son regularizaciones de la implementación.
Contenido, reserva superficial y modos de volumen
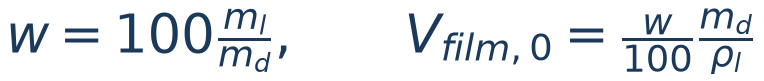
El contenido w de la GUI es un porcentaje de la masa seca md, no un porcentaje del volumen de huecos ni de la masa de la mezcla. La densidad del líquido ρl [kg/m³] convierte la masa inicial de líquido en volumen de película:
 (3.62)
Así, 1% significa 10 g/kg de sólido seco. Para una esfera de R = 1 mm y ρs = 2.500 kg/m³, la masa seca es 1,04720 × 10⁻⁵ kg; con agua de ρl = 1.000 kg/m³ y contenido del 1%, la reserva inicial es 1,04720 × 10⁻¹⁰ m³. La película representa una reserva escalar disponible; no es una capa tridimensional resuelta ni absorción en el interior del grano.
Volumen prescrito: con los contenidos de ambos materiales iguales a cero, el par establece un volumen por puente a partir del valor relativo. Migración: si el contenido es positivo, el líquido procede de las películas; el mismo valor relativo limita el volumen que puede recibir cada puente, sujeto a la reserva y a la competencia con otros contactos. La pared recibe líquido de la partícula y no tiene una reserva donante.
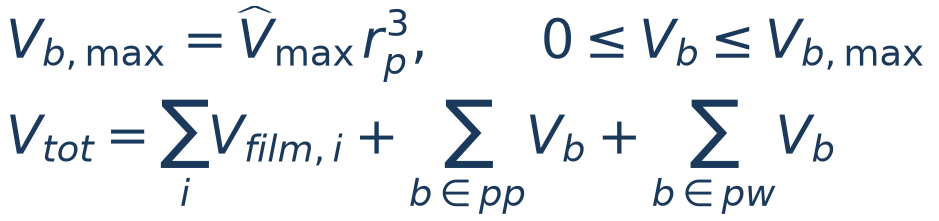 (3.63)
La suma cuenta cada puente una vez, incluidos los puentes con paredes. En un sistema cerrado en modo de reserva, la formación y la rotura redistribuyen el líquido entre película y puente; Vtot debe conservarse dentro de la tolerancia numérica. En un sistema abierto debe considerarse el líquido introducido y eliminado. El modo prescrito no es un inventario de humedad conservado: el número de puentes puede variar sin una reserva superficial que los alimente. El límite V̂max = 0,05 no significa un contenido del 5% ni un límite universal de saturación.
Coarse-graining y dominio de validez
Para la similitud geométrica local, la escala de parámetros adoptada conserva los argumentos adimensionales de la correlación y hace que las fuerzas crezcan con k²:
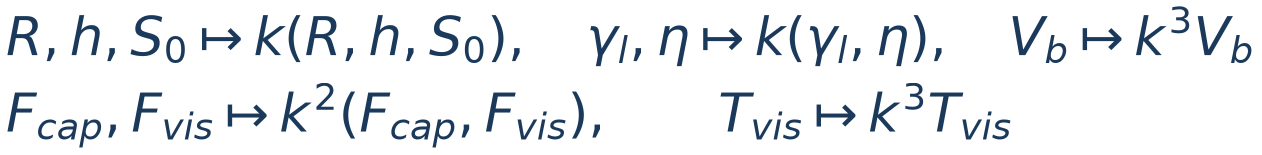 (3.64)
Estas relaciones suponen el mismo ángulo, volumen escalado con k³ e iguales velocidades relativas de las superficies. Para conservar la velocidad superficial en una condición inicial rotativa, ω debe variar con 1/k; la entrada no aplica esta conversión automáticamente. La GUI recibe propiedades físicas: no multiplique γl o η manualmente antes de aplicar CGF. El contenido, la densidad del líquido y V̂max permanecen invariantes.
BIBLIOGRAFÍA[38], [39] — Larijani, Magnanimo y Luding (2025) fundamentan la escala de parámetros para fuerzas k². Chan y Washino (2018) utilizan una estrategia distinta, con evaluación en la escala original y un multiplicador externo; no son implementaciones idénticas.
3.16 Rotura y fragmentación
La descripción de la rotura separa tres preguntas: qué cuerpo alcanza la condición de fractura, cuánto daño permanece después de un evento sin fractura y cómo se distribuye la masa entre los productos. Ab-T10 describe la selección, el daño y t10; el Particle Replacement Method (PRM) transforma la partícula fracturada en fragmentos discretos. PRM es una estrategia de sustitución, no una ley independiente de resistencia del mineral.
Energía del evento y reparto entre los cuerpos
Un evento reúne la carga de un cuerpo a través de sus contactos. La entrada energética es el trabajo de contacto atribuido al cuerpo, dividido por su masa; no equivale automáticamente a la energía nominal mgh del martillo, a la energía cinética del equipo ni al escalar instantáneo «Energía de impacto». La implementación acumula incrementos de trabajo normal y, si se selecciona, tangencial:
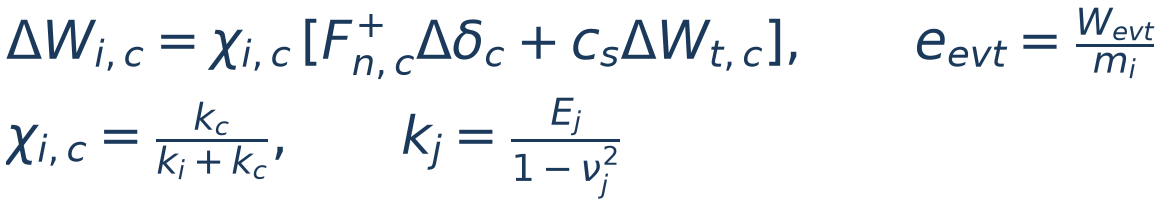 (3.65)
Fn+ es la fuerza normal compresiva, Δδ es la variación del solapamiento y ΔWt es el trabajo tangencial calculado durante la carga. cs es la fracción tangencial incluida en la rotura del cuerpo. El reparto χ utiliza la rigidez hertziana de cada material [Pa]; es 1/2 para dos cuerpos de igual rigidez. El trabajo normal tiene signo durante el ciclo de contacto, y el evento retiene el pico de carga; sumar únicamente valores absolutos produciría otra energía.
El criterio de decisión puede utilizar el pico/final del evento o el cruce de la resistencia durante la carga. Las opciones del diálogo y la anticipación en compresión casi estática se detallan en 10.10. La energía alcanzada en la decisión modifica t10 y la progenie; por tanto, protocolos diferentes no comparten automáticamente los mismos parámetros calibrados.
BIBLIOGRAFÍA[36], [37] — Energía de fractura, reparto elástico y eventos de carga. La discretización del evento y el momento de sustitución deben mantenerse al reproducir una calibración.
Ab-T10: tamaño, probabilidad y daño acumulado
Utilice d [m] como diámetro representativo; en clumps secos, la descripción utiliza el diámetro equivalente en volumen. S [kg/J], dref [m] y emin,ref [J/kg] definen el coeficiente de selección y el corte por tamaño:
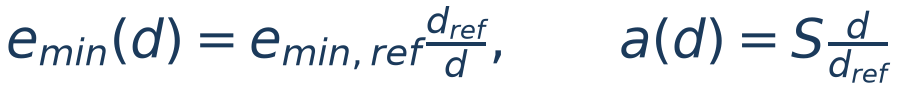 (3.66)
Para partículas nuevas de igual tamaño, sometidas a un impacto de energía específica e [J/kg], la probabilidad de rotura es P₁. En eventos sucesivos, la exposición neta suma la contribución por encima del corte:
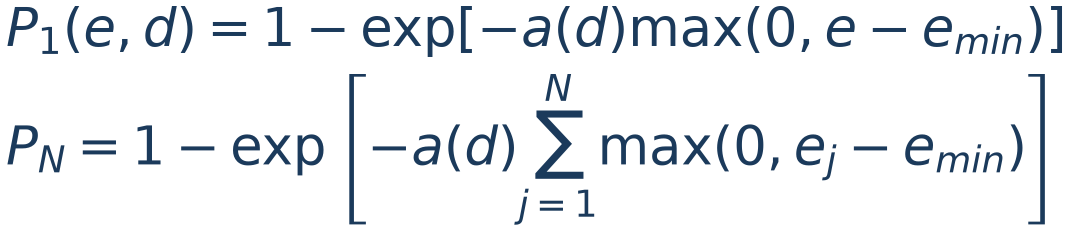 (3.67)
P es la fracción de una población, no la fracción de masa fragmentada dentro de una única partícula. Cada cuerpo recibe un umbral inicial sorteado una sola vez. Si el evento no lo fractura, el daño reduce su resistencia restante:
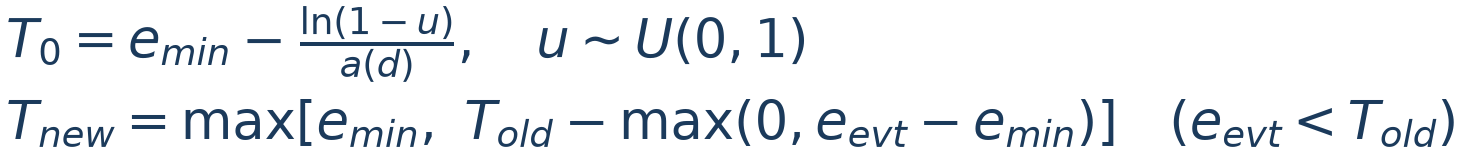 (3.68)
El cuerpo se fractura cuando eevt alcanza su umbral restante. Un evento por debajo de emin no reduce ese umbral. No se sortea una nueva resistencia independiente en cada colisión. La herencia opcional aplica a los hijos una fracción de la exposición anterior del padre, respetando el límite inferior del modelo; una herencia nula no desactiva el daño del propio cuerpo.
BIBLIOGRAFÍA[34], [35] — Selección dependiente de energía y tamaño de Vogel–Peukert y relación tamaño/energía de Shi–Kojovic; las ecuaciones muestran la parametrización y acumulación utilizadas en BrixDEM.
Ab-T10: t10, energía de referencia e interpretación de la vista previa
El parámetro A de la GUI es un porcentaje; M = A/100 es su forma fraccionaria. Para la fractura, la energía neta puede incluir la exposición acumulada anterior H o únicamente el evento que provoca la rotura:
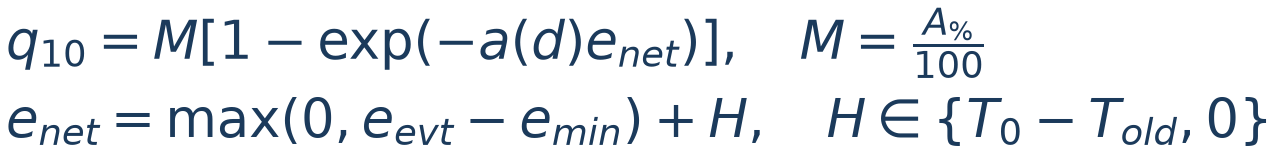 (3.69)
H = T₀ − Told en la opción acumulada y H = 0 en la opción de evento. A modifica el límite de t10 sin modificar P₁. Para una población nueva, la vista previa de un impacto tiene:
 (3.70)
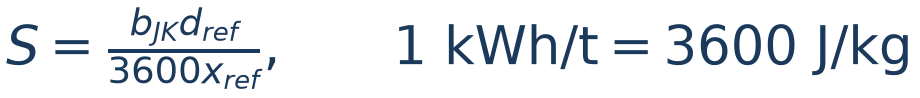
e₅₀ es la energía necesaria para que se fracture el 50% de la población nueva; no es la resistencia determinista de cada cuerpo. En ese punto, el t10 previsto para la curva de un impacto es A/2. El daño previo y el cambio de tamaño invalidan esta interpretación directa. En la representación alternativa mediante b de JK y xref, la conversión es:
 (3.71)
xref y dref deben utilizar la misma unidad de longitud. El factor 3.600 convierte kWh/t a J/kg; utilizar b como si fuera S modifica la escala energética. La vista previa comprueba la parametrización, pero no constituye validación experimental.
Progenie y sustitución PRM
t10 es la masa que pasa por un tamiz de abertura igual a un décimo del tamaño del padre. No confunda t10, probabilidad de rotura y número de hijos. La familia beta incompleta relaciona t10 con los demás marcadores tn:
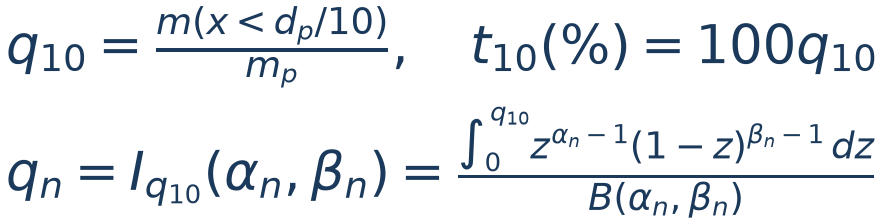 (3.72)
αn y βn son adimensionales y dependen del material. El solver interpola los puntos en escala logarítmica e impone el punto de anclaje Q(0,1) = q₁₀. La alternativa Gaudin–Schuhmann utiliza el mismo anclaje con una curva de potencia:
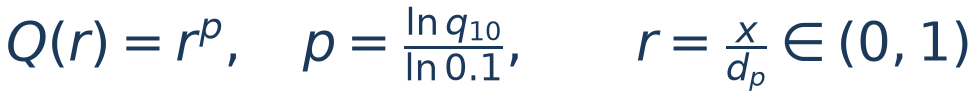 (3.73)
La distribución continua se representa mediante un conjunto finito de fragmentos y, según el modelo, representantes de finos. El máximo de fragmentos controla la resolución y el coste. El corte de refractura no debe interpretarse como garantía de que ningún hijo nacerá con un tamaño menor; consulte la regla de Ab-T10/PRM en 10.10. El balance incluye los finos:
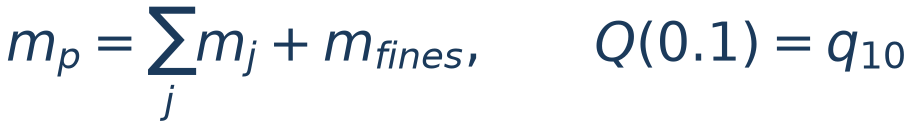 (3.74)
La sustitución debe conservar la masa y deben verificarse su transferencia de cantidad de movimiento y su separación inicial. La energía del pico de una colisión no debe interpretarse como energía recuperada íntegramente en la cinemática de los hijos. La concordancia de masa/t10 en PRM verifica la discretización; comparar la PSD con experimentos verifica la representación del material.
BIBLIOGRAFÍA[36], [37] — Distribución beta incompleta y estrategia estocástica de sustitución de partículas; las reglas y evidencias de conservación están en el Apéndice H.