Teoria do Método dos Elementos Discretos
Equações de movimento, geometria de contato, modelos de força e critérios de estabilidade numérica usados pelo solver do BrixDEM.
No Método dos Elementos Discretos, cada partícula é acompanhada individualmente e o movimento é resolvido por integração explícita das equações de Newton. Forças surgem principalmente dos contatos: quando duas esferas se sobrepõem numericamente, essa sobreposição é interpretada como deformação elástica local e dá origem a forças normal e tangencial. A qualidade da simulação depende diretamente da escolha dos parâmetros de material, do modelo de contato e do passo de tempo Δt.
A formulação soft-sphere adotada pelo BrixDEM segue a linhagem clássica da literatura DEM, iniciada por Cundall & Strack [1] e consolidada nos modelos de contato de Hertz [2] e Mindlin [3, 4]. Cada equação abaixo traz, ao final, a referência primária correspondente da literatura científica; a lista completa está no Apêndice F.
3.1 Equações de movimento
Para cada partícula i de massa mᵢ, raio Rᵢ e momento de inércia Iᵢ, o BrixDEM resolve a conservação de momento linear e angular sobre todos os contatos ativos. A integração usa o esquema explícito velocity-Verlet [18], com a normal, a velocidade relativa e o histórico tangencial avaliados de forma coerente no contato partícula–partícula:
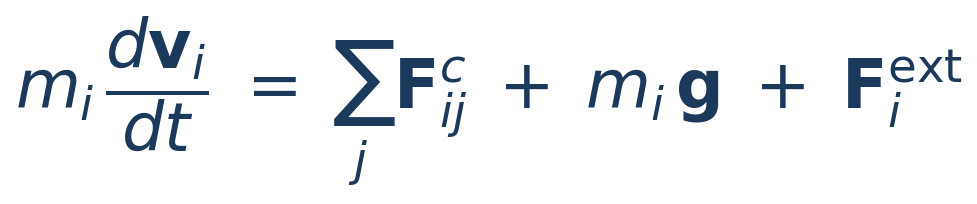 (3.1)
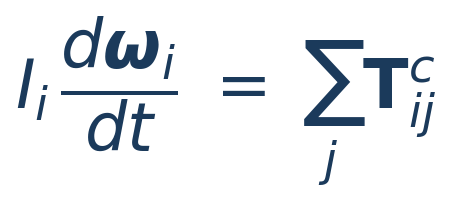 (3.2)
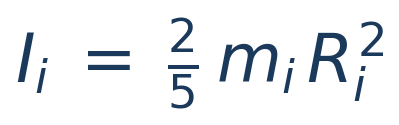 (3.3)
LITERATURA[1] Cundall & Strack (1979) — formulação DEM soft-sphere; [18] Verlet (1967) — integração explícita. Momento de inércia da esfera maciça I = 2/5 mR².
As forças e torques de contato vêm do modelo escolhido (Hertz–Mindlin ou Linear Spring–Dashpot), somados sobre todos os contatos ativos da partícula.
3.2 Geometria do contato
Para duas partículas esféricas i e j, há contato quando a distância entre centros é menor que a soma dos raios. A direção do vetor entre centros define a normal de contato, que separa o problema em uma componente normal (compressão/restituição) e uma tangencial (atrito/escorregamento).
 (3.4)
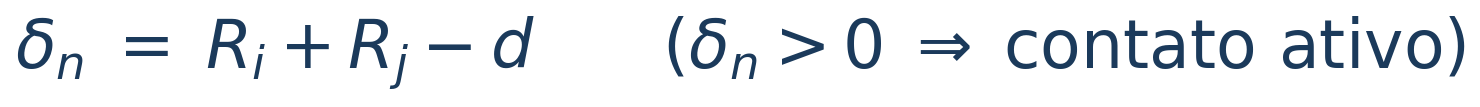 (3.5)
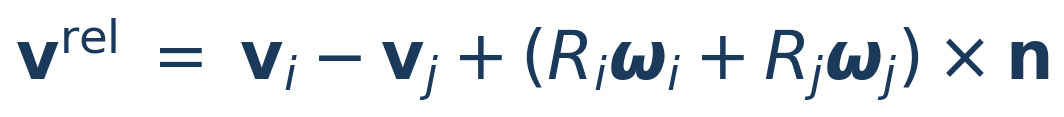 (3.6)
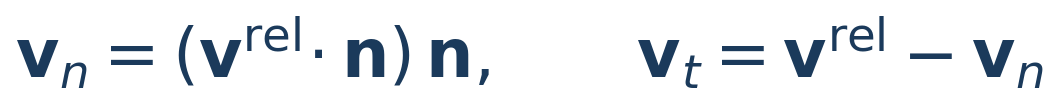 (3.7)
LITERATURA[1] Cundall & Strack (1979); [19] Schäfer, Dippel & Wolf (1996) — esquemas de força e cinemática de contato em meios granulares.
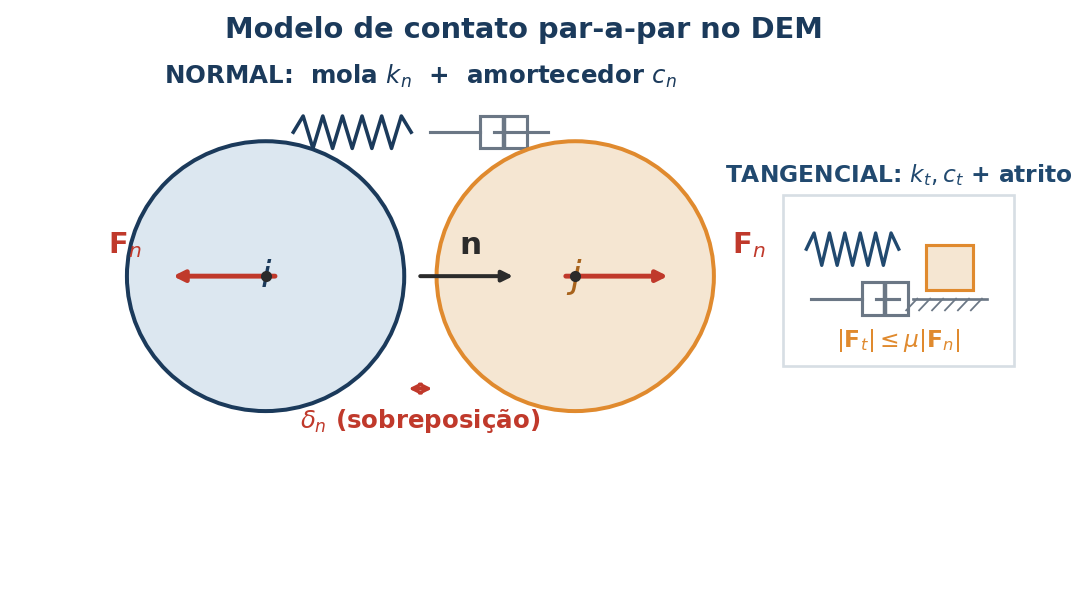
A velocidade relativa inclui translação e rotação, capturando corretamente o cisalhamento na superfície de contato. A pequena sobreposição δₙ não representa interpenetração física — é a deformação elástica local idealizada.
Interpretação física dos elementos do contato
| ELEMENTO | SIGNIFICADO FÍSICO | PARÂMETRO ASSOCIADO |
|---|---|---|
| Sobreposição δₙ | Deformação elástica virtual; gera força normal de repulsão | Rigidez normal kₙ |
| Velocidade normal vₙ | Aproximação ou afastamento entre partículas | Restituição eₙ, amortecimento cₙ |
| Velocidade tangencial v_t | Tendência de escorregamento na superfície | Atrito μ, rigidez k_t, amort. c_t |
| Velocidade angular ω | Rotação da partícula durante o contato | Rolamento μ_r, torção μ_t |
| Força normal Fₙ | Força de compressão/repulsão entre os corpos | kₙ, cₙ, E, ν, δₙ |
| Força tangencial F_t | Resiste ao escorregamento até o limite de Coulomb | μ, k_t, c_t |
3.3 Coeficiente de restituição
O coeficiente de restituição normal eₙ mede quanto da velocidade normal é recuperada após o impacto. O solver usa β ≥ 0 e calcula os coeficientes dissipativos a partir de eₙ; portanto, valores menores de eₙ produzem maior amortecimento:
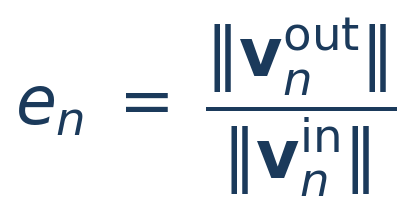 (3.8)
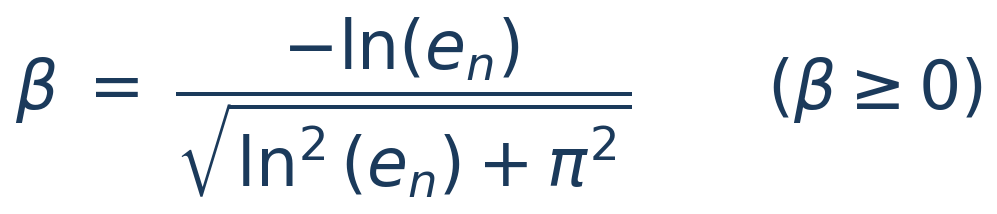 (3.9)
LITERATURA[5] Tsuji, Tanaka & Ishida (1992) — amortecimento dependente da restituição; [6] Di Renzo & Di Maio (2004) — comparação de modelos de força e relação β(eₙ).
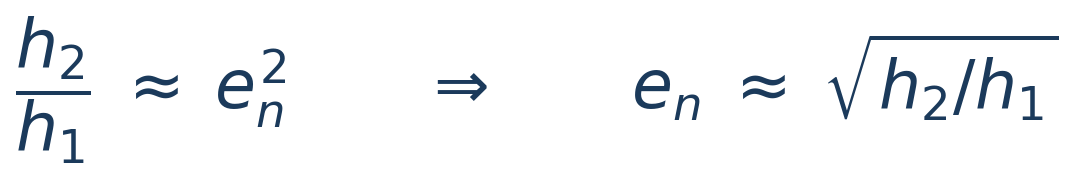
Em uma validação simples por queda livre — partícula caindo de altura h₁ e voltando até h₂ em colisão normal pura — vale aproximadamente:
 (3.10)
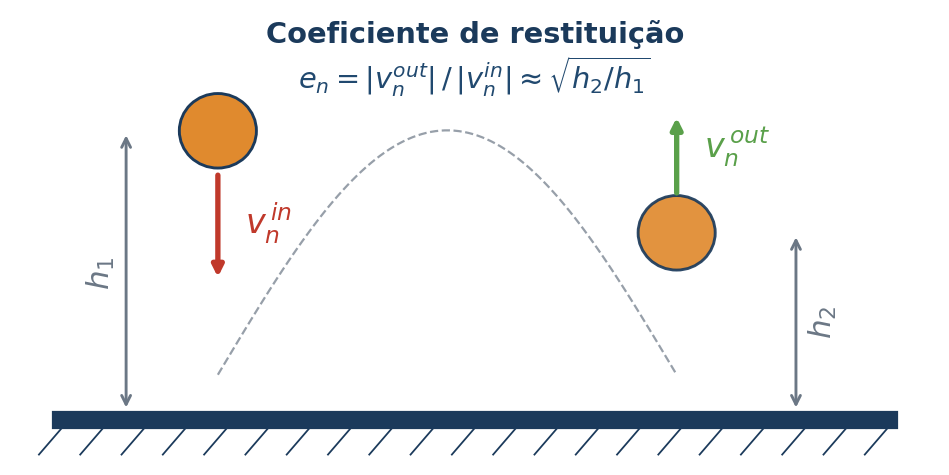
eₙ = 1 representa colisão idealmente elástica; eₙ = 0, idealmente plástica/dissipativa. Esta relação é útil como teste de sanidade e é a base do assistente de calibração de rebote (Capítulo 18).
3.4 Atrito tangencial e limite de Coulomb
O atrito configurado na interface atua como atrito deslizante de contato. O modelo tangencial calcula uma força tentativa F_t* que resiste ao deslizamento relativo. Enquanto essa força permanecer abaixo do limite de Coulomb, o contato mantém aderência; ultrapassado o limite, ocorre escorregamento.
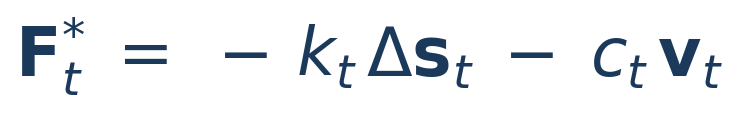 (3.11)
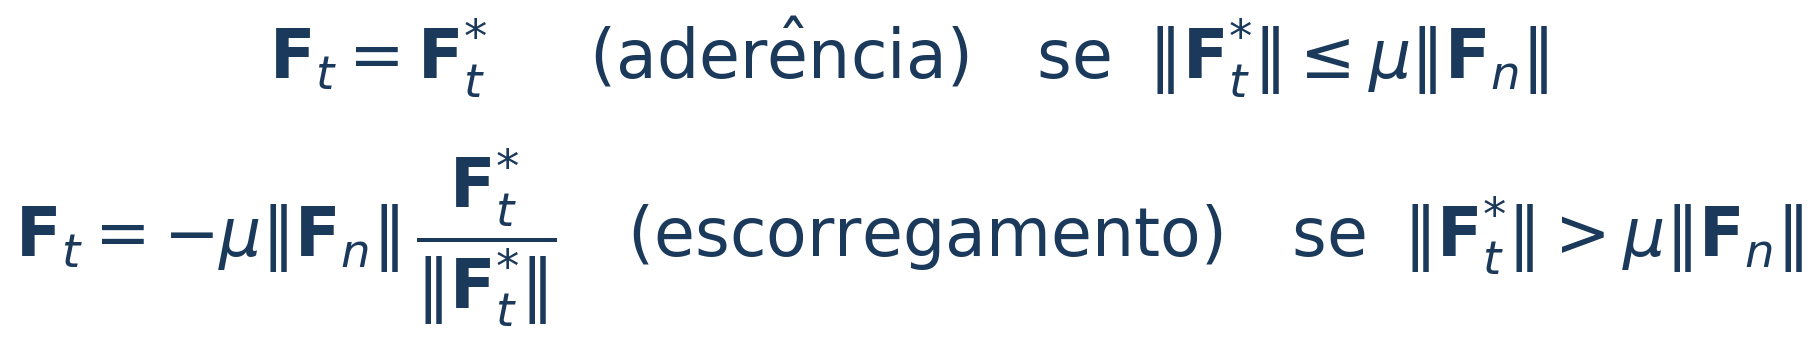 (3.12)
LITERATURA[3] Mindlin (1949); [4] Mindlin & Deresiewicz (1953) — rigidez tangencial e atrito de contato; [1] Cundall & Strack (1979) — limite de atrito de Coulomb no DEM.
Fisicamente, o coeficiente μ controla a tendência do material escorregar ou aderir. Ele governa a formação de pilhas, o ângulo de repouso, o cisalhamento em chutes e funis, e a estabilidade em silos e misturadores.
3.5 Propriedades efetivas do par de materiais
Quando dois corpos interagem (partícula–partícula ou partícula–parede), o solver usa propriedades efetivas calculadas a partir das propriedades individuais:
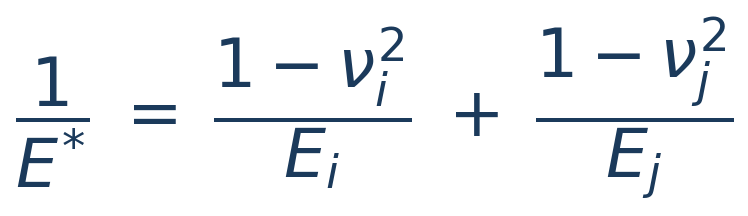 (3.13)
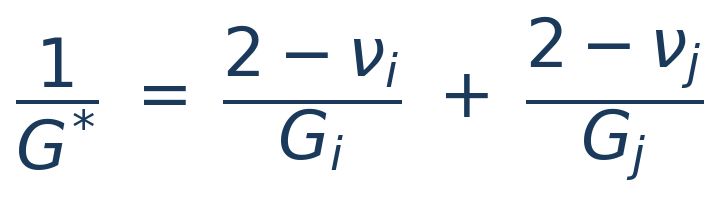 (3.14)
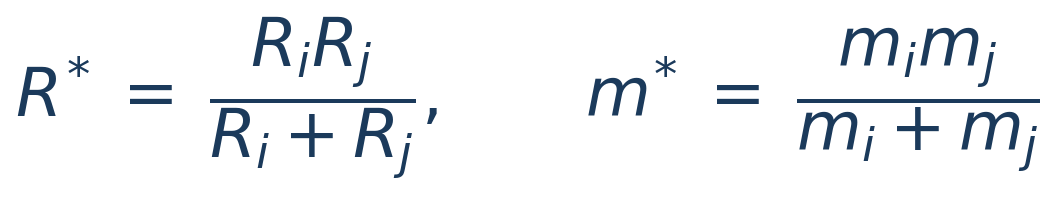 (3.15)
LITERATURA[2] Hertz (1882) — módulo efetivo E do contato elástico; [3] Mindlin (1949) — módulo de cisalhamento efetivo G.
No BrixDEM, os parâmetros de contato do par — coeficiente de restituição eₙ, atrito μ, atrito de rolamento μ_r e de torção μ_t — são definidos diretamente para cada interação na aba Interações (Capítulo 10), e não obtidos de regras de mistura entre os materiais. As propriedades geométricas e elásticas efetivas acima (E, G, R, m) são as combinações físicas naturais do par e são calculadas pelo solver a partir das propriedades de cada corpo.
3.6 Modelo Hertz–Mindlin
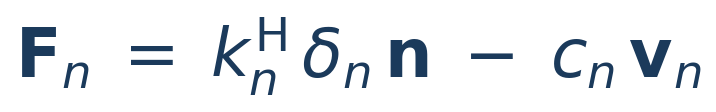
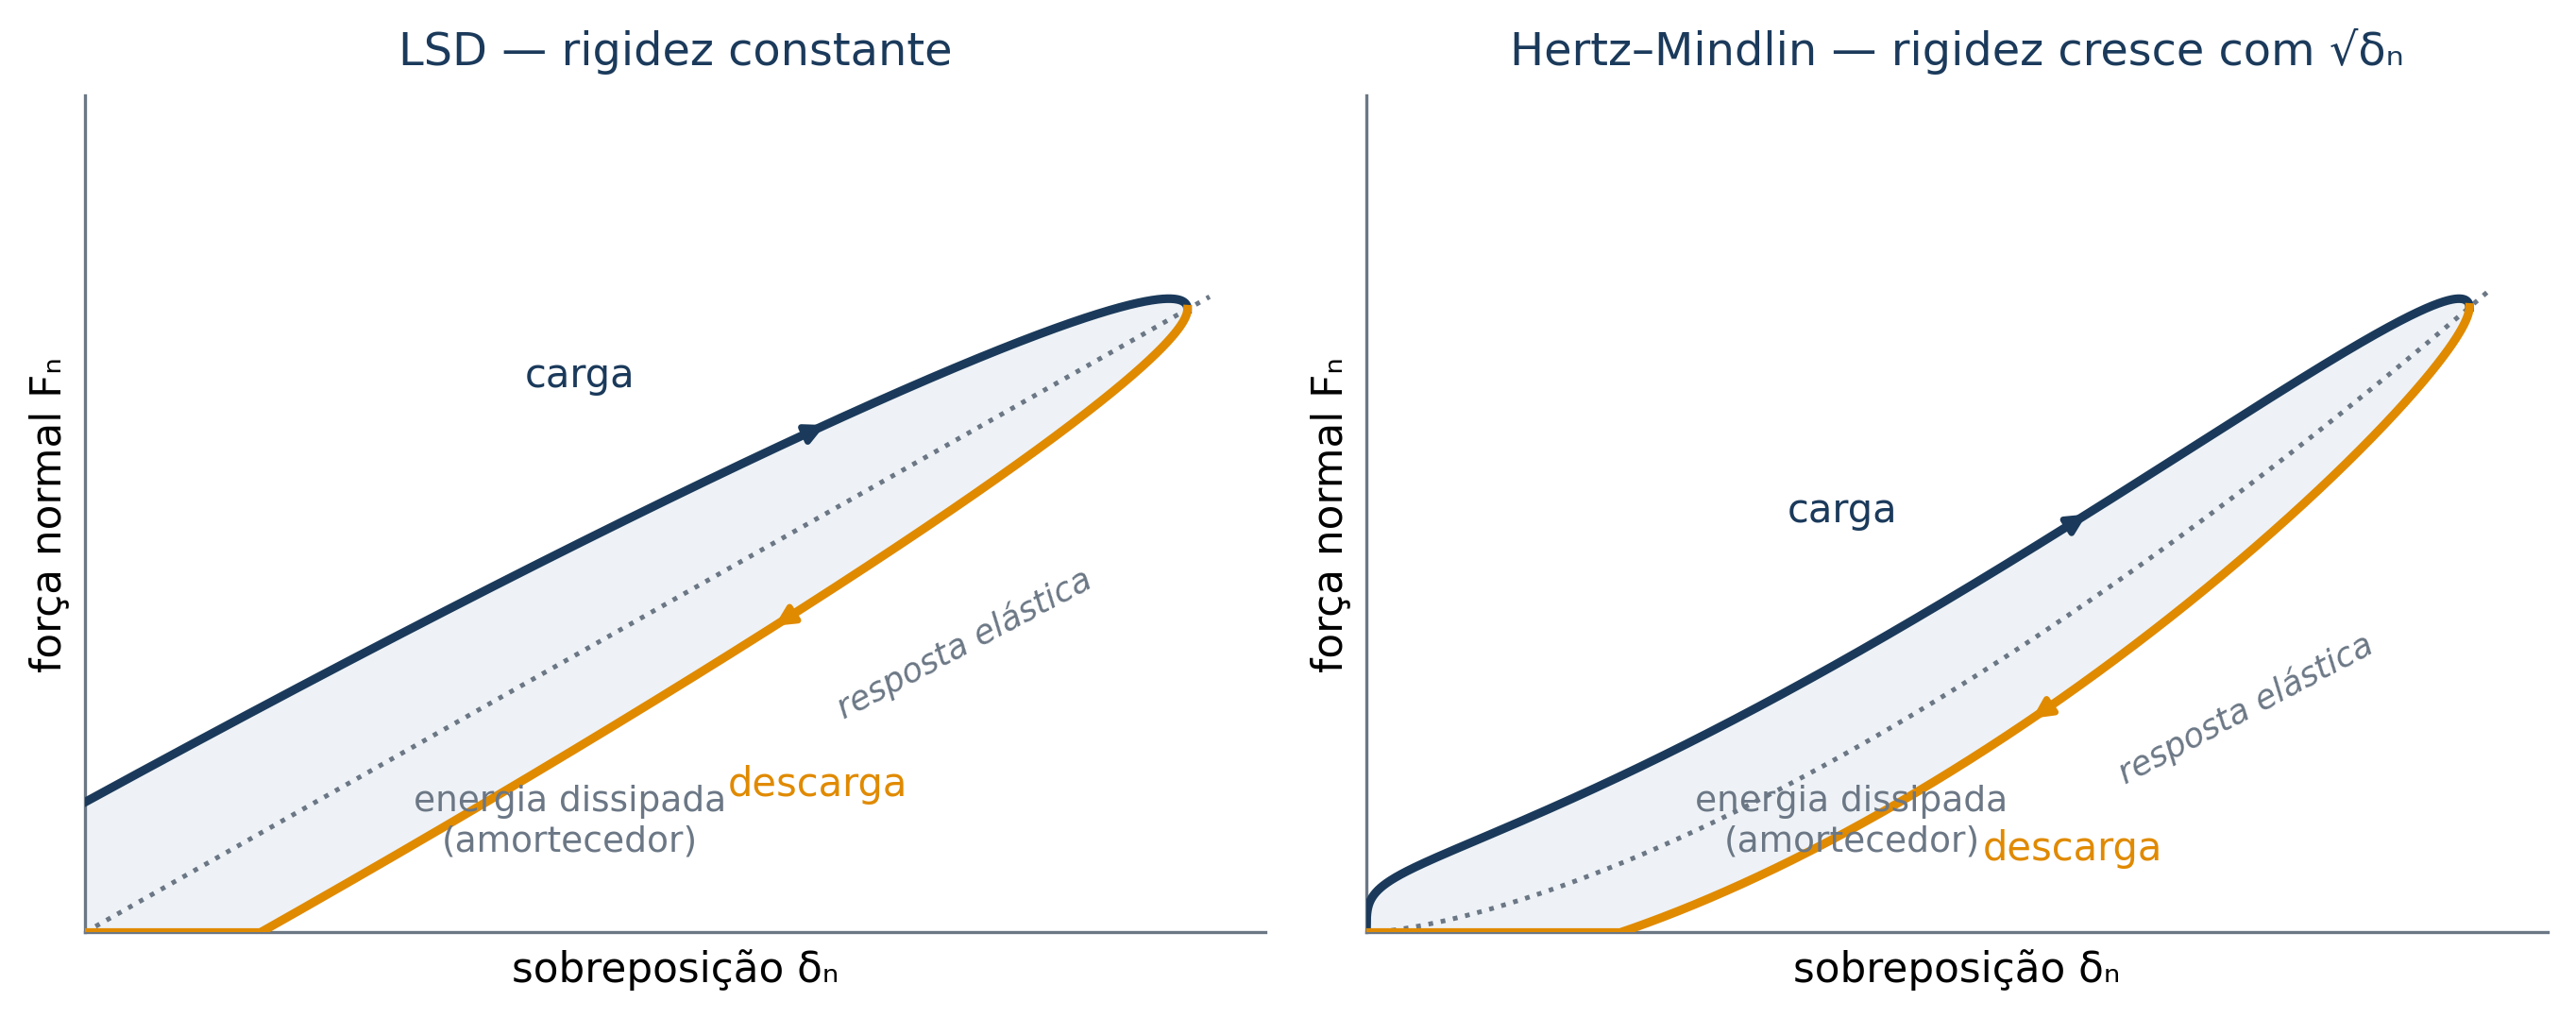
O Hertz–Mindlin é um modelo não-linear: a rigidez efetiva aumenta com a raiz da sobreposição δₙ. É recomendado quando se deseja maior fidelidade física em contatos elásticos — particularmente onde a duração do contato e a transmissão de força afetam o resultado.
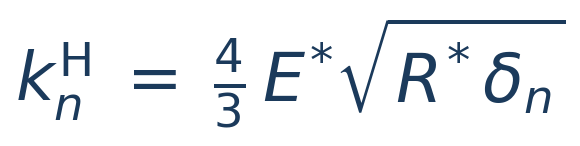 (3.16)
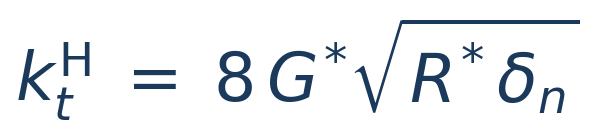 (3.17)
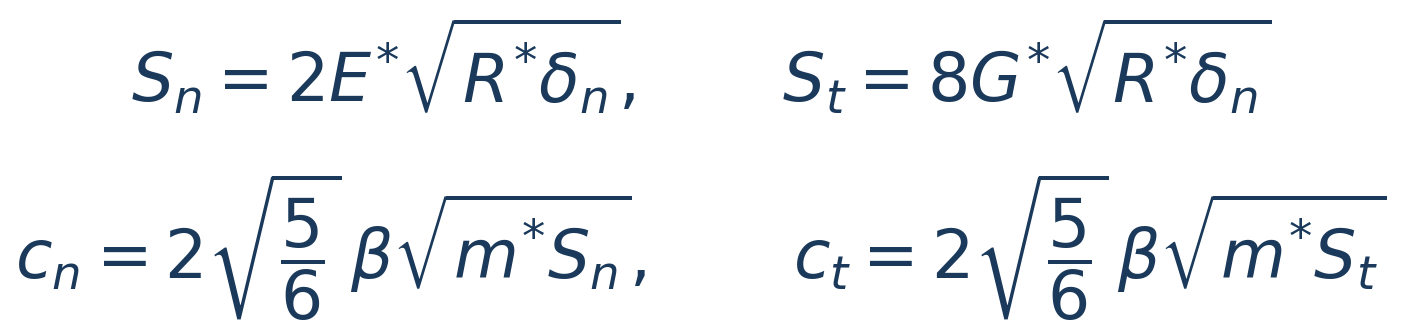 (3.18)
 (3.19)
LITERATURA[2] Hertz (1882) — rigidez normal não-linear kₙ ∝ √(R*δ); [3] Mindlin (1949) — rigidez tangencial; [5] Tsuji et al. (1992) e [6] Di Renzo & Di Maio (2004) — amortecimento baseado no coeficiente de restituição eₙ.
A componente tangencial usa o histórico do deslocamento tangencial Δs_t. No contato partícula–partícula, esse histórico é transportado por uma rotação objetiva entre as normais anterior e atual, o que preserva sua norma quando o plano de contato gira e evita dissipação espúria causada por simples projeção:
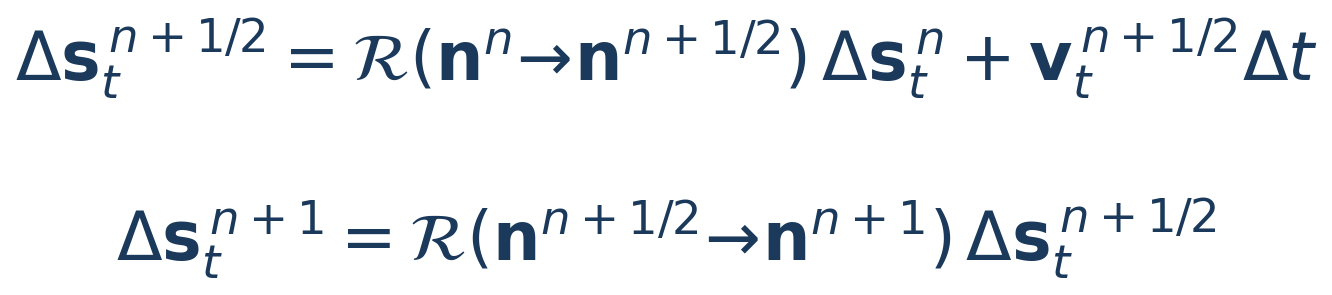 (3.20)
 (3.21)
LITERATURA[4] Mindlin & Deresiewicz (1953) — carregamento tangencial incremental com histórico de deslocamento; [17] Thornton (2015) — formulação objetiva da cinemática de contato.
3.7 Modelo Linear Spring–Dashpot
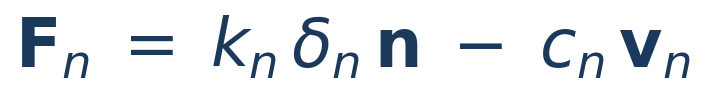
O modelo Linear Spring–Dashpot (LSD) usa rigidez constante. É muito utilizado em calibrações, simulações industriais de grande porte e estudos onde o usuário deseja controlar diretamente a rigidez e o tempo de colisão:
 (3.22)
 (3.23)
LITERATURA[1] Cundall & Strack (1979) — modelo linear mola-amortecedor original; [19] Schäfer, Dippel & Wolf (1996) — esquemas lineares de força.
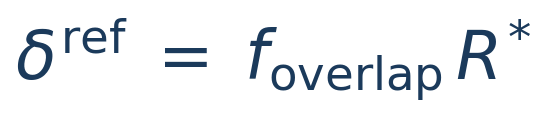
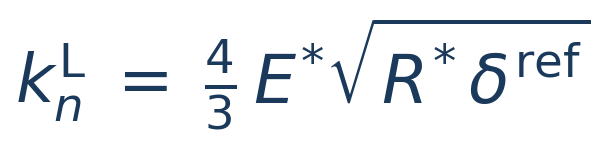
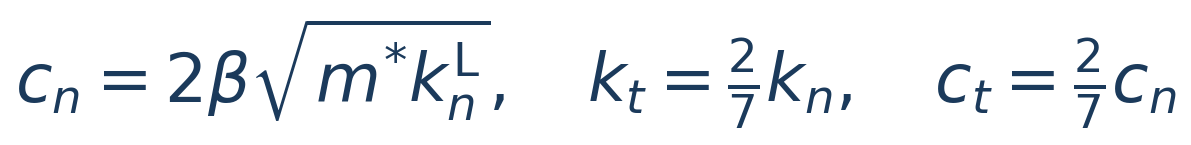
No modo automático, a rigidez normal pode ser estimada a partir de uma sobreposição de referência δʳᵉᶠ definida pelo usuário, calibrando o modelo linear para reproduzir o tempo de contato do Hertz–Mindlin. A razão tangencial/normal kₜ = 2/7 kₙ é a clássica para esferas elásticas:
 (3.24)
 (3.25)
 (3.26)
LITERATURA[6] Di Renzo & Di Maio (2004) — linearização equivalente do Hertz; [16] O’Sullivan & Bray (2004) — escolha de rigidez/passo; [21] Walton & Braun (1986) — razão kₜ = 2/7 kₙ.
Um detalhe favorável ao LSD para calibração: no oscilador linear, a relação entre o amortecimento cₙ e o coeficiente de restituição eₙ (equações 3.9 e 3.26) é exata — solução analítica da colisão amortecida —, enquanto no Hertz–Mindlin a mesma relação é uma aproximação. Com LSD, o eₙ que você configura é exatamente o eₙ que a colisão normal reproduz.
No modo avançado, kₙ, cₙ, k_t e c_t podem ser informados manualmente. Quando definidos, os valores manuais prevalecem sobre as estimativas automáticas.
3.8 Resistência ao rolamento e à torção
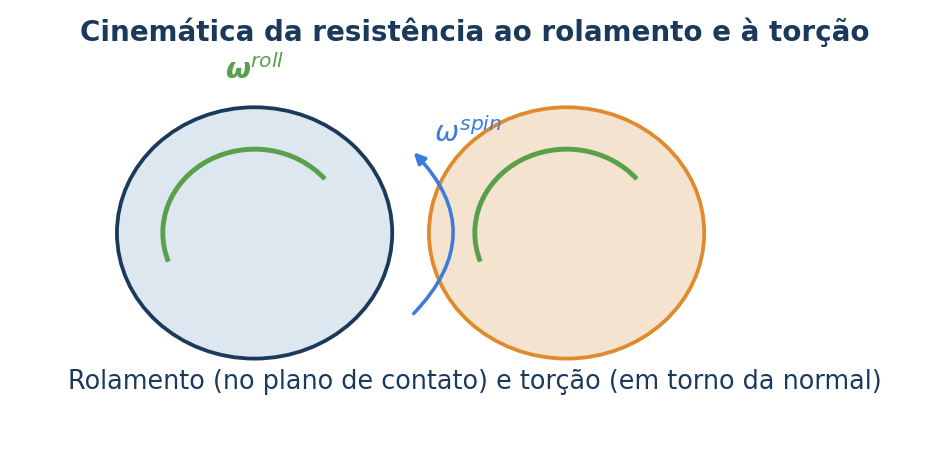
Esferas perfeitas rolam com pouquíssima resistência — o que produz ângulos de repouso irreais e pilhas que "escorrem". Para reproduzir grãos angulares reais, o DEM adiciona dois torques resistentes: a resistência ao rolamento (rolling), que se opõe ao rolamento relativo no plano de contato, e a resistência à torção (torsion), que se opõe ao giro em torno da normal. O BrixDEM implementa os três modelos de rolamento da taxonomia de Ai et al. (2011) — Modelo A (CDT), Modelo B (viscoso) e Modelo C (EPSD) — e um modelo físico de torção, o de Marshall (2009), todos selecionáveis por par de materiais na aba Interações (ver Capítulo 10).
Cinemática comum
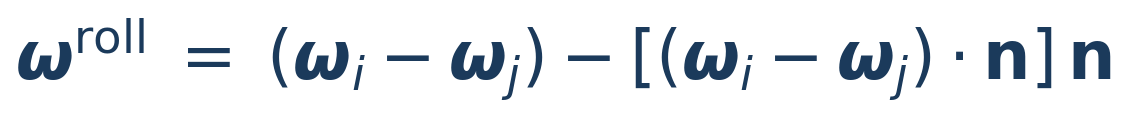
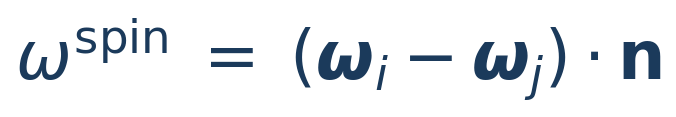
Os dois torques partem da velocidade angular relativa do contato, decomposta em uma componente de rolamento (no plano de contato) e uma componente de giro/spin (ao longo da normal):
 (3.27)
 (3.29)
LITERATURA[11] Ai, Chen, Rotter & Ooi (2011) — taxonomia e avaliação dos modelos de resistência ao rolamento; [12] Iwashita & Oda (1998) — cinemática de rolamento no contato.
Modelos de rolamento (rolling)
CDT — Constant Directional Torque (Torque Direcional Constante; Modelo A de Ai et al.). Aplica um torque resistente de magnitude constante proporcional a μ_r, R* e à força normal, sempre na direção oposta à velocidade angular de rolamento. É o modelo padrão, robusto e barato:
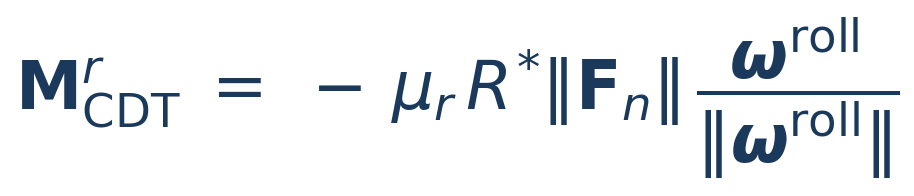 (3.28)
LITERATURA[11] Ai et al. (2011) — Modelo A (Eq. 8a); [20] Zhou et al. (1999) — atrito de rolamento na formação de pilhas.
A limitação característica do CDT aparece no repouso: como o torque tem módulo fixo e apenas troca de sinal com a direção do rolamento, a partícula que deveria parar fica oscilando em torno da posição final com frequência ditada pelo passo de tempo — o torque e a força de atrito "piscam" entre ±M. Em fluxos dinâmicos isso é irrelevante; em leitos quase estáticos pode contaminar médias de força e impedir o repouso completo (é exatamente o defeito que o Modelo C corrige).
EPSD — Elastic-Plastic Spring-Dashpot (mola-amortecedor elasto-plástico; Modelo C de Ai et al., Eqs. 10–20). Acumula o ângulo de rolamento relativo θ_r em uma mola torcional e aplica um torque proporcional a esse histórico. Enquanto o torque está abaixo do limite plástico ele é reversível (aderência ao rolamento); ao atingir o limite μ_r R* ‖Fₙ‖, satura por return-mapping (escoamento plástico), exatamente como o atrito tangencial:
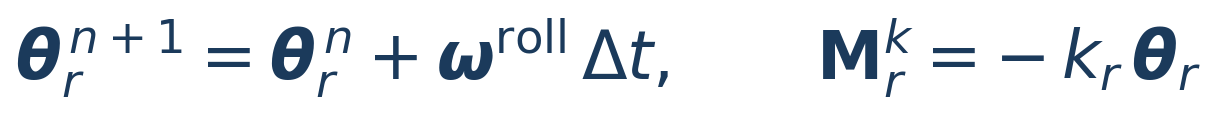 (3.28a)
 (3.28b)
A rigidez de rolamento é calculada por contato, a partir da força normal — não é um número global a calibrar. O BrixDEM usa a rigidez teórica de contato de Ai et al. (Eq. 7c, derivada de Bardet & Huang) com J_n = ½, o que equivale a dizer que o torque mobiliza completamente após rolar um ângulo de mobilização θ_m = μ_r:
 (3.28d)
Abaixo da mobilização plena atua também um amortecedor crítico com razão ζ (0–1), que dissipa a oscilação da mola e permite o repouso completo; na mobilização plena o amortecedor é desligado (f = 0 na Eq. 17 de Ai et al.). O momento de inércia I_r é o do modo de vibração de rolamento em torno do ponto de contato (Ai, Eq. 20) — para esfera maciça, cada corpo contribui com 7/5 m R²:
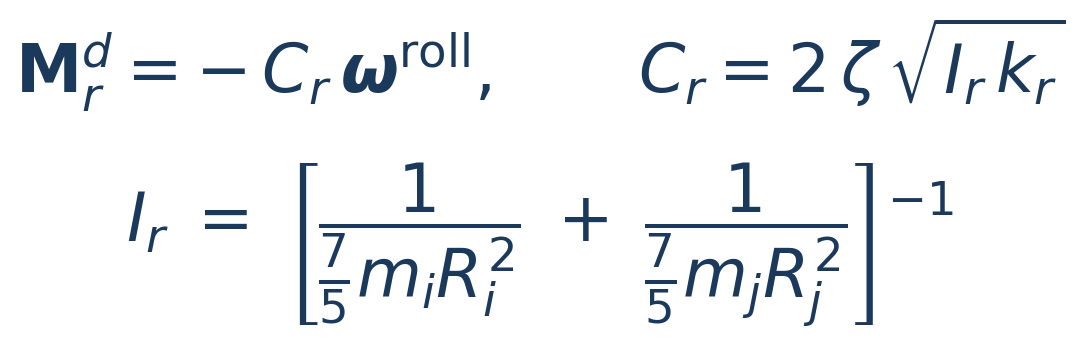 (3.28e)
LITERATURA[11] Ai et al. (2011) — Modelo C (Eqs. 10–20): mola elasto-plástica com curva de retorno, rigidez por contato e dashpot crítico; [12] Iwashita & Oda (1998) — origem do modelo elasto-plástico de rolamento; [13] Wensrich & Katterfeld (2012) — rolamento como proxy de forma.
Comportamento verificado na suíte analítica do solver: uma esfera lançada em rolamento puro desacelera a a = (5/7)μ_r g, percorre d = (7/10)v₀²/(μ_r g) e repousa sem oscilação residual; numa rampa com inclinação menor que o ângulo de resistência β = arctan(μ_r), a esfera fica parada (Ai, Eq. 1). É o modelo recomendado para ângulo de repouso, empacotamento e regimes pseudo-estáticos. O campo k_r > 0 continua disponível como override manual da rigidez para reproduzir estudos antigos; deixe k_r = 0 para usar a rigidez automática (3.28d).
Viscoso (Modelo B de Ai et al., Eq. 9; proposto por Zhou et al.). Aplica um torque proporcional à velocidade de rolamento na superfície de contato — o termo (R_i ω_i − R_j ω_j), projetado no plano de contato — escalado pela força normal:
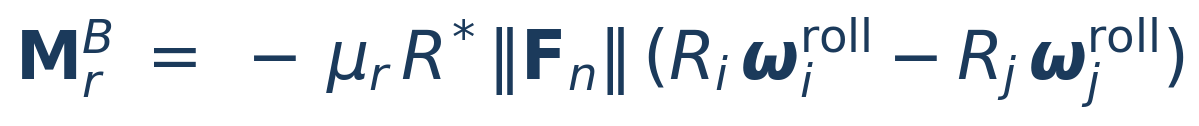 (3.28c)
LITERATURA[11] Ai et al. (2011) — Modelo B (Eq. 9); [20] Zhou et al. (1999) — modelo viscoso original.
Repare na combinação de sinais: para duas esferas em rolamento mútuo (ω opostos) as contribuições se somam e o torque resiste ao rolamento; para engrenamento (mesmo ω — as superfícies deslizam) o termo zera, e a dissipação fica corretamente a cargo do atrito tangencial. Para uma esfera rolando num plano o modelo produz decaimento exponencial, v(t) = v₀·e^(−(5/7)μ_r g t) — sem limiar estático. Por isso o Modelo B não sustenta pilhas nem produz ângulo de repouso realista (conclusão do próprio artigo de Ai et al.); use-o para amortecer rotações em regime dinâmico, não em problemas quase estáticos.
Modelo de torção (torsion) — Marshall
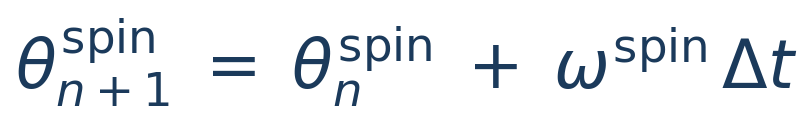
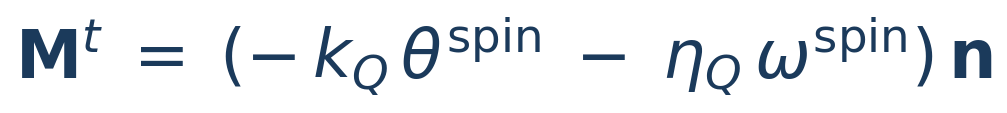
A resistência à torção usa a formulação de Marshall (2009, Eqs. 29–34): mola e amortecedor sobre o ângulo de giro relativo θ^spin, cujos coeficientes não são parâmetros do usuário — são derivados do próprio contato tangencial, integrando a tensão de atrito sobre o patch de contato circular de raio a. A rigidez torcional k_Q e o amortecimento η_Q herdam a rigidez k_t e o amortecimento c_t tangenciais do modelo de força, escalados por a²/2, e o torque satura em um limite de Coulomb torcional com braço de alavanca (2/3)a:
 (3.30)
 (3.31)
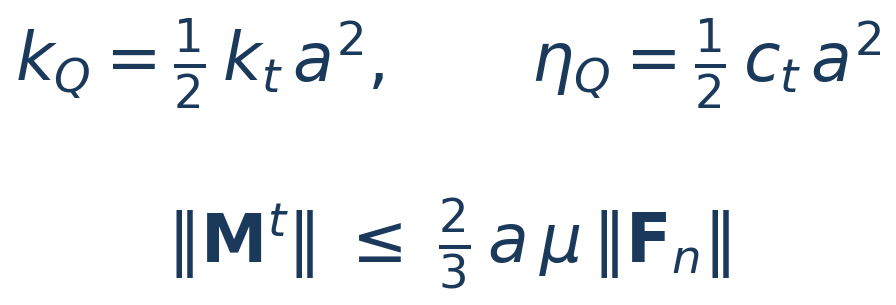 (3.31b)
LITERATURA[14] Marshall (2009) — Eqs. 29–34: k_Q = k_t a²/2, η_Q = c_t a²/2 e M_crit = (2/3)·a·μ‖Fₙ‖ por integração da tensão de atrito no patch; [3] Mindlin (1949) — rigidez tangencial k_t = 8G*a que dá origem a k_Q.
O coeficiente μ do limite é o mesmo atrito deslizante do par: no artigo, F_crit = μ‖Fₙ‖ é a força crítica de Coulomb do escorregamento (Eq. 25) e o torque crítico resulta de integrar essa tensão sobre o patch (Eq. 33). Por isso a interface não pede um "μ de torção" — ao habilitar a torção, o solver usa automaticamente o μ da interação. Acima do limite o contato entra em deslizamento torcional (M = −M_crit na direção do giro, com o mesmo return-mapping do atrito tangencial); ao cessar o deslizamento, a mola k_Q captura o giro e o amortecedor η_Q dissipa a oscilação residual. Verificação analítica: uma esfera girando sobre um plano desacelera a α = M_crit/I = (5/3)·a·μ·g/R² durante o deslizamento e depois repousa.
Qual modelo escolher
| MODELO | TIPO | PARÂMETROS | QUANDO USAR |
|---|---|---|---|
| Rolamento · CDT (Modelo A) | Atrito (Coulomb) | μ_r | Padrão em fluxo dinâmico: pilhas, tambores; oscila no repouso |
| Rolamento · EPSD (Modelo C) | Mola elasto-plástica + dashpot | μ_r, ζ (k_r automático) | Ângulo de repouso, empacotamento estático, pseudo-estático; repousa sem oscilação |
| Rolamento · Viscoso (Modelo B) | Torque ∝ velocidade de rolamento | μ_r | Amortecer rotações em regime dinâmico; não sustenta pilha |
| Torção · Marshall | Mola + dashpot derivados do contato | — (usa o μ do par) | Empacotamento denso, grãos travados, cisalhamento torcional |
3.9 Coesão e adesão
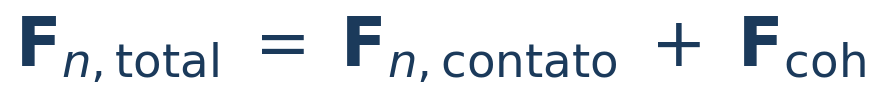
A coesão adiciona uma contribuição atrativa normal ao contato, representando forças de van der Waals, pontes líquidas ou adesão de superfície. Aumenta a estabilidade de aglomerados, altera profundamente a vazão e, em materiais muito aderentes, exige um Δt menor. Na formulação aditiva, a força coesiva soma-se à força normal de contato:
 (3.32)
LITERATURA[31] Coetzee & Scheffler (2023) — revisão dos modelos de coesão DEM e da sua calibração para materiais coesivos; [7] Johnson, Kendall & Roberts (1971) — adesão de sólidos elásticos.
O BrixDEM implementa dois modelos, escolhidos pela compatibilidade com o modelo de força normal:
| MODELO | COMPATÍVEL COM | NATUREZA | HISTERESE |
|---|---|---|---|
| LinearCohesion (SJKR) | LSD e Hertz–Mindlin | Força aditiva F = k·A, em sobreposição | Não |
| JKR (completo) | Hertz–Mindlin; P–P e P–W (não W–W) | Substitui a normal de Hertz; adesão + pull-off completo, em P–P e em P–W | Sim |
LinearCohesion (SJKR aditivo)
Adiciona uma força atrativa proporcional à área de contato A — o círculo de interseção das duas esferas — atuando apenas enquanto há sobreposição (δₙ > 0). É a forma SJKR simplificada (simplified JKR): barata, robusta e válida tanto para o modelo linear quanto para o Hertz–Mindlin. O parâmetro k é a densidade de energia de coesão [J/m³].
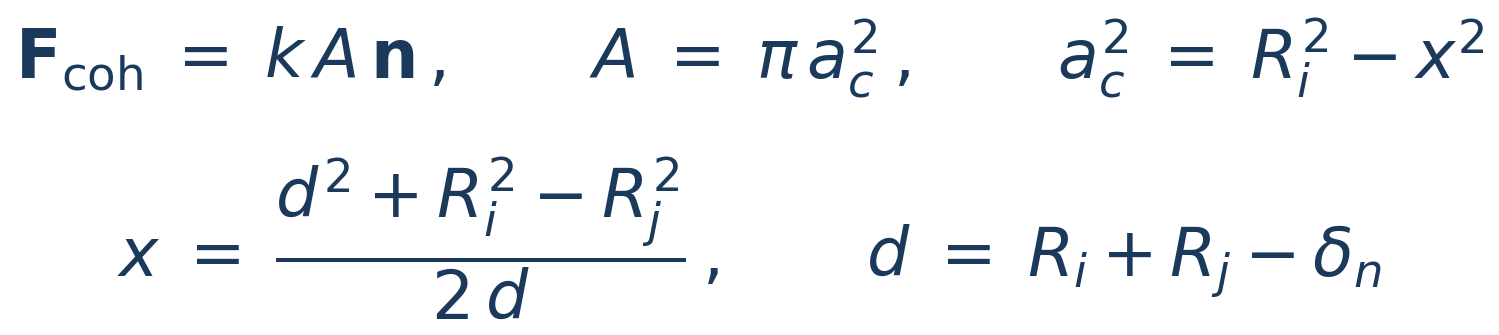 (3.39)
Para o contato partícula–parede, a área usa a fórmula esfera–plano e a atração aponta para a parede:
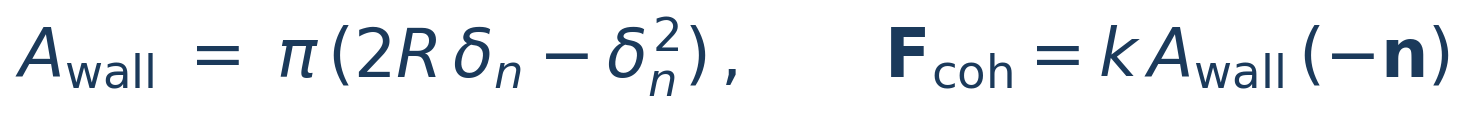 (3.40)
LITERATURA[31] Coetzee & Scheffler (2023) — taxonomia dos modelos coesivos em DEM (o SJKR simplificado F = k·A entre eles) e calibração pela resposta bulk; [7] Johnson, Kendall & Roberts (1971) — base adesiva.
JKR — Johnson–Kendall–Roberts (completo)
O modelo JKR substitui a força normal de Hertz por uma lei adesiva parametrizada pelo raio de contato a, onde γ é a energia de superfície [J/m²]. Diferente do SJKR aditivo, o JKR prevê raio de contato finito sob carga nula e uma força de arrancamento (pull-off) na separação. No BrixDEM ele pode ser usado tanto em contatos partícula–partícula quanto partícula–parede (não em parede–parede, que não é um contato resolvido) — e em ambos vale o comportamento histerético completo: o vínculo nasce no primeiro toque, sustenta tração com o gap já aberto e rompe no pull-off. O que muda entre os dois é apenas o raio efetivo: para duas esferas iguais R_ef = R/2, contra uma parede plana R_ef = R — de modo que a força de arrancamento na parede é o dobro da do par partícula–partícula com o mesmo γ (Capítulo 28.4; verificado no Apêndice H, Caso 8b). É indicado para pós finos e casos onde a adesão elástica domina a dinâmica:
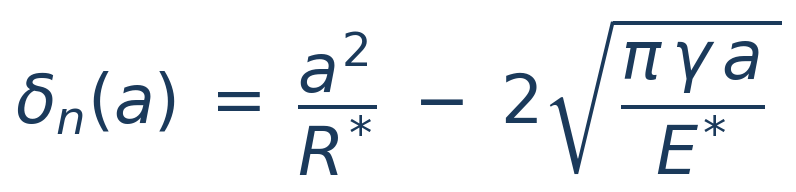 (3.41)
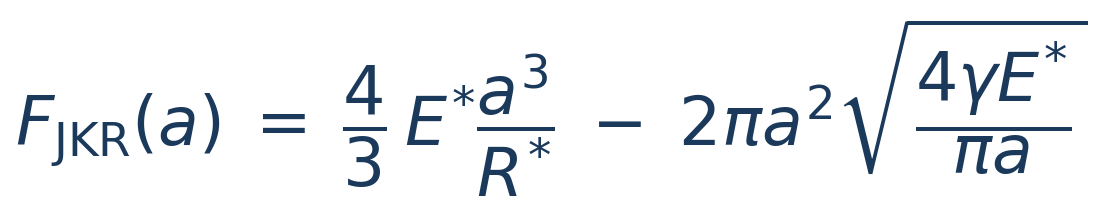 (3.42)
LITERATURA[7] Johnson, Kendall & Roberts (1971) — teoria JKR original (energia de superfície e contato adesivo).
O vínculo adesivo só rompe quando a tração atinge o pull-off, a uma distância negativa δ_pull (gap aberto). A inversão a(δₙ) usa a solução analítica fechada de Parteli & Pöschel (2014):
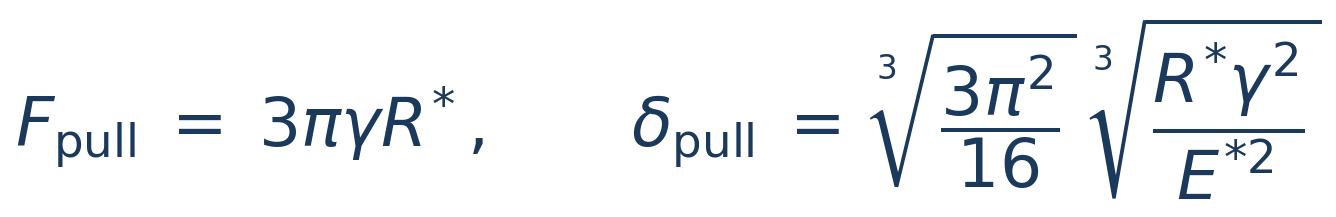 (3.43)
LITERATURA[9] Parteli et al. (2014) — solução analítica fechada do raio de contato a(δ) para pós finos; [7] JKR (1971) — força de pull-off 3πγR*.
Entre materiais diferentes, a energia de superfície é combinada por média geométrica. O amortecimento vem do coeficiente de restituição eₙ, pela formulação de Tsuji (β da Eq. 3.9), com a rigidez normal avaliada no raio de contato JKR real, Sₙ = 2E*a. A rigidez tangencial de Mindlin usa esse mesmo raio; o amortecimento tangencial usa a forma de Tsuji com kₜ:
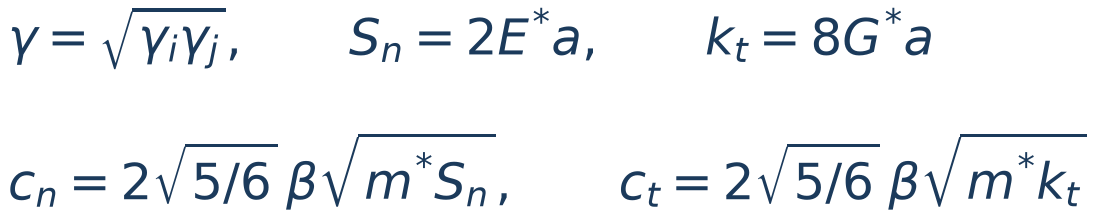 (3.44)
LITERATURA[5] Tsuji, Tanaka & Ishida (1992) — amortecimento dependente da restituição; [3] Mindlin (1949) — rigidez tangencial com o raio de contato.
3.10 Timestep — critério de Rayleigh
O passo de tempo Δt é um dos parâmetros mais sensíveis em DEM. Um Δt grande demais gera sobreposição excessiva, energia artificial, partículas explodindo e instabilidade numérica. No BrixDEM o cálculo automático de Δt é baseado exclusivamente no tempo de Rayleigh — o tempo para uma onda elástica superficial percorrer a partícula. O solver calcula t_R para cada material de partícula e usa o menor valor material, não simplesmente o menor módulo de Young:
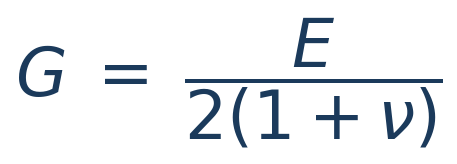 (3.33)
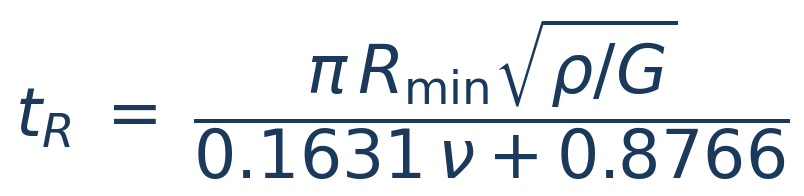 (3.34)
 (3.35)
LITERATURA[15] Thornton & Randall (1988) — passo de tempo crítico pela onda superficial de Rayleigh, com C_R ≈ 0,1631ν + 0,8766.
Timestep automático
O modo Rayleigh (automático) aplica o fator α_R ao menor tempo de Rayleigh entre os materiais ativos:
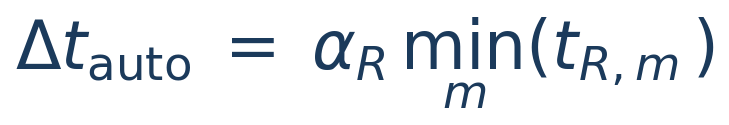 (3.36)
LITERATURA[15] Thornton & Randall (1988) — critério de Rayleigh; [16] O’Sullivan & Bray (2004) — verificação do passo por convergência (o critério deles é o de massa-mola, não o de Rayleigh). O modo automático atual do BrixDEM usa apenas Rayleigh.
| CENÁRIO | α_R INICIAL | RECOMENDAÇÃO |
|---|---|---|
| Caso simples, monodisperso | 0,20 | Confirmar por convergência de Δt |
| Polidisperso, partículas pequenas | 0,10–0,15 | Usar o menor raio efetivamente presente |
| Material muito rígido | 0,10 | Monitorar sobreposição e energia cinética |
| Coesão ativa (JKR/SJKR) | ≤ 0,10 | Reduzir adicionalmente e validar pull-off |
3.11 Contato com paredes, STL e primitivas
Paredes, malhas STL e primitivas geométricas usam a mesma lógica de contato das partículas: normal local, sobreposição, velocidade relativa, força normal, força tangencial e torques. A diferença é que a parede é tratada como corpo fixo ou prescrito, enquanto a partícula responde dinamicamente.
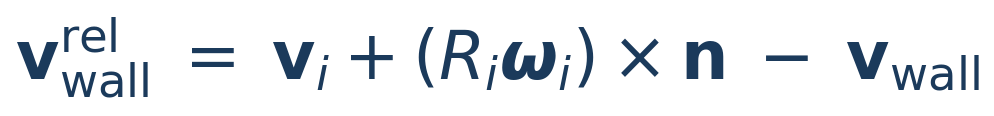 (3.37)
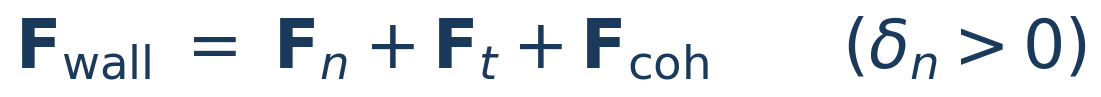 (3.38)
LITERATURA[1] Cundall & Strack (1979); [19] Schäfer et al. (1996) — contato partícula–contorno com a mesma lei de força, parede como corpo de massa/raio infinitos.
3.12 Coarse-graining: leis de escala
O coarse-graining usa uma partícula maior para representar um conjunto de grãos. Se o raio é multiplicado por k e a densidade é mantida, a massa de cada representante cresce com k³. Para a mesma massa total, a contagem ideal cai por k³:
 (3.45)
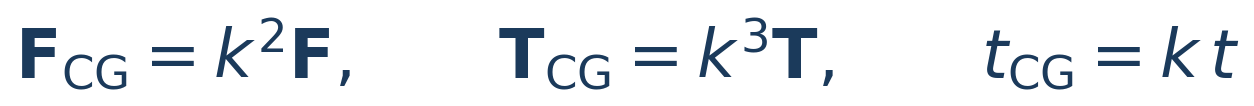 (3.46)
Essas relações são geométricas; a redução de tempo computacional depende também de contatos, timestep, saídas e distribuição espacial. Na escala de referência com E mantido, densidade ρ [kg/m³] e módulo E [Pa] permanecem iguais, assim como os coeficientes adimensionais ν, e e μ:
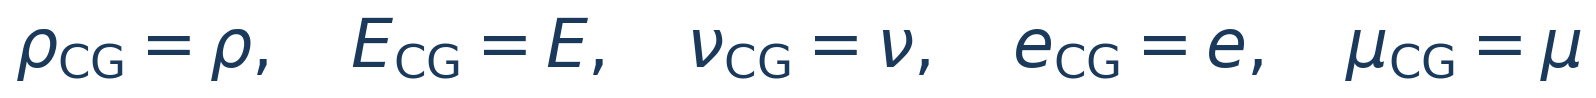 (3.47)
Para JKR, escalar a energia de superfície γs por k faz o pull-off crescer com k², pois o raio efetivo também cresce com k:
 (3.48)
Isso não preserva a razão adesão/peso de uma partícula: com gravidade fixa, o peso cresce com k³. Preservação de tensão de interação, de Bond individual e de uma trajetória em equipamento de dimensões fixas são objetivos de similaridade diferentes. Não se pode impor todos por uma única regra de escala sem conferir as hipóteses.
A PSD é ampliada geometricamente, incluindo seus limites:
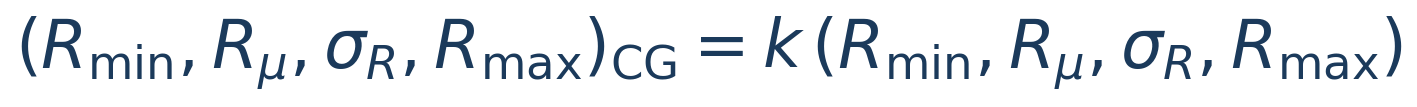 (3.49)
Com ρ e ν constantes, o tempo de Rayleigh varia proporcionalmente ao raio e inversamente à raiz de E:
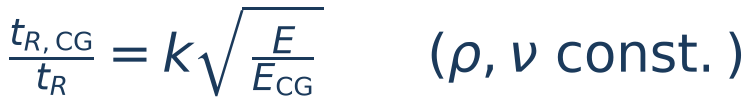 (3.50)
Logo, E mantido dá tempo crítico ×k; E reduzido por k² dá tempo crítico ×k². Isso é uma relação de estabilidade do contato, não prova de equivalência temporal do processo. A opção de redução de E amolece contatos e exige conferência de deformações e calibração; seus estados e a diferença entre dt informado e efetivo estão em 10.7.
LITERATURA[26] — Leis de similaridade para sistemas de partículas sob hipóteses de escala. A referência não justifica universalmente a redução opcional de E nem equivalência em equipamento/gravidade fixos.
3.13 Desgaste de superfícies: modelos físicos
O BrixDEM estima o desgaste das superfícies (chutes, revestimentos, pás, telas) a partir das forças e do escorregamento dos contatos partícula–parede, acumulando a profundidade removida [m] por triângulo da malha. Dois mecanismos físicos podem ser combinados.
Desgaste abrasivo (Archard)
Modela a remoção proporcional ao trabalho de atrito do contato deslizante. A cada passo acumula-se uma profundidade proporcional à força normal e ao deslizamento, normalizada pela área do triângulo (A△). K/H é o coeficiente de desgaste específico [1/Pa]:
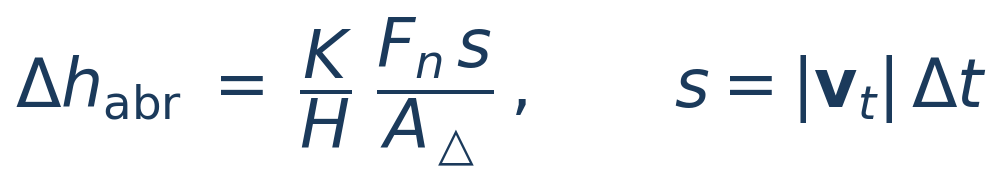 (3.51)
LITERATURA[22] Archard (1953) — volume removido proporcional a carga × distância de deslizamento / dureza.
Erosão por impacto (Oka)
Modela a remoção causada por partículas que colidem com a superfície, avaliada no instante do impacto. Depende do ângulo de impacto α (função g(α)) e da velocidade v:
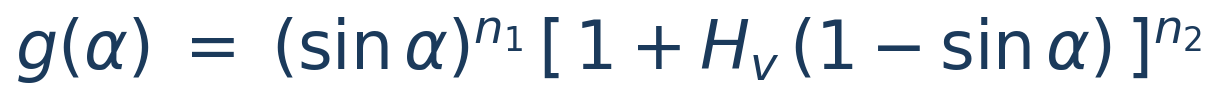 (3.52)
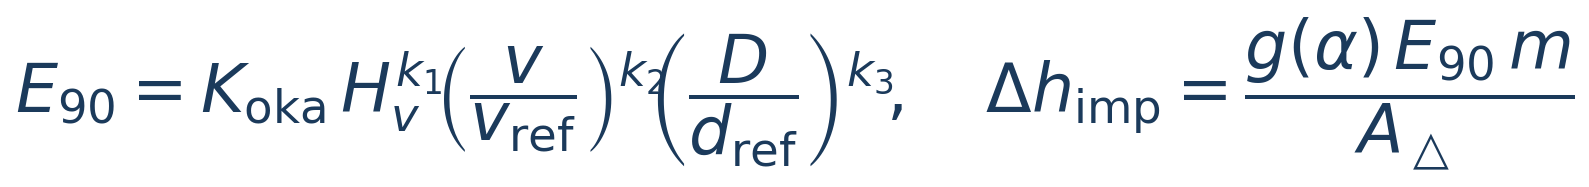 (3.53)
g(α) descreve a dependência angular; E₉₀ é a erosão de referência a 90°, função da dureza Vickers H_v, da velocidade v e do diâmetro D, com expoentes calibráveis. A profundidade é normalizada pela área do triângulo e escalada pela massa da partícula.
LITERATURA[23] Oka, Okamura & Yoshida (2005) — equação preditiva de erosão por impacto (ângulo, velocidade, dureza); [25] Maw, Barber & Fawcett (1976) — impacto oblíquo de esferas elásticas.
3.14 Partículas compostas (clumps): fundamentos
Um clump é um corpo rígido formado por N esferas ("pebbles") de raios rᵢ, com sobreposição controlada entre elas, que se movem e giram como um único corpo — as esferas não têm graus de liberdade independentes entre si; só o clump como um todo tem posição, orientação, velocidade linear e velocidade angular próprias. É a forma do BrixDEM de representar grãos não-esféricos sem abandonar a detecção de contato esfera–esfera, que é barata e robusta.
Propriedades de massa
Massa, centro de massa e tensor de inércia do clump vêm da união geométrica das N esferas — não da soma ingênua, que contaria a região de sobreposição duas vezes: o volume é integrado numericamente (voxelização) sobre a forma composta e multiplicado pela densidade do material. O centro de massa é a média ponderada por volume, e o tensor de inércia usa o teorema dos eixos paralelos para deslocar a inércia própria de cada esfera até o centro de massa do clump:
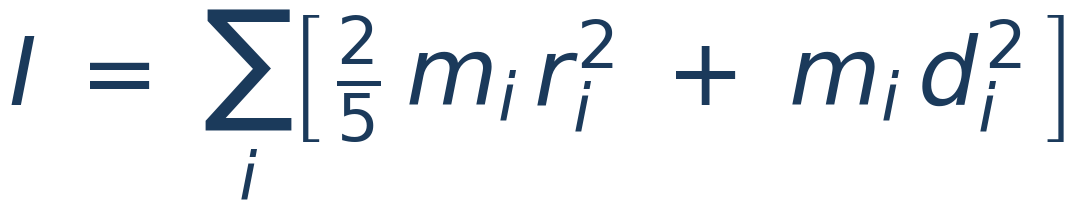 (3.54)
onde dᵢ é a distância do centro da esfera i ao centro de massa do clump (a sobreposição entre esferas já é descontada pela voxelização). Alternativamente, o BrixDEM pode calcular massa/COM/inércia a partir do sólido STL exato que originou o clump, quando disponível (10.8) — mais preciso para formas com bastante sobreposição, ao custo de exigir uma malha fechada.
Contato e integração
Cada pebble participa da detecção de contato normalmente, como se fosse uma partícula esférica comum — contra outras partículas, contra outros clumps e contra paredes/STL. A diferença está na integração: em vez de cada pebble receber sua própria aceleração linear e angular, as forças e torques de todos os contatos de todos os pebbles do clump são somados e aplicados ao corpo rígido único (usando a posição de cada pebble em relação ao centro de massa como braço de alavanca do torque). O resultado é integrado uma vez por clump, não uma vez por pebble — o clump avança no tempo como a partícula grande e rígida que ele representa, e as esferas apenas seguem essa cinemática, rígidas entre si.
3.15 Ponte líquida
Uma pequena quantidade de líquido externo ao grão pode formar um menisco entre superfícies em contato. A diferença de pressão e a tensão superficial produzem atração; o movimento relativo também pode dissipar energia por viscosidade. No BrixDEM, a correlação de Mikami fornece a atração e a distância de ruptura, e a aproximação viscosa de Nase acrescenta resistência normal e tangencial. A ponte nasce no contato, permanece durante o afastamento e rompe ao ultrapassar sua distância crítica. Estar próximo, sem ter formado uma ponte, não equivale a possuir uma ponte ativa.
Geometria, unidades e convenções
Considere esferas de raios Rᵢ e Rⱼ, distância entre centros d e volume da ponte Vb [m³]. O raio capilar rp e o raio de lubrificação Rv são diferentes:
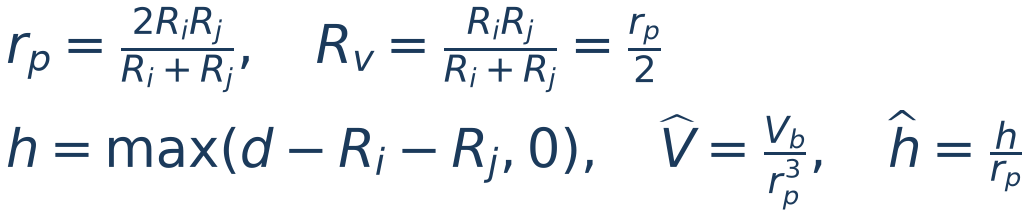 (3.55)
h [m] é o gap não negativo: durante a sobreposição, a correlação capilar usa h = 0. Para esfera–parede, use rp = Rv = R, o raio da esfera. A tensão superficial γl está em N/m; o ângulo θ é convertido de graus na GUI para radianos nas equações. γl não deve ser confundido com a energia de superfície configurada no modelo JKR.
Força capilar e ruptura
A magnitude de atração segue a expressão abaixo. A direção aponta para a outra superfície; a reação no outro corpo tem sinal oposto.
 (3.56)
Os coeficientes de esfera–esfera, em função do volume adimensional, são:
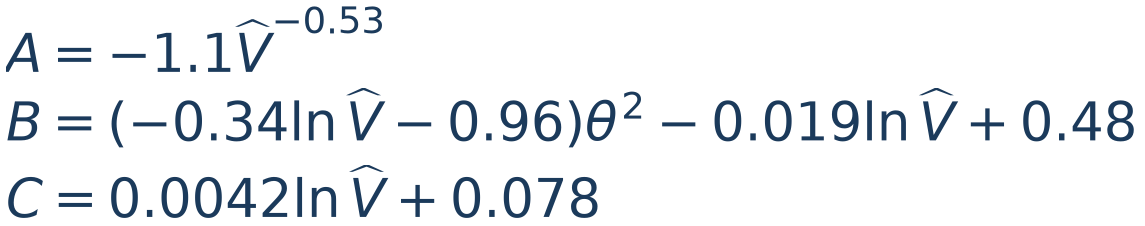 (3.57)
Para esfera–parede, com V̂ = Vb/R³ e ĥ = h/R, os coeficientes são:
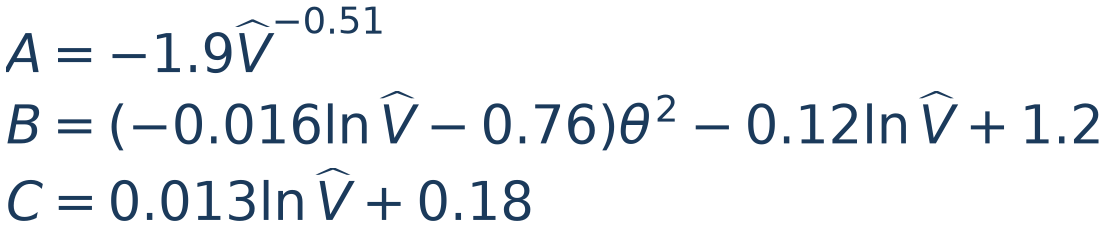 (3.58)
Não se acrescenta um fator externo cos θ a essas expressões: a influência angular já está nos coeficientes publicados, incluindo θ². Uma ponte existente deixa de atuar quando h supera a distância crítica:
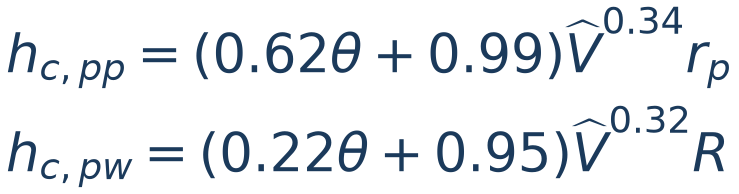 (3.59)
LITERATURA[32] — Mikami, Kamiya & Horio (1998), correlações de força e ruptura, Eqs. 22–25. A extensão a raios diferentes usa rₚ; parede usa a correlação própria.
Parcela viscosa e separação mínima
Se habilitada, a parcela viscosa usa a viscosidade dinâmica η [Pa·s]; a GUI recebe mPa·s, com 1 mPa·s = 10⁻³ Pa·s. S₀ [m] regulariza o cálculo quando as superfícies quase se tocam:
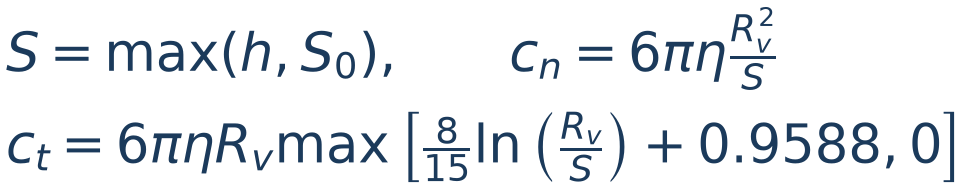 (3.60)
cn e ct têm unidade N·s/m. Com a velocidade relativa da superfície e a normal unitária n, a força viscosa resiste ao movimento:
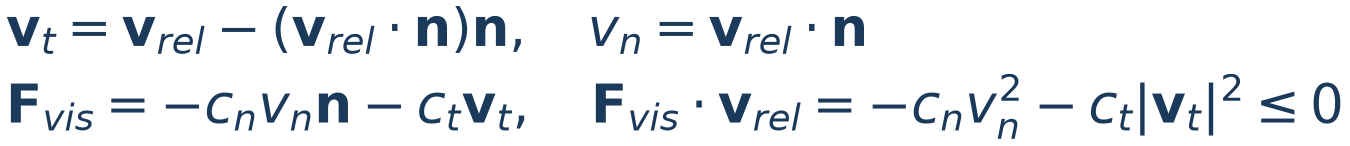 (3.61)
A velocidade tangencial inclui a rotação das superfícies. A contribuição tangencial também gera torque pelo braço até o contato. O limite inferior zero no fator logarítmico evita força tangencial que forneça energia fora da aproximação assintótica. Reduzir S₀ aumenta a resistência normal perto do toque; não muda a força capilar estática nem a distância de ruptura. Sem velocidade relativa, a parcela viscosa é zero.
LITERATURA[33] — Nase et al. (2001), resistência viscosa próxima ao contato. O corte em S₀ e a limitação não negativa são regularizações da implementação.
Teor, estoque superficial e modos de volume
O teor w da GUI é uma porcentagem da massa seca md, não uma porcentagem do volume dos vazios ou da massa da mistura. A densidade do líquido ρl [kg/m³] converte a massa inicial de líquido em volume de filme:
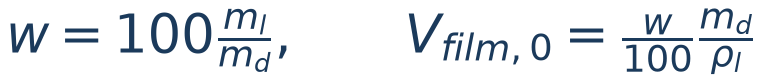 (3.62)
Assim, 1% significa 10 g/kg de sólido seco. Para uma esfera de R = 1 mm e ρs = 2.500 kg/m³, a massa seca é 1,04720 × 10⁻⁵ kg; com água de ρl = 1.000 kg/m³ e teor 1%, o estoque inicial é 1,04720 × 10⁻¹⁰ m³. O filme representa uma reserva escalar disponível; não é uma camada tridimensional resolvida nem absorção no interior do grão.
Volume prescrito: com os teores dos dois materiais iguais a zero, o par estabelece um volume por ponte a partir do valor relativo. Migração: havendo teor positivo, o líquido vem dos filmes; o mesmo valor relativo limita o volume que cada ponte pode receber, sujeito ao estoque e à competição com outros contatos. A parede recebe líquido da partícula e não possui estoque doador.
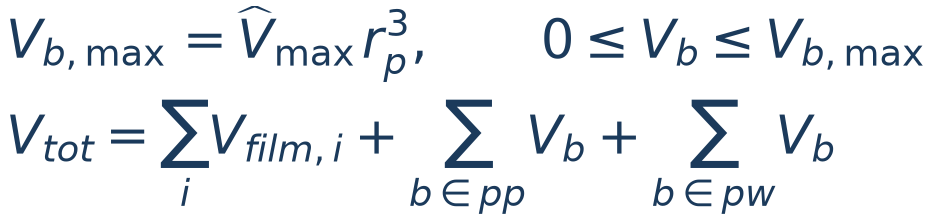 (3.63)
A soma conta cada ponte uma vez, incluindo as pontes com paredes. Em sistema fechado no modo de estoque, formação e ruptura redistribuem líquido entre filme e ponte; Vtot deve se conservar à tolerância numérica. Em sistema aberto, considerar líquido introduzido e removido. O modo prescrito não é um inventário de umidade conservado: a quantidade de pontes pode variar sem uma reserva superficial que as alimente. O limite V̂max = 0,05 não significa 5% de teor nem uma fronteira universal de saturação.
Coarse-graining e domínio de validade
Para similaridade geométrica local, a escala de parâmetros adotada conserva os argumentos adimensionais da correlação e faz as forças crescerem com k²:
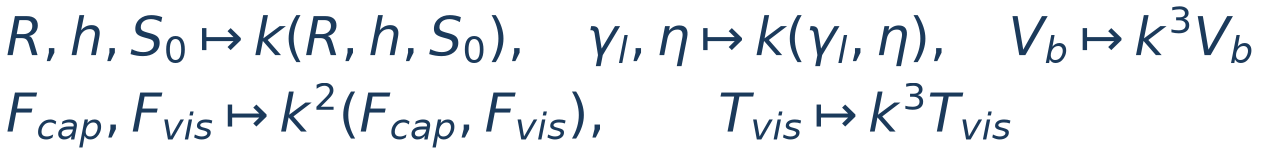 (3.64)
Essas relações pressupõem o mesmo ângulo, volume escalado com k³ e mesmas velocidades relativas das superfícies. Para preservar velocidade superficial em uma condição inicial rotativa, ω deve variar com 1/k; a entrada não aplica essa conversão automaticamente. A GUI recebe propriedades físicas: não multiplique γl ou η manualmente antes de aplicar CGF. O teor, a densidade do líquido e V̂max permanecem invariantes.
LITERATURA[38], [39] — Larijani, Magnanimo & Luding (2025) fundamentam a escala de parâmetros para forças k². Chan & Washino (2018) usam uma estratégia distinta, com avaliação na escala original e multiplicador externo; não são implementações idênticas.
3.16 Quebra e fragmentação
A descrição de quebra separa três perguntas: qual corpo atinge a condição de fratura, quanto dano fica após um evento sem fratura e como a massa se distribui entre os produtos. Ab-T10 descreve a seleção, o dano e t10; o Particle Replacement Method (PRM) transforma a partícula fraturada em fragmentos discretos. PRM é uma estratégia de substituição, não uma lei independente de resistência do minério.
Energia do evento e partição entre os corpos
Um evento reúne o carregamento de um corpo por seus contatos. A entrada energética é o trabalho de contato atribuído a ele, dividido pela massa; não é automaticamente a energia nominal mgh do martelo, a energia cinética do equipamento ou o escalar instantâneo “Energia de impacto”. A implementação acumula incrementos de trabalho normal e, se escolhido, tangencial:
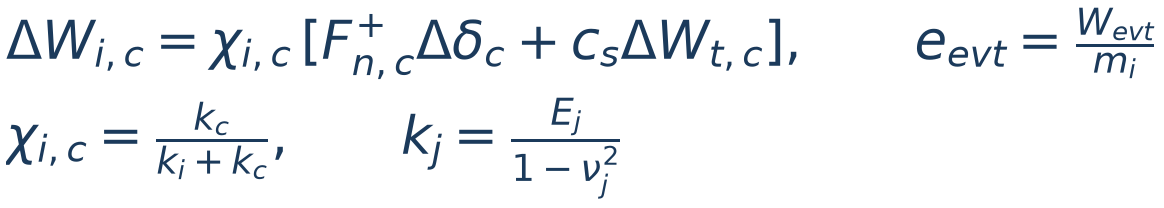 (3.65)
Fn+ é a força normal compressiva, Δδ é a variação da sobreposição e ΔWt é o trabalho tangencial computado no carregamento. cs é a fração tangencial incluída na quebra de corpo. A partição χ usa a rigidez Hertziana de cada material [Pa]; ela é 1/2 para dois corpos de mesma rigidez. O trabalho normal tem sinal durante o ciclo de contato, e o evento retém o pico de carregamento; somar apenas valores absolutos produziria outra energia.
O critério de decisão pode usar o pico/fim do evento ou o cruzamento da resistência durante carregamento. As escolhas expostas pelo diálogo e a antecipação em compressão quase estática são detalhadas em 10.10. A energia atingida na decisão altera o t10 e a progênie; portanto, protocolos diferentes não compartilham automaticamente os mesmos parâmetros calibrados.
LITERATURA[36], [37] — Energia de fratura, partição elástica e eventos de carregamento. A discretização do evento e o momento de substituição devem ser mantidos ao reproduzir uma calibração.
Ab-T10: tamanho, probabilidade e dano acumulado
Use d [m] como diâmetro representativo; em clumps secos, a descrição usa o diâmetro equivalente em volume. S [kg/J], dref [m] e emin,ref [J/kg] definem o coeficiente de seleção e o corte por tamanho:
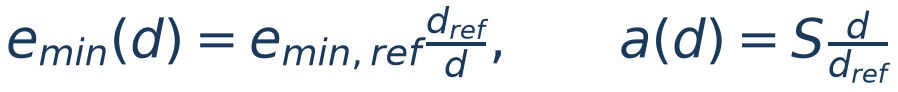 (3.66)
Para partículas novas de mesmo tamanho, submetidas a um impacto de energia específica e [J/kg], a probabilidade de quebra é P₁. Para eventos sucessivos, a exposição líquida soma a parcela acima do corte:
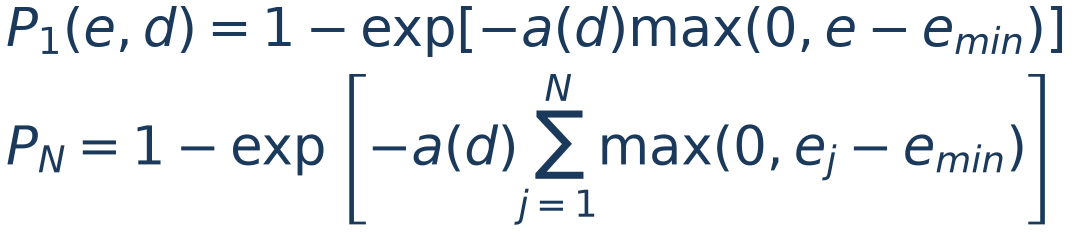 (3.67)
P é fração de uma população, não fração de massa fragmentada dentro de uma única partícula. Cada corpo recebe um limiar inicial sorteado uma vez. Se o evento não o fratura, o dano reduz sua resistência restante:
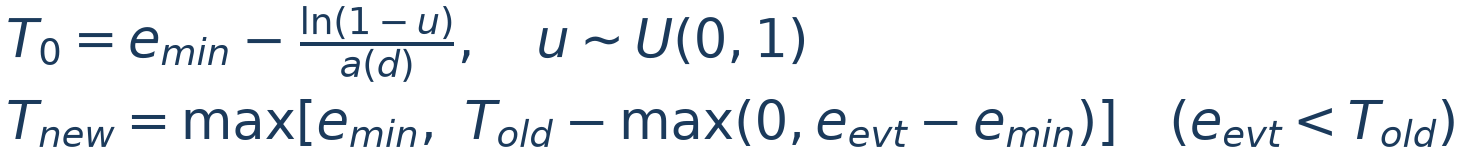 (3.68)
O corpo fratura quando eevt alcança seu limiar restante. Um evento abaixo de emin não reduz esse limiar. Não se sorteia uma nova resistência independente a cada colisão. A herança opcional aplica aos filhos uma fração da exposição anterior do pai, respeitando o piso do modelo; herança zero não desliga o dano do próprio corpo.
LITERATURA[34], [35] — Seleção dependente de energia e tamanho de Vogel–Peukert e relação tamanho/energia de Shi–Kojovic; as equações mostram a parametrização e a acumulação utilizadas no BrixDEM.
Ab-T10: t10, energia de referência e leitura da prévia
O parâmetro A da GUI é porcentagem; M = A/100 é sua forma fracionária. Para a fratura, a energia líquida pode incluir a exposição acumulada anterior H ou somente o evento que quebra:
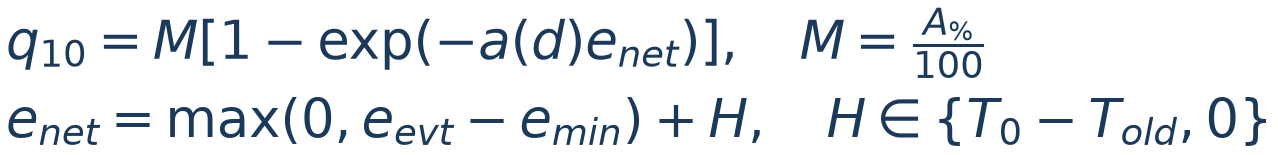 (3.69)
H = T₀ − Told na opção acumulada e H = 0 na opção de evento. A altera o limite de t10, sem alterar P₁. Para uma população nova, a prévia de um impacto tem:
 (3.70)
e₅₀ é a energia para 50% da população nova quebrar; não é a resistência determinística de cada corpo. Nesse ponto, o t10 previsto para a curva de um impacto vale A/2. Dano prévio e mudança de tamanho invalidam essa leitura direta. Na representação alternativa por b de JK e xref, a conversão é:
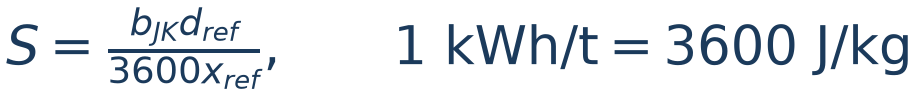 (3.71)
xref e dref precisam usar a mesma unidade de comprimento. O fator 3.600 converte kWh/t para J/kg; usar b como se fosse S altera a escala energética. A prévia confere a parametrização, mas não é validação experimental.
Progênie e substituição PRM
O t10 é massa passante em uma peneira de abertura igual a um décimo do tamanho do pai. Não confundir t10, probabilidade de quebra e número de filhos. A família beta incompleta relaciona t10 aos demais marcadores tn:
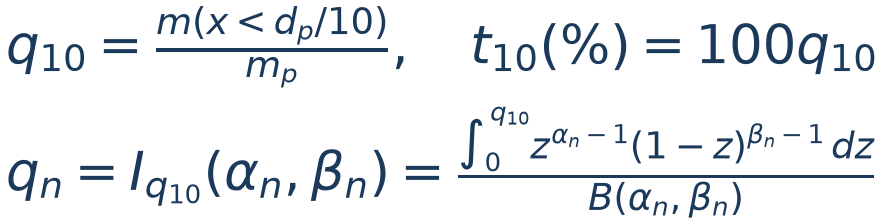 (3.72)
αn e βn são adimensionais e dependem do material. O solver interpola os pontos em escala logarítmica e impõe a âncora Q(0,1) = q₁₀. A alternativa Gaudin–Schuhmann usa a mesma âncora com uma curva de potência:
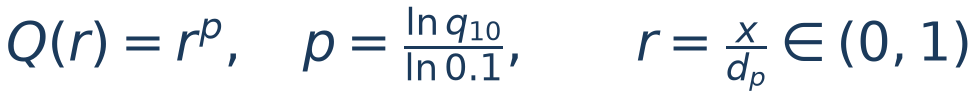 (3.73)
A distribuição contínua é representada por um conjunto finito de fragmentos e, conforme o modelo, representantes de finos. Máximo de fragmentos controla resolução e custo. O corte de requebra não deve ser interpretado como garantia de que nenhum filho nascerá menor; consulte a regra do Ab-T10/PRM em 10.10. O balanço inclui os finos:
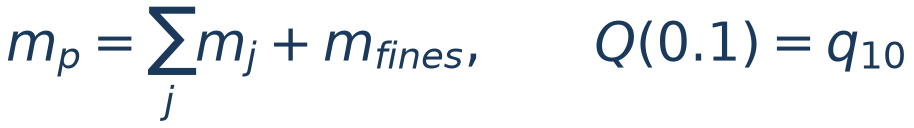 (3.74)
A substituição precisa conservar massa e ter sua transferência de quantidade de movimento e separação inicial verificadas. A energia do pico de uma colisão não deve ser interpretada como energia que reaparece integralmente na cinemática dos filhos. A concordância da massa/t10 na PRM verifica a discretização; comparar a PSD com experimento verifica a representação do material.
LITERATURA[36], [37] — Distribuição beta incompleta e estratégia estocástica de substituição de partículas; regras e evidências de conservação estão no Apêndice H.