Geometria: STL e superfícies primitivas
Importação, transformação, movimento e remalhamento de superfícies que interagem com partículas.
7.1 Módulo STL
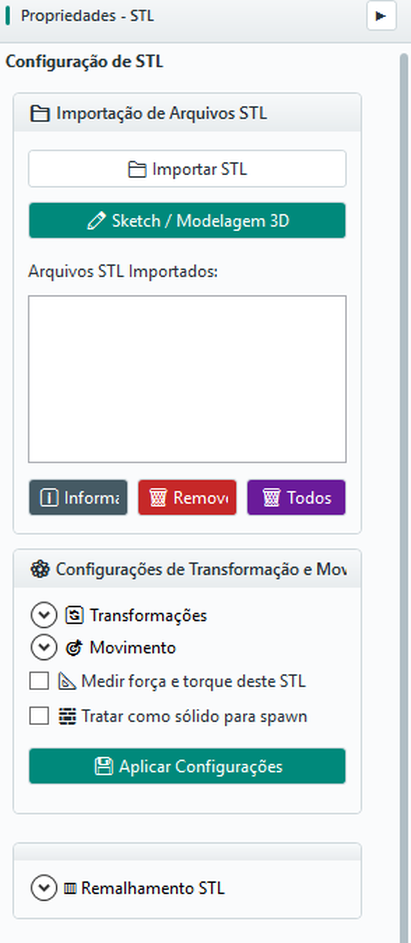
O módulo Geometria › STL permite importar arquivos STL, visualizar a lista de geometrias ativas, remover itens, consultar informações da malha, aplicar transformações, configurar movimento e habilitar medição de força/torque por corpo. O painel está organizado em: importação e acesso ao Sketch Modeler; lista de STLs importados; configurações de transformação e movimento; e remalhamento.
7.2 Importar STL
Clique em Importar STL e selecione o arquivo no diálogo. Após a importação:
- Confira o nome na lista de STLs importados;
- Verifique a escala visual no viewport;
- Atribua material à parede correspondente, quando aplicável;
- Use Informações para revisar dados de malha (nº de triângulos, tamanho, escala, movimento).
7.3 Remover STL
Use Remover para excluir o item selecionado ou Todos para limpar toda a lista. A remoção também elimina a visualização e as referências associadas (materiais, movimento, medição de força).
7.4 Transformações
O expander Transformações inclui fator de escala, translação X/Y/Z (em metros) e rotação X/Y/Z (em graus). Use-as para corrigir escala de importação, deslocar a origem e orientar a geometria.
7.5 Movimento de superfície
O expander Movimento prescreve a cinemática da geometria — ela se move de forma imposta (não é arrastada pelas partículas), mas transmite força e momento às partículas que toca. Vários tipos estão disponíveis; o que cada parâmetro faz está detalhado abaixo da tabela.
| TIPO | APLICAÇÃO TÍPICA |
|---|---|
| Estacionário | Paredes fixas, fundo, container, calhas |
| Linear | Pistão, placa empurradora, alimentador |
| Rotacional | Tambor, drum, helicoide, pás, agitador |
| Vibração | Peneira vibratória, mesa densimétrica |
| Correia / Esteira | Transportador de correia |
| Elevator | Elevador de canecas (percurso fechado) |
| Corpo livre 6-DOF | Caçamba de coleta, anteparo/porta que abre por impacto, corpo de teste de força — qualquer peça que deve reagir à física em vez de seguir uma trajetória imposta (§7.11) |
A tabela abaixo detalha exatamente o que configurar em cada modelo — o que cada campo significa e a unidade esperada:
| MODELO | CAMPO A CONFIGURAR | O QUE É / UNIDADE |
|---|---|---|
| Estacionário | — (nenhum) | A geometria não se move; é o padrão. |
| Linear | Vetor velocidade v (vₓ, v_y, v_z) | Direção e módulo da translação [m/s]. Ex.: (0; −0,2; 0) desce a 0,2 m/s. |
| Rotacional | Vetor ω (ωₓ, ω_y, ω_z) | Eixo de giro (direção) e velocidade angular (módulo) [rad/s]. Ex.: (0; 0; 2,09) ≈ 20 rpm no plano XY. |
| Rotacional | Centro de rotação (cₓ, c_y, c_z) | Ponto por onde passa o eixo de giro [m]. Posicione no eixo real do tambor. |
| Vibração | Amplitude A | Deslocamento máximo da oscilação [m]. |
| Vibração | Frequência f | Número de ciclos por segundo [Hz]. |
| Vibração | Direção da vibração | Vetor que define ao longo de qual eixo a superfície oscila. |
| Correia / Esteira | Velocidade da correia | Velocidade tangencial da "pele" da malha [m/s]; a geometria não translada. |
| Elevator | Centro A e Centro B | Os dois centros dos tambores (inferior e superior) do circuito [m]. |
| Elevator | Eixo do tambor | Vetor do eixo em torno do qual os arcos são traçados. |
| Elevator | Raio | Raio dos arcos semicirculares que ligam os trechos retos [m]. |
| Elevator | Velocidade de percurso | Velocidade da caçamba ao longo do circuito fechado [m/s]. |
| Corpo livre 6-DOF | Massa, centro de massa, inércia, velocidades iniciais, travas de eixo, articulação | Dinâmica newtoniana completa (gravidade + contato) — ver 7.11 para a lista de parâmetros. |
7.6 Rampa de aceleração
A rampa suaviza o início e o fim do movimento, evitando o choque numérico que ocorreria se a geometria saltasse do repouso para a velocidade total em um único passo (isso lançaria as partículas em contato e desestabilizaria o caso). A velocidade cresce linearmente do repouso até o valor pleno ao longo da rampa de subida, é mantida durante o regime e, opcionalmente, decai ao final. Os parâmetros da rampa e do programa de trechos:
| PARÂMETRO | O QUE FAZ |
|---|---|
| Tempo inicial (t₀) | Instante em que o movimento começa a sair do repouso. Antes de t₀ a geometria fica parada. |
| Tempo de velocidade plena | Duração da rampa de subida — de t₀ até atingir 100% de v/ω. Maior valor = partida mais suave. |
| Desligar no tempo final | Se marcado, o movimento desacelera e para ao se aproximar do tempo final da simulação. |
| Duração da rampa de descida | Tempo para desacelerar de 100% até o repouso (quando o desligamento está ativo). |
7.7 Medição de força e torque
A opção Medir força e torque deste STL habilita saídas por corpo, gravadas em results/.../body_forces.csv. Use para avaliar torque em tambores rotativos e moinhos, carga em chutes e calhas, força em paredes de silos e funis, e variação temporal de esforços em projetos mecânicos.
7.8 Remalhamento STL
O painel Remalhamento STL ajusta a densidade de triângulos da malha selecionada. Aumentar a densidade subdivide os triângulos preservando a forma; diminuir retorna para a malha original ou para uma versão menos densa, evitando simplificação destrutiva.
| SITUAÇÃO | RECOMENDAÇÃO |
|---|---|
| Malha muito grosseira | Contato ruim, partículas podem "saltar" superfícies. Aumente a densidade. |
| Malha muito densa | Custo computacional alto sem ganho físico. Reduza. |
| Superfícies curvas | Necessitam densidade suficiente para representar a curvatura. |
| Detalhes < raio da partícula | Geralmente não justificam o custo de mantê-los na malha. |
7.9 Superfícies primitivas
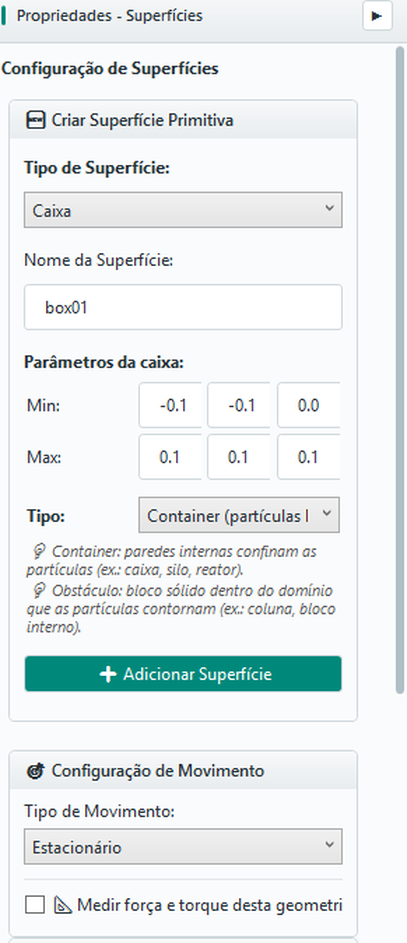
O módulo Geometria › Superfícies cria superfícies sem necessidade de arquivo STL. Três tipos estão disponíveis:
- Box — caixa retangular definida por min/max; pode ser container (partículas ficam dentro) ou obstáculo (partículas ficam fora);
- Cilindro — definido por dois pontos de eixo, raio e, opcionalmente, raio secundário (geometria cônica) e tampas;
- Plano — definido por ponto, normal e tamanho; há presets para piso, teto e paredes laterais. A normal é crítica: determina o lado em que as partículas interagem.
7.10 Atribuição de material a superfícies
Cada superfície (STL ou primitiva) deve ter um material de parede associado, que define o lado da interação par-a-par. Materiais de parede típicos: aço carbono, borracha, liner de cerâmica, concreto. O comportamento real do contato depende da interação (par material partícula × material parede), não apenas dos materiais isolados — ver Capítulo 10.
7.11 Corpo livre 6-DOF (dinâmica newtoniana)
Diferente dos modelos anteriores — que prescrevem a trajetória (o corpo cumpre exatamente a velocidade/rotação configurada, não importa o que toque nele) —, o modo Corpo livre 6-DOF deixa o STL se mover sob a física da simulação: gravidade e as forças/torques de contato recebidos das partículas o aceleram, exatamente como uma partícula grande reagiria. É o modelo certo para uma peça que deve reagir ao material, não seguir um percurso imposto — uma caçamba de coleta que balança ao ser atingida, um anteparo que abre sob peso, uma boia, ou um corpo de bancada para medir força de impacto. Disponível apenas para STL (não para Caixa/Cilindro/Plano primitivos).
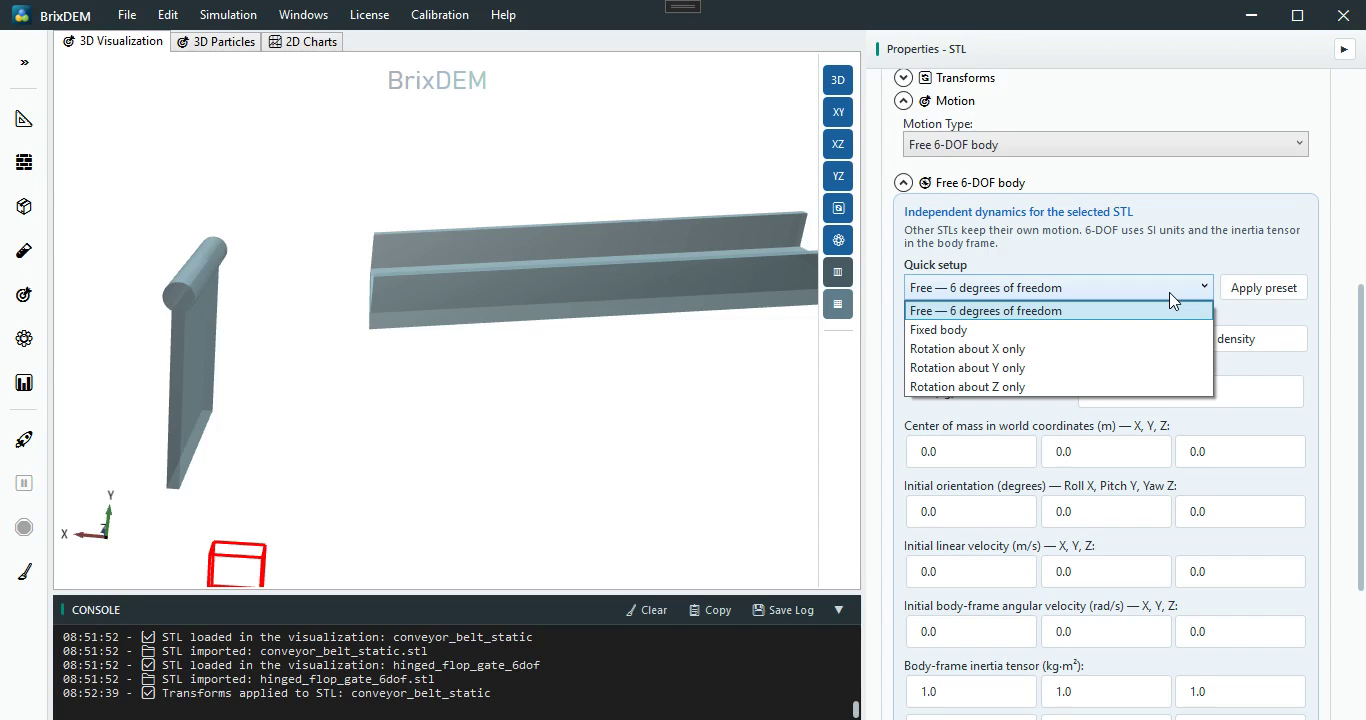
Selecione Corpo livre 6-DOF no mesmo seletor de Tipo de Movimento (7.5). Três predefinições aceleram a configuração inicial:
- Livre — 6 graus de liberdade — nenhum eixo travado; o corpo translada e gira livremente;
- Corpo fixo — todos os eixos travados (equivale a Estacionário, mas dentro do fluxo 6-DOF — útil para testar o setup antes de liberar graus de liberdade);
- Somente rotação em X/Y/Z — trava a translação e as rotações nos outros dois eixos, deixando girar livremente em torno de um único eixo (ex.: uma porta articulada, uma comporta basculante).
Para as propriedades de massa, o botão Calcular massa, centro e inércia do STL + densidade do material obtém automaticamente massa, centro de massa e tensor de inércia a partir do volume da malha e da densidade do material. A malha precisa ser fechada (watertight); em malhas abertas, corrija o STL ou informe valores obtidos por CAD/ensaio. Não copie massa ou inércia de outro corpo.
| PARTE DA INTERFACE | O QUE FAZ | COMO CONFIGURAR |
|---|---|---|
| Configuração rápida | Preenche as seis travas Tx, Ty, Tz, Rx, Ry e Rz. | Escolha Livre, Fixo ou rotação em X/Y/Z e clique Aplicar preset. Depois confira o resumo dos graus efetivos. |
| Massa | Define a resistência à aceleração linear [kg]. | Use o cálculo automático com STL fechado e densidade correta; ajuste manualmente apenas com dado confiável. |
| Centro de massa no mundo | É o ponto X/Y/Z [m] onde a translação é integrada e a partir do qual os braços de torque são medidos. | Use o valor calculado; se reposicionar o STL, recalcule ou atualize o centro no mundo. |
| Orientação inicial | Roll X, Pitch Y e Yaw Z [graus], convertidos para quaternion. | Informe a pose inicial real. Evite aplicar a mesma rotação também na transformação do STL sem conferir a prévia. |
| Velocidade linear inicial | Vetor v₀ X/Y/Z [m/s] no mundo. | Deixe zero para partir do repouso ou informe a velocidade física no instante inicial. |
| Velocidade angular inicial | Vetor ω₀ X/Y/Z [rad/s] no referencial do corpo. | Deixe zero para partir do repouso. Converta rpm para rad/s quando necessário. |
| Tensor de inércia | Ixx, Iyy, Izz, Ixy, Ixz e Iyz [kg·m²] no frame do corpo. | Prefira o cálculo automático. O tensor deve ser simétrico e positivo definido. |
| Força e torque externos | Adicionam vetores constantes no mundo [N] e [N·m], além de gravidade e contatos. | Use zero quando não houver carga externa conhecida; não use para imitar uma dobradiça. |
| Travas por eixo | Bloqueiam individualmente Tx/Ty/Tz e Rx/Ry/Rz. | Marque somente os graus que devem permanecer imóveis. Para uma articulação física, use a opção Dobradiça. |
| Dobradiça física | Fixa um pivô no mundo e permite rotação apenas ao redor do vetor de eixo. | Marque a opção; informe o pivô X/Y/Z [m] sobre a linha real da articulação e um eixo não nulo, por exemplo (0,0,1). |
| Acionamento híbrido | Controla velocidade linear ou angular com força/torque limitados, mantendo os demais graus dinâmicos. | Defina eixo, alvo, ganho e limite máximo. Use ganho moderado e confirme que o limite não domina os contatos. |
| Molas e amortecedores | Cria reação linear em torno de uma posição de repouso e/ou reação angular em torno de uma orientação alvo. | Ative o grupo, copie o estado inicial como referência e informe k e c por eixo. Comece conservador e confira a estabilidade. |
| Limites elásticos avançados | Aplica penalidade ao ultrapassar limites mínimos/máximos de posição [m] ou rotação relativa [rad]. | Ative por eixo e informe mín., máx., k e c. k=0 não cria reação; uma pequena ultrapassagem é esperada. |
7.11.1 Saídas disponíveis para o corpo 6-DOF
Quando existe pelo menos um STL 6-DOF, o grupo Corpos 6-DOF aparece em Resultados e lê free_body_dynamics.csv. As únicas séries rápidas atualmente disponíveis são:
- Posição do centro de massa — X, Y e Z [m];
- Velocidade linear — componentes e magnitude [m/s];
- Orientação (quaternion) — W, X, Y e Z;
- Velocidade angular — componentes e magnitude [rad/s];
- Força resultante — componentes e magnitude [N];
- Torque resultante — componentes e magnitude [N·m];
- Potência mecânica — potência instantânea [W].
7.12 Cores e opacidade de STL
Use a amostra de cor e o controle de opacidade da geometria para organizar a visualização. Cor e transparência são propriedades visuais salvas no projeto; não atribuem material, atrito ou condição de contorno. Confira a atribuição física na lista de materiais/interações.