Verificação Analítica do Solver
Verificações das equações e da implementação para contato, corpo rígido, clumps, ponte líquida e quebra. Cada resultado informa sua referência, seus parâmetros e os limites da evidência.
1. Objetivo e metodologia
Verificação confirma que as equações escolhidas são resolvidas corretamente. Validação compara a previsão com dados físicos independentes; calibração ajusta parâmetros a um conjunto de ensaios. Este apêndice reúne verificações numéricas das equações: os gráficos comparam a referência analítica e a resposta do solver. Os parâmetros e procedimentos acompanham cada caso; a formulação teórica está no Capítulo 3. A concordância com uma lei não constitui validação experimental do material.
Quando a referência é não nula, erro relativo = |medido−referência|/|referência|. As tabelas indicam se o erro está em fração ou porcentagem; erros de probabilidade usam pontos percentuais (p.p.). Para referência zero, usa-se resíduo absoluto e a unidade correspondente. Os resultados se referem às condições de cada caso; use os mesmos parâmetros e observáveis ao reproduzi-los.
2. Restituição normal esfera contra parede
O que este caso verifica
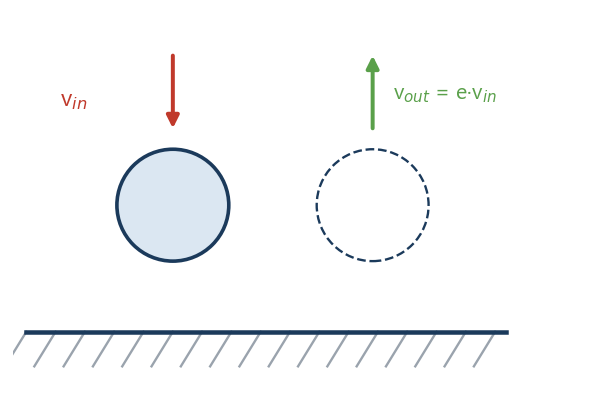
Uma esfera atinge a parede perpendicularmente, sem atrito e sem gravidade. O coeficiente de restituição e = |vsaída/ventrada| mede a fração de velocidade preservada. É o teste mais básico e cobre, de uma vez, a força normal de contato, o amortecimento, a restituição prescrita, a integração no tempo e a conservação aproximada de energia.
Parâmetros para reproduzir na GUI
| Painel / campo | Valor |
|---|---|
| Material · Raio | 0,005 m |
| Material · Densidade | 2500 kg/m³ |
| Material · Módulo de Young (E) | 1×10⁷ Pa |
| Material · Poisson (ν) | 0,30 |
| Material · Restituição (e) | 0,1 a 0,9 (varrido) |
| Material · Atrito (μ) | 0 |
| Interação de contato | Hertz–Mindlin |
| Setup · Gravidade / Δt | (0,0,0) / 1×10⁻⁶ s |
| Condição inicial | v = (0, −1, 0) m/s acima do piso |
Resultado
| Grandeza | Analítico | brixDEM | Erro [%] |
|---|---|---|---|
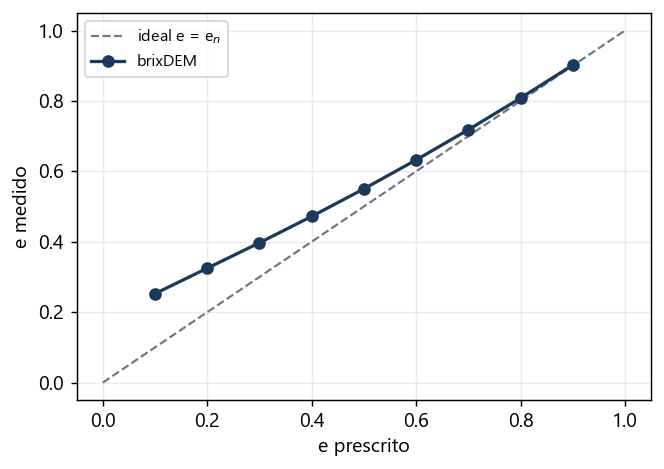
| e = 0.10 | 0.10 | 0.2526 | 152.6 |
| e = 0.20 | 0.20 | 0.3248 | 62.4 |
| e = 0.30 | 0.30 | 0.3971 | 32.4 |
| e = 0.40 | 0.40 | 0.4720 | 18.0 |
| e = 0.50 | 0.50 | 0.5503 | 10.1 |
| e = 0.60 | 0.60 | 0.6323 | 5.4 |
| e = 0.70 | 0.70 | 0.7182 | 2.6 |
| e = 0.80 | 0.80 | 0.8081 | 1.0 |
| e = 0.90 | 0.90 | 0.9020 | 0.2 |
3. Colisão oblíqua com atrito
O que este caso verifica
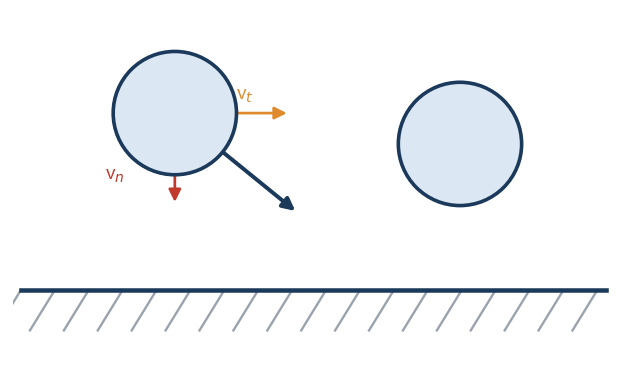
A esfera atinge a parede com componentes normal e tangencial de velocidade e sem rotação inicial. O atrito converte parte do momento linear em rotação. O teste central é o acoplamento entre a variação de velocidade tangencial e a variação de rotação, onde apareceriam erros de sinal ou de magnitude do torque.
Parâmetros para reproduzir na GUI
| Painel / campo | Valor |
|---|---|
| Material · Raio / Densidade | 0,005 m / 2500 kg/m³ |
| Material · Young / Poisson | 1×10⁷ Pa / 0,30 |
| Material · Restituição (e) | 0,5 |
| Material · Atrito (μ) | 0,10 |
| Interação de contato | Hertz–Mindlin |
| Setup · Gravidade / Δt | (0,0,0) / 1×10⁻⁶ s |
| Condição inicial | v = (1, −1, 0) m/s, ω = 0 |
Resultado
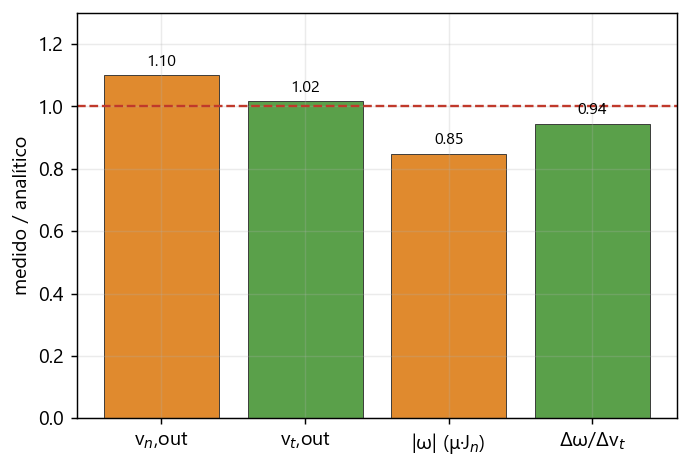
| Grandeza | Analítico | brixDEM | Erro [%] |
|---|---|---|---|
| Acoplamento Δω/Δv_t [1/m] | 500,0 | 472,4 | 5,5 (OK) |
| v_n,saída [m/s] | 0,500 | 0,550 | 10,1 (modelo) |
| v_t,saída [m/s] | 0,850 | 0,865 | 1,8 (OK) |
| |ω| contra μ·J_n [rad/s] | 75,0 | 63,7 | 15,1 (modelo) |
4. Escorregamento até rolamento puro
O que este caso verifica
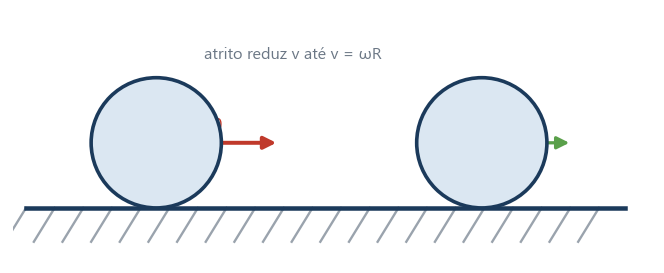
Uma esfera é lançada com velocidade horizontal v₀ sobre um piso com atrito, sem rotação inicial. O atrito a desacelera e ao mesmo tempo a faz girar, até que o rolamento puro (v = ω·R) se estabelece e as velocidades ficam constantes. Verifica o atrito de Coulomb, o torque, o momento de inércia e a transição de regime.
Parâmetros para reproduzir na GUI
| Painel / campo | Valor |
|---|---|
| Material · Raio / Densidade | 0,005 m / 2500 kg/m³ |
| Material · Young / Poisson | 1×10⁷ Pa / 0,30 |
| Material · Atrito (μ) | 0,5 |
| Material · Resistência ao rolamento | Nenhuma |
| Interação de contato | Hertz–Mindlin |
| Setup · Gravidade / Δt | (0, −9,81, 0) / 2×10⁻⁶ s |
| Condição inicial | v = (1, 0, 0) m/s, ω = 0, sobre o piso |
Resultado
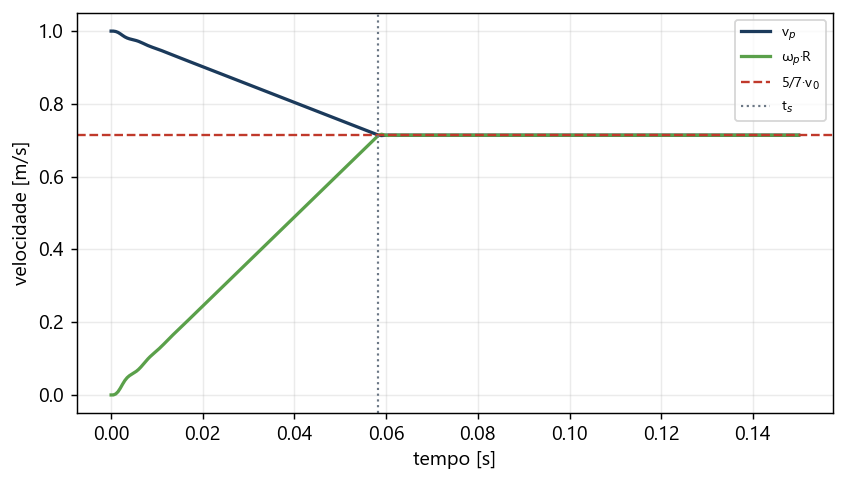
| Grandeza | Analítico | brixDEM | Erro [%] |
|---|---|---|---|
| v_f [m/s] | 0,71429 | 0,71394 | 0,05 |
| ω_f [rad/s] | 142,857 | 142,79 | 0,05 |
| t_s [s] | 0,05827 | ≈0,058 | < 1 |
5. Esfera em plano inclinado
O que este caso verifica
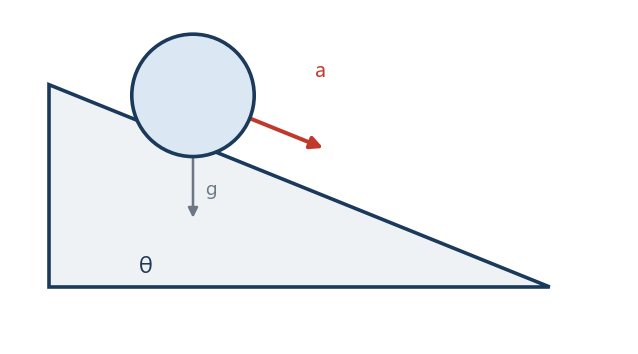
Em uma rampa a esfera tem dois regimes. Com atrito suficiente ela rola sem escorregar e a aceleração vale a = (5/7)·g·senθ. Com atrito baixo ela escorrega e a = g(senθ − μ·cosθ). Verificar os dois separadamente confirma que o solver distingue os regimes e combina gravidade, rotação e contato.
Resultado
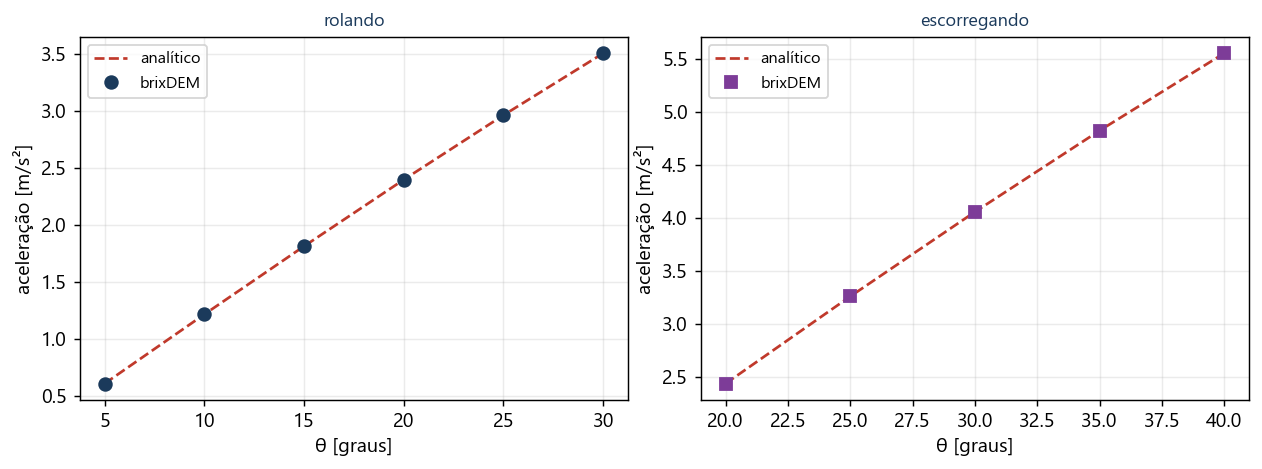
Caso 4, rolando sem escorregar (μ = 0,6):
| θ [°] | a analítico [m/s²] | a brixDEM [m/s²] | erro [%] |
|---|---|---|---|
| 5 | 0.6107 | 0.6104 | 0.05 |
| 10 | 1.2168 | 1.2162 | 0.05 |
| 15 | 1.8136 | 1.8127 | 0.05 |
| 20 | 2.3966 | 2.3955 | 0.05 |
| 25 | 2.9613 | 2.9600 | 0.05 |
| 30 | 3.5036 | 3.5020 | 0.04 |
Caso 5, escorregando (μ = 0,10):
| θ [°] | a analítico [m/s²] | a brixDEM [m/s²] | erro [%] |
|---|---|---|---|
| 20 | 2.4334 | 2.4334 | 0.00 |
| 25 | 3.2568 | 3.2568 | 0.00 |
| 30 | 4.0554 | 4.0554 | 0.00 |
| 35 | 4.8232 | 4.8232 | 0.00 |
| 40 | 5.5543 | 5.5543 | 0.00 |
6. Limiar de rolamento (resistência ao rolamento)
O que este caso verifica
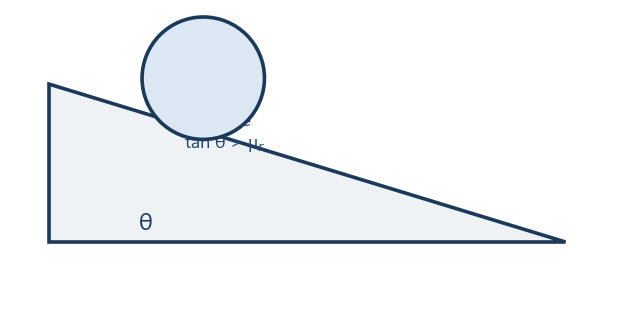
Com resistência ao rolamento ativa (modelo CDT, μr = 0,3) e atrito alto para impedir o deslizamento, a esfera só começa a rolar quando a inclinação supera θc = arctan(μr). Abaixo disso ela fica estática. Verifica o sentido e o limiar do torque de resistência ao rolamento.
Parâmetros para reproduzir na GUI
| Painel / campo | Valor |
|---|---|
| Material · Atrito (μ) | 0,60 (impede escorregar) |
| Material · Resistência ao rolamento | CDT, μ_r = 0,30 |
| Interação de contato | Hertz–Mindlin |
| Geometria | Plano inclinado em θ (varrido 8° a 24°) |
| Setup · Gravidade / Δt | (0,−9,81,0) / 2×10⁻⁶ s |
| Condição inicial | repouso sobre a rampa |
Resultado
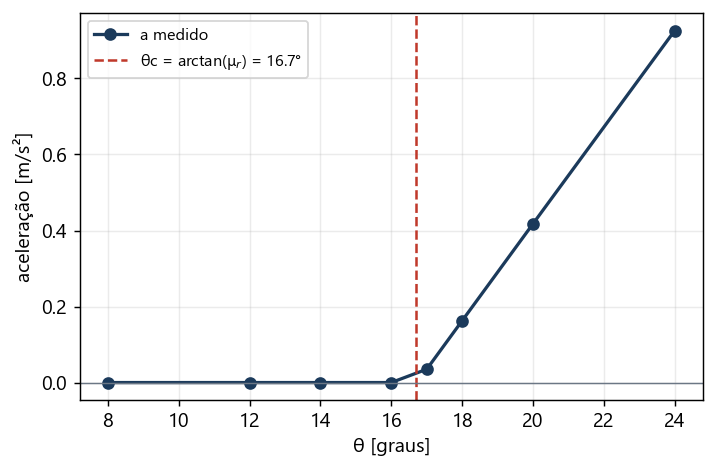
| θ [°] | Aceleração reportada [m/s²] | Estado |
|---|---|---|
| 8 | 0.0000 | estático |
| 12 | -0.0000 | estático |
| 14 | 0.0000 | estático |
| 16 | -0.0000 | estático |
| 17 | 0.0351 | rolando |
| 18 | 0.1627 | rolando |
| 20 | 0.4178 | rolando |
| 24 | 0.9262 | rolando |
7. Frenagem por resistência ao rolamento
O que este caso verifica
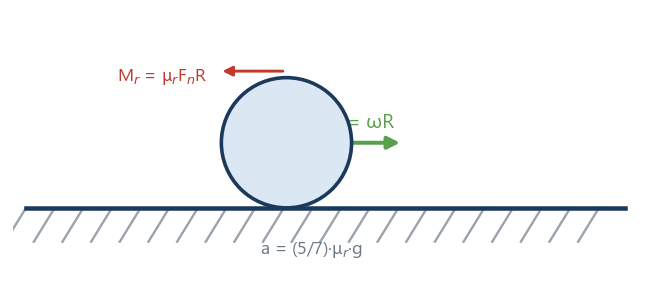
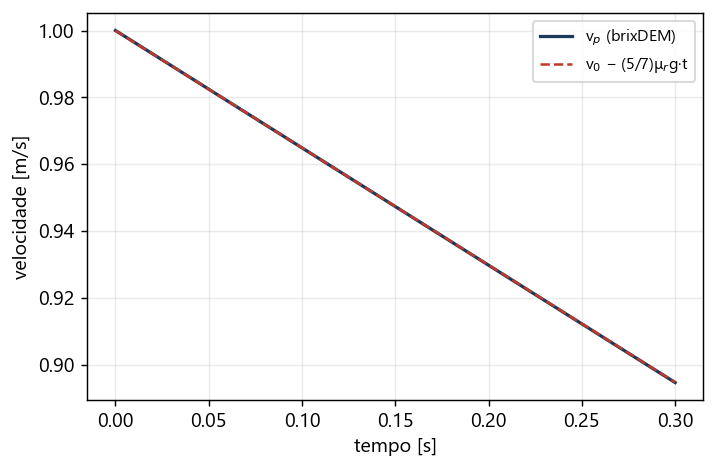
Uma esfera em rolamento puro sobre piso horizontal, com resistência ao rolamento (CDT, μr = 0,05), desacelera de forma linear até parar. Verifica a magnitude da desaceleração imposta pelo torque de rolamento. O valor correto para este modelo é (5/7)·μr·g, obtido pelo balanço de momento angular no ponto de contato; a forma simplificada (2/5)·μr·g não corresponde a este modelo.
Parâmetros para reproduzir na GUI
| Painel / campo | Valor |
|---|---|
| Material · Atrito (μ) | 0,5 |
| Material · Resistência ao rolamento | CDT, μ_r = 0,05 |
| Interação de contato | Hertz–Mindlin |
| Setup · Gravidade / Δt | (0,−9,81,0) / 2×10⁻⁶ s |
| Condição inicial | rolamento puro: v=(1,0,0), ω_z=−v/R |
Resultado
| Grandeza | Analítico | brixDEM | Erro [%] |
|---|---|---|---|
| desaceleração a [m/s²] | −0,3504 | −0,3508 | 0,1 |
8. Adesão JKR entre duas esferas
O que este caso verifica
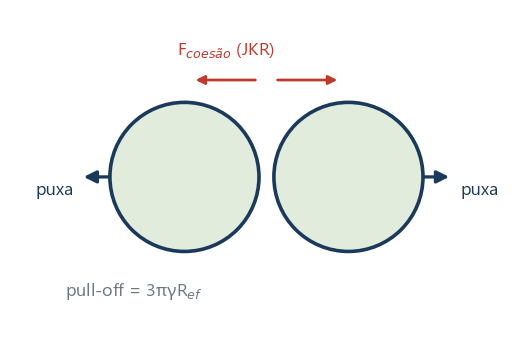
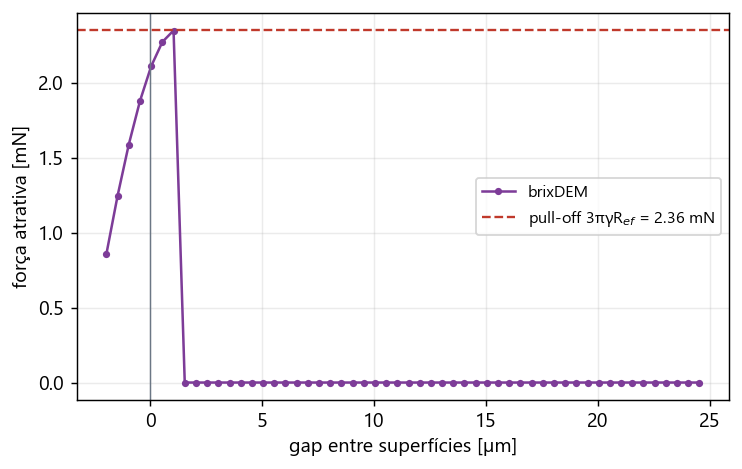
Duas esferas coesivas (modelo JKR) são lentamente afastadas; mede-se a maior força de tração antes da ruptura (snap-off). Verifica o sinal e a magnitude da adesão e o critério de separação. A coesão JKR mantém o estado de vínculo (bonded) desde o primeiro toque e sustenta tração com o gap já aberto até romper no pull-off — comportamento que vale tanto para o par partícula–partícula quanto para o contato com a parede (Caso 8b).
Parâmetros para reproduzir na GUI
| Painel / campo | Valor |
|---|---|
| Material · Raio / Densidade | 0,005 m / 2500 kg/m³ |
| Material · Young | 1×10⁷ Pa |
| Material · Coesão | JKR |
| Material · Energia de superfície (γ) | 0,10 J/m² |
| Interação de contato | Hertz–Mindlin + JKR |
| Setup · Gravidade / Δt | (0,0,0) / 5×10⁻⁷ s |
| Condição inicial | duas esferas em contato, afastando devagar |
Resultado
| Grandeza | Analítico | brixDEM | Erro [%] |
|---|---|---|---|
| F_pull-off [mN] | 2,3562 | 2,3536 | 0,11 |
Extensão: adesão JKR na parede (Caso 8b)
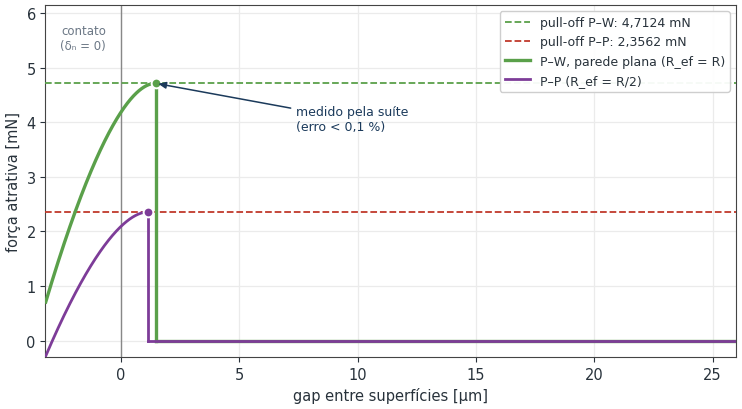
O mesmo par do Caso 8 foi repetido substituindo uma das esferas por uma parede plana com coesão JKR e o mesmo γ. O modelo de parede usa a força normal JKR completa: mantém o estado bonded durante a separação e rompe no snap-off analítico, exatamente como o par partícula–partícula. A única diferença é o raio efetivo — R_ef = R/2 entre duas esferas iguais, R_ef = R contra a parede plana —, o que dobra a força de arrancamento para o mesmo γ.
Resultado
| Grandeza | Analítico | brixDEM | Erro |
|---|---|---|---|
| F_pull partícula–parede | 4,7124 mN | 4,7124 mN | < 0,01 % |
| Gap de ruptura partícula–parede | 1,4526 µm | 1,4513 µm | 0,09 % |
| Curva F(δ) partícula–parede | solução analítica | erro relativo máx. 4,19×10⁻⁶ | — |
| F_pull partícula–partícula (referência) | 2,3562 mN | 2,3562 mN | < 0,01 % |
| Gap de ruptura partícula–partícula | 1,1529 µm | 1,1521 µm | 0,07 % |
9. Corpo livre 6-DOF: rotação livre e acoplamento com o DEM
O que este caso verifica
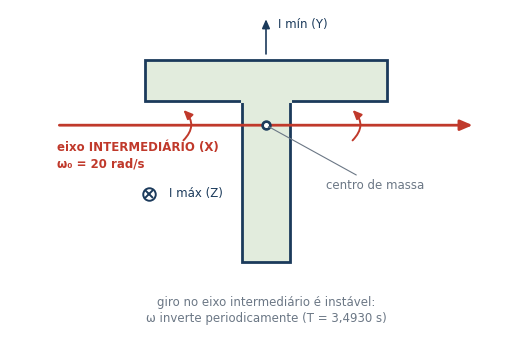
O modo Corpo livre 6-DOF (Capítulo 7.11) tem duas metades independentes, e o apêndice cobre as duas. A primeira é o integrador: rotação livre de torque de um corpo com os três momentos principais distintos, que só sai certa se o termo giroscópico ω × (I ω) existir e o quatérnion for normalizado. A segunda é o acoplamento: a transmissão de força e de torque do ponto de contato ao centro de massa, e a reação correspondente na partícula.
Parte A — rotação livre de torque (efeito Dzhanibekov)
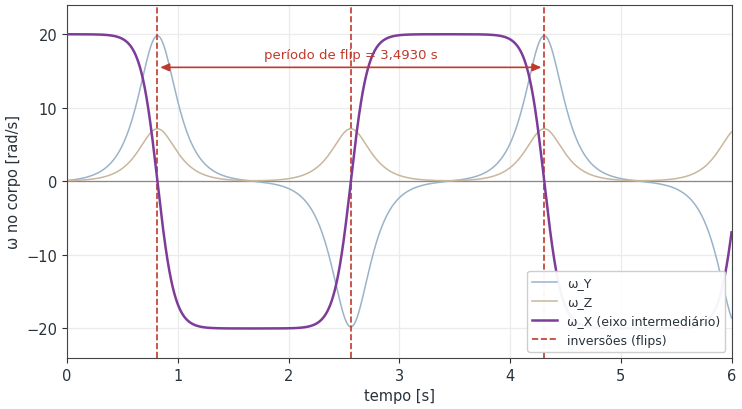
Um corpo girando em torno do eixo intermediário está em equilíbrio instável e tem de inverter periodicamente, com período de valor fechado — o teorema da raquete de tênis. Como o caso não usa partícula nenhuma, uma falha aponta direto para o integrador, nunca para o modelo de contato.
| Painel / campo | Valor |
|---|---|
| Corpo · geometria / densidade | Haste em T: barra 120 × 20 mm, haste 24 × 80 mm, espessura 20 mm, recentrada no centro de massa / 2650 kg/m³ |
| Corpo · Massa e inércia | 0,228960 kg; Ixx = 2,074773×10⁻⁴; Iyy = 1,651565×10⁻⁴; Izz = 3,573698×10⁻⁴ kg·m² |
| Corpo · Tipo de movimento | Corpo livre 6-DOF, predefinição Livre — 6 graus de liberdade; quatérnion 1,0,0,0; sem lock, mola ou limite |
| Corpo · Velocidade angular inicial | ω = (20,00; 0,10; 0,10) rad/s — sem a perturbação de 0,10 nos dois outros eixos o corpo fica no equilíbrio instável e nunca inverte |
| Setup · Gravidade / Δt / duração | (0,0,0) / ≤ 1×10⁻⁵ s / 6 s, sem partículas e sem contato |
| Grandeza | Valor de referência | Tolerância |
|---|---|---|
| \|L\| no mundo | 4,149733418×10⁻³ kg·m²/s | deriva relativa < 1×10⁻⁴ em 6 s |
| Energia de rotação | 4,149807930×10⁻² J | deriva relativa < 1×10⁻⁴ em 6 s |
| Período de flip | 3,4930 s (zeros em 0,8156 / 2,5621 / 4,3086 s) | 2 % |
Parte B — acoplamento com o DEM (medido)
O acoplamento é coberto por 25 verificações de corpo livre — gravidade e normalização do quatérnion, tensor de inércia completo, travas e limites, contatos simultâneos em STL (n = 2, 3 e 8), histórico de contato persistente, esfera em leito granular, campos densos de partículas com três seeds, molas e amortecedores, dobradiça externa e regressão dos movimentos legados. Todas passaram. Dois resultados quantitativos resumem o conjunto:
| Grandeza | Analítico | brixDEM | Erro |
|---|---|---|---|
| Comporta articulada · impulso J | 0,764575 N·s | 0,765049 N·s | 0,18 % (erro relativo do conjunto) |
| Comporta articulada · v da partícula | −0,52915 m/s | −0,530099 m/s | |
| Comporta articulada · ω da comporta | −0,344059 rad/s | −0,34427 rad/s | |
| Comporta articulada · resíduo de L | 0 | 5,33×10⁻¹⁴ | — |
| Pêndulo em dobradiça · período | 1,63795 s | 1,6382 s | 0,015 % |
| Pêndulo em dobradiça · deriva de energia | 0 | 4,60×10⁻¹¹ | — |
10. Clumps: dinâmica de corpo rígido e propriedades de massa
O que este caso verifica
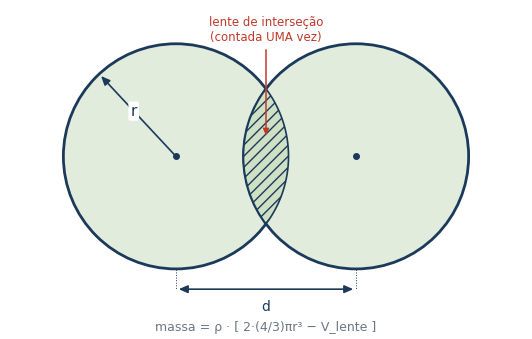
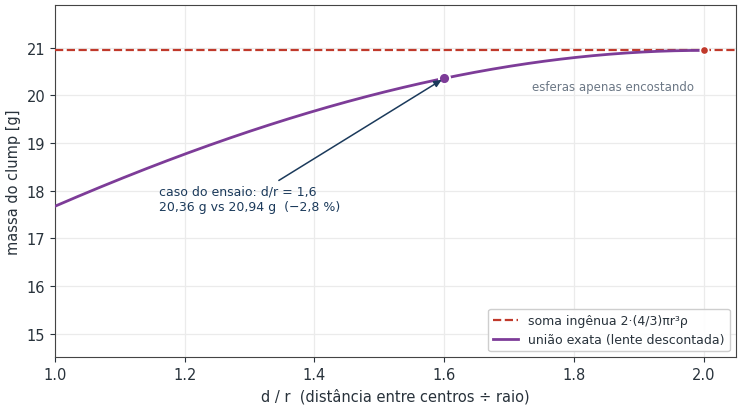
Um clump é um corpo rígido formado por esferas sobrepostas (Capítulo 3.14). A verificação cobre a cadeia inteira: as propriedades de massa obtidas da união geométrica das esferas, a distribuição da carga entre os pebbles em contato, a resposta a força e torque constantes, os invariantes de impacto central e excêntrico, a coesão JKR sobre o clump e a ordem de convergência da integração da orientação.
Resultado
0 falhas em 17 verificações.
| Grandeza | Esperado | brixDEM |
|---|---|---|
| Escala de massa M ~ ρ·s³ | 0 | 0 |
| Escala de inércia I ~ ρ·s⁵ | 0 | 0 |
| Equilíbrio Hertz: sobreposição | 2,699789×10⁻⁵ | 2,699789×10⁻⁵ |
| Equilíbrio Hertz: carga total | 0,205538 | 0,205538 |
| Distribuição da carga entre pebbles | 0 | 0 |
| Força constante: Δv = F·t/M | 0,5499863 | 0,5499862 |
| Torque constante: ΔL = τ·t | 5,382208×10⁻⁶ | 5,386167×10⁻⁶ |
| Impacto central: restituição | 0,7 | 0,7203921 |
| Impacto central: conservação de P / L | 0 / 0 | 0 / 1,34×10⁻¹⁹ |
| Impacto excêntrico: restituição | 0,7 | 0,7202585 |
| Impacto excêntrico: conservação de P / L | 0 / 0 | 0 / 2,05×10⁻¹⁴ |
| JKR sobre clump: força de pull-off | 5,654867×10⁻³ N | 5,654954×10⁻³ N |
| JKR sobre clump: distância de ruptura | 1,640308×10⁻⁶ m | 1,640452×10⁻⁶ m |
| Rigidez: distância entre pebbles | 0 | 1,39×10⁻¹⁷ |
| Orientação: \|q\| − 1 | 0 | 0 |
| Ordem temporal da orientação | 2 | 2,001639 |
11. Ponte líquida: separação, ruptura e viscosidade
O que este caso verifica
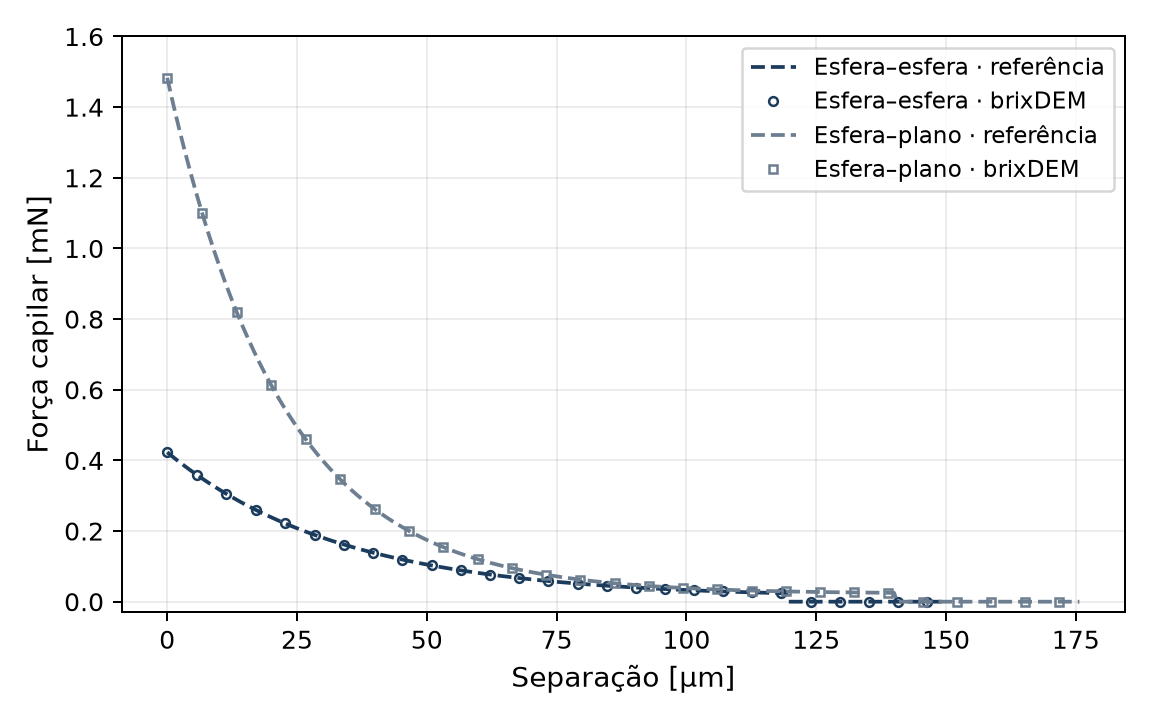
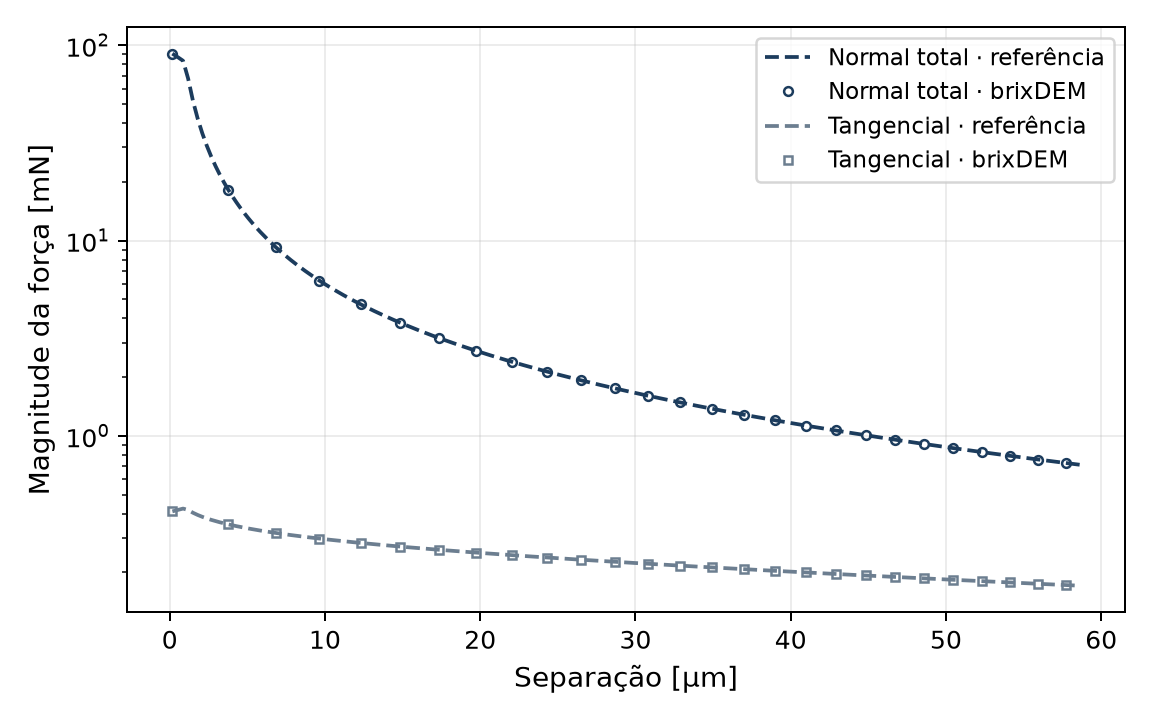
Duas esferas formam uma ponte ao se tocarem e depois se afastam. Compara-se a força em cada separação com a correlação de Mikami e a distância em que a ponte deixa de atuar. Um segundo ensaio acrescenta movimento normal e tangencial para verificar a resistência viscosa de Nase. As equações e convenções estão em 3.15.
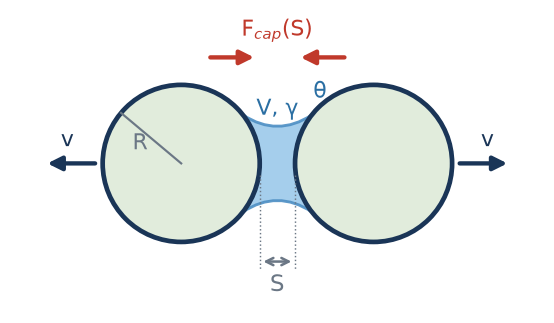
Parâmetros e procedimento
| Painel / condição | Valor |
|---|---|
| Esferas | R = 1 mm; ρ = 1×10⁶ kg/m³; E = 1×10⁷ Pa; ν = 0.30; e = 1; μ = 0 |
| Ponte prescrita | γ = 0.072 N/m; θ = 0°; V̂ = 0.002; V = 2×10⁻¹² m³; CGF = 1 |
| Condição inicial | Sobreposição 2×10⁻⁷ m; velocidades axiais −0,01 e +0,01 m/s; gravidade zero. |
| Passo | Δt = 1×10⁻⁷ s |
| Ensaio viscoso | η = 1000 mPa·s; S₀ = 1×10⁻⁶ m; v₂,t = 0.01 m/s |
| Variação esfera–plano | R = 1 mm; θ = 20°; V̂ = 0.002 |
Na GUI, use duas esferas, gravidade nula e ponte prescrita com teores iguais a zero (10.9); registre força e distância entre superfícies até a ruptura. No segundo ensaio, habilite a viscosidade e a velocidade tangencial. A densidade elevada é artificial: reduz a aceleração durante a leitura da curva e não representa uma propriedade de minério. A curva ponto a ponto requer registro controlado das posições e forças; o plotador rápido não fornece diretamente um eixo de separação entre duas superfícies.
Resultado
| Grandeza | Referência | brixDEM / erro | Critério |
|---|---|---|---|
| F(h) | Mikami, Eqs. (3.56)–(3.58) | 4.42×10⁻¹⁶ de erro relativo máximo | ≤ 1×10⁻⁶ |
| Ruptura: esferas iguais | 119.670 µm | 119.669 µm; 0.00084% | ≤ 0.01% |
| Viscosa normal | Nase, Eq. (3.60) | 5.61×10⁻⁵ de erro relativo máximo | ≤ 1×10⁻⁴ |
| Viscosa tangencial | Nase, Eq. (3.60) | 6.65×10⁻⁶ de erro relativo máximo | ≤ 1×10⁻⁴ |
Verificação complementar: conservação do líquido
No modo de migração, repita a formação e a ruptura com teores de 5% e 1% em base seca, densidade do líquido 1000 kg/m³ e limite relativo por ponte 0,05. O líquido deve passar do filme para a ponte e retornar ao filme sem alterar o inventário de um sistema fechado.
| Grandeza | Referência / resultado |
|---|---|
| Filmes iniciais | 2.094395×10⁻⁷ m³; 4.188790×10⁻⁸ m³ |
| Volume da ponte formada | 5×10⁻¹¹ m³ |
| Desvio relativo máximo do inventário | 2.11×10⁻¹⁶; critério ≤ 1×10⁻¹² |
Compatibilidade com clumps e quebra: consulte 28.7.
Exatidão do código × exatidão do modelo
Os erros da tabela acima comparam o solver com a mesma equação de Mikami: provam que a lei foi implementada corretamente, não que ela reproduz uma ponte real. A incerteza do próprio modelo é muito maior e pode ser estimada comparando Mikami com outras soluções publicadas para o mesmo caso (esferas iguais, R = 1 mm, V̂ = 0,002, θ = 0°):
| Grandeza | Mikami (usado no BrixDEM) | Referência independente | Diferença |
|---|---|---|---|
| Força no contato, F/(2πRγ) | 0,935 | Limite de Derjaguin: 1 (V → 0) | −6,5% |
| Distância de ruptura | 119,67 µm | Lian et al. (1993): (1+θ/2)·V1/3 = 125,99 µm | −5,0% |
| Distância de ruptura | 119,67 µm | Willett et al. (2000): (1+θ/2)(V̂1/3+V̂2/3/10)·R = 127,58 µm | −6,2% |
| Ruptura em V̂ = 0,001 / 0,01 / 0,05 | — | Willett et al. (2000) | −6,4% / −6,0% / −6,4% |
12. Ponte líquida com coarse-graining
O que este caso verifica
Compara a mesma interação local em CGF 1, 2 e 4. A referência é a escala da Eq. (3.64): forças quatro e dezesseis vezes maiores, respectivamente, com as mesmas velocidades relativas de superfície. Esta verificação complementa o caso 11; não compara vazão ou mistura de um equipamento.
Parâmetros e procedimento
| Campo | Valor físico em CGF = 1 |
|---|---|
| Partículas | R₁ = R₂ = 1 mm; ρ = 2500 kg/m³; E = 1×10⁵ Pa; e = 1; μ = 0 |
| Líquido | γ = 0.072 N/m; η = 1 mPa·s; θ = 17.1887°; V̂ = 0.002; S₀ = 1 µm |
| Estado de leitura | h/rₚ = 0.02; v = 0.02 m/s; ω = 0; Δt = 1×10⁻¹² s |
Forme a ponte, estabeleça uma separação controlada e meça isoladamente a parcela capilar e cada parcela viscosa. Repita a geometria ampliada para CGF 2 e 4, mantendo as propriedades físicas de entrada: a conversão é aplicada uma única vez (10.7). O ensaio numérico reposiciona a ponte após sua formação para isolar a lei; não corresponde a uma trajetória livre reproduzida apenas pela animação.
Resultado
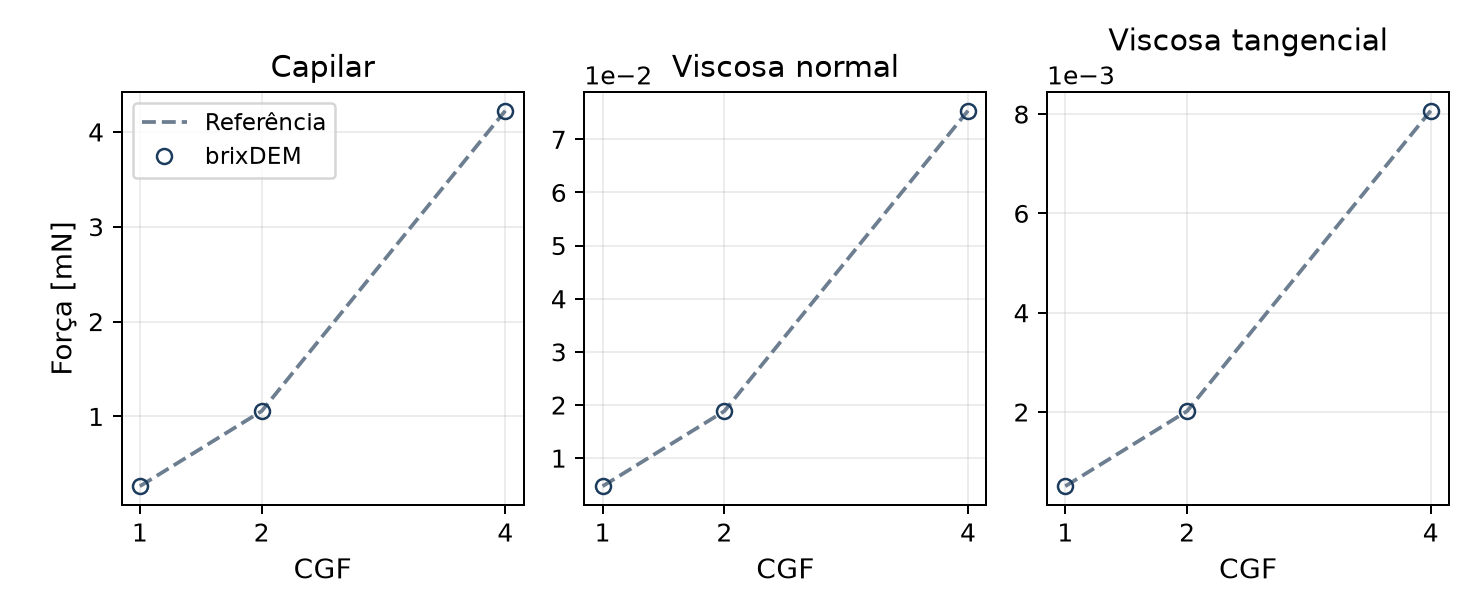
| CGF | Capilar [mN] | Viscosa normal [mN] | Viscosa tangencial [mN] |
|---|---|---|---|
| 1 | 0.264005 | 0.00471239 | 0.000504326 |
| 2 | 1.05602 | 0.0188496 | 0.00201730 |
| 4 | 4.22408 | 0.0753982 | 0.00806922 |
13. Quebra Ab-T10/PRM: impacto DWT e progênie
O que este caso verifica
Uma esfera quebrável é apoiada em uma bigorna e atingida por uma esfera de aço. O trabalho atribuído ao evento determina t10 e a distribuição dos fragmentos; a massa dos produtos deve recuperar a massa do pai. Esse DWT virtual liga a mecânica do impacto à substituição PRM, enquanto as verificações complementares isolam seleção, tamanho e dano. A formulação está em 3.16.
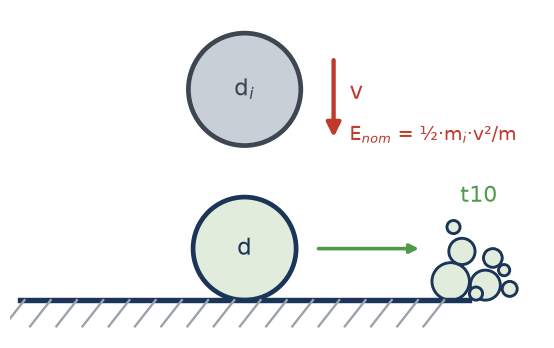
Parâmetros e procedimento
| Painel / condição | Valor |
|---|---|
| Corpo quebrável | d = 5.5 mm; ρ = 2930 kg/m³; E = 52 GPa; ν = 0.25 |
| Impactor de aço e bigorna | dᵢ = 12 mm; ρᵢ = 7800 kg/m³; Eᵢ = Ewall = 182 GPa; νᵢ = νwall = 0.30 |
| Ab-T10/PRM | S = 0.002 kg/J; dref = 5 mm; Emin,ref = 100 J/kg; A = 67.7%; semente = 0 |
| Contato / integração | Hertz–Mindlin; e = 1; μ = 0; g = 0; Δt = 5×10⁻⁸ s |
| Variação de energia | 200 pares independentes; energia cinética inicial do impactor de 100 a 2000 J/kg de massa do corpo; 4000 passos. |
Configure o material quebrável em Dano + substituição (10.10), mantenha o impactor inquebrável e ajuste sua velocidade à energia desejada. A comparação usa o trabalho efetivamente atribuído ao corpo, não a energia nominal do impactor. A campanha inclui 139 pais fraturados. A reprodução estatística das várias energias exige impactos independentes e registro de eventos; uma única animação não reproduz a população inteira.
Resultado: t10 e massa
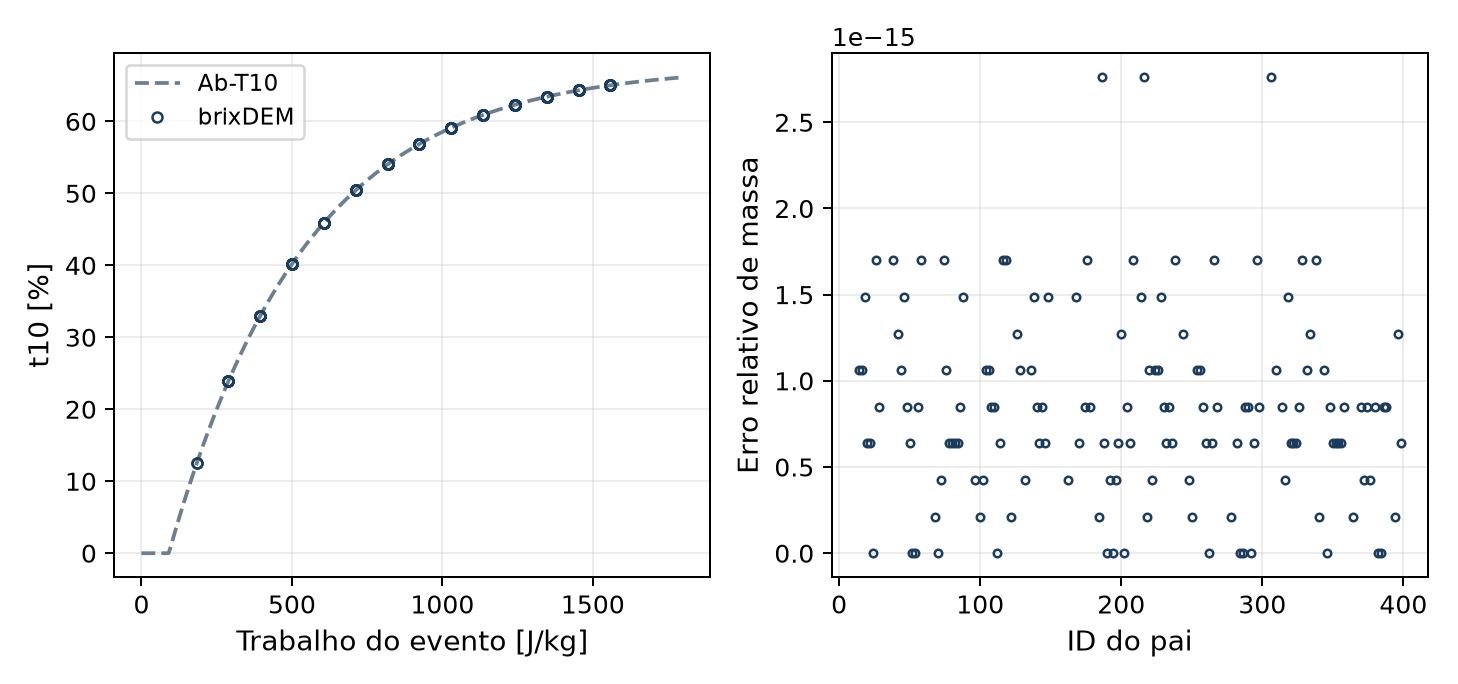
| Grandeza | Referência / critério | Resultado |
|---|---|---|
| t10 | Eq. (3.69), com o trabalho do evento | Desvio máximo ≤ 1,5×10⁻¹⁴ p.p. |
| Massa dos filhos e finos | Recuperar a massa do pai; erro relativo ≤ 1×10⁻⁹ | 2.76×10⁻¹⁵ de erro máximo |
Verificação da distribuição dos fragmentos
Para separar a amostragem PRM da mecânica do impacto, fixe t10 = 20% e gere 10.000 famílias para cada lei de progênie. Compare o passante médio, em massa, com a distribuição prescrita, e não com a contagem de esferas.
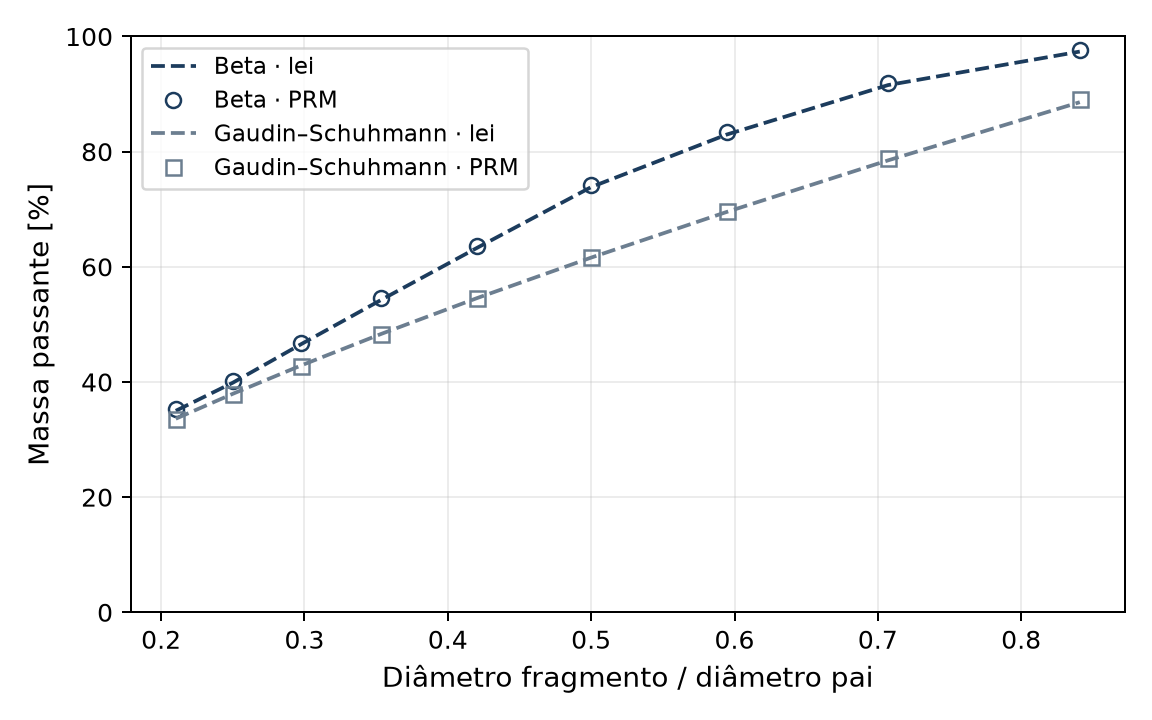
O maior desvio absoluto do passante fracionário é 0,0046 para Beta e 0,0047 para Gaudin–Schuhmann: aproximadamente 0,46 e 0,47 pontos percentuais. A discretização dos fragmentos e a amostragem explicam a diferença entre a curva contínua e o conjunto finito.
Verificações complementares: seleção, tamanho e dano
Na seleção, use 1.000 corpos novos por energia, com as propriedades do quadro e substituição desativada. Para o efeito do tamanho, repita com diâmetros de 2,5, 5,5 e 11 mm. Nos impactos repetidos, mantenha o dano entre cinco impactos de trabalho específico médio 194,96 J/kg.
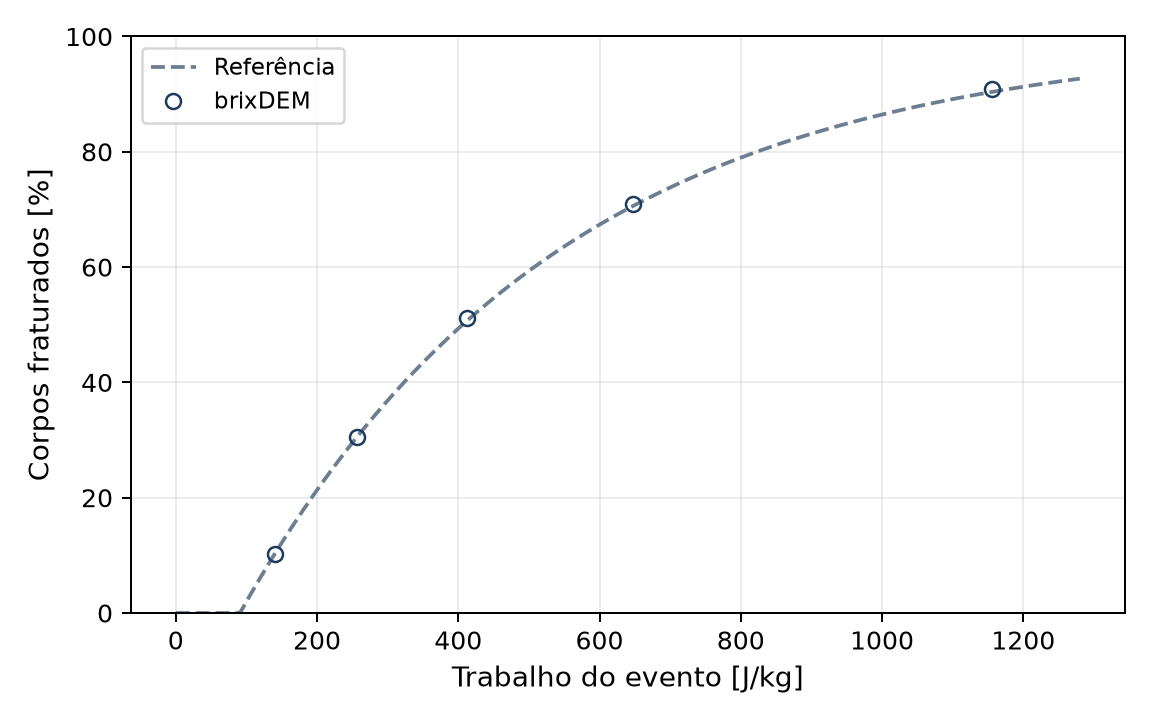
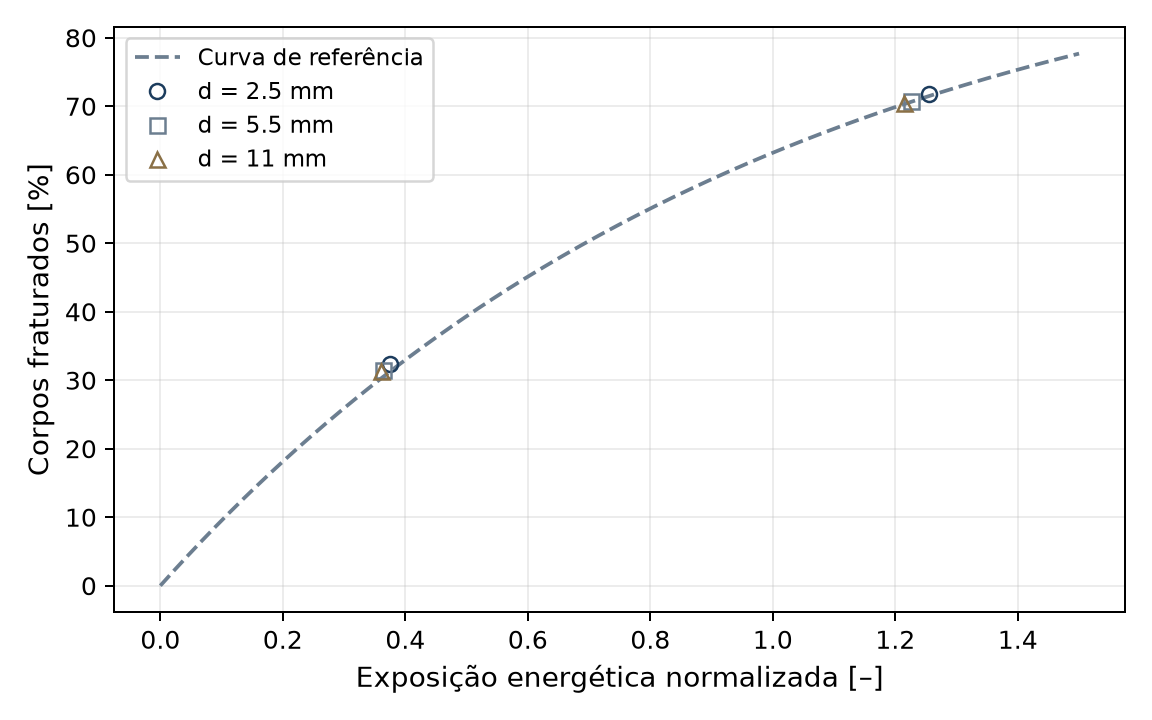
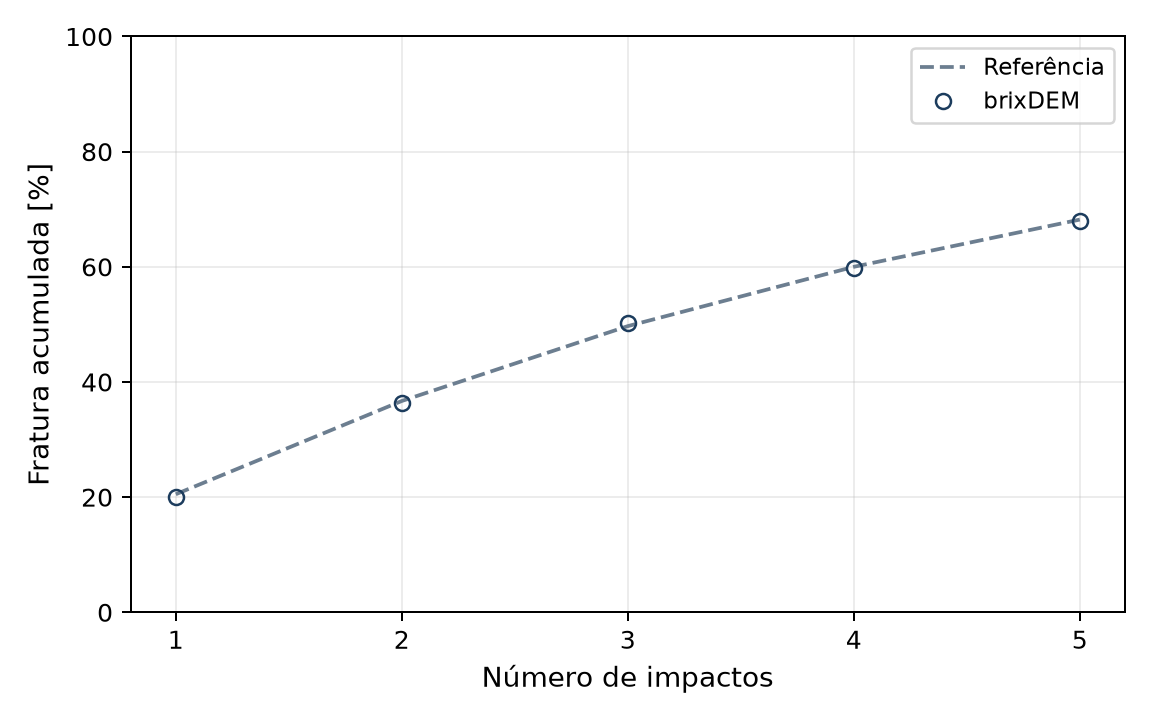
| E do evento [J/kg] | P referência [%] | Fraturadas [%] | Desvio [p.p.] |
|---|---|---|---|
| 140.63 | 10.36 | 10.20 | −0.16 |
| 256.59 | 30.55 | 30.60 | +0.05 |
| 411.92 | 50.65 | 51.20 | +0.55 |
| 647.96 | 70.64 | 70.90 | +0.26 |
| 1156.05 | 90.40 | 90.90 | +0.50 |
Lei de progênie × família publicada
A lei Beta (padrão) usa a função beta incompleta com os parâmetros de Tavares & das Chagas (2021, Tabela 3), ajustados a 40 materiais (rochas, minérios e clínquer, sem minério de ferro): tn = 100·I(t10/100; αn, βn). A opção Gaudin–Schuhmann usa um único expoente obtido de t10, tn = (1/n)α com α = ln(t10)/ln(0,1). Passante [%] em 1/2, 1/4, 1/25 e 1/75 do tamanho do pai:
| t10 | Beta (família publicada) — t2 / t4 / t25 / t75 | Gaudin–Schuhmann — t2 / t4 / t25 / t75 |
|---|---|---|
| 10 % | 47,5 / 20,3 / 5,7 / 3,2 | 50,0 / 25,0 / 4,0 / 1,3 |
| 20 % | 73,8 / 39,9 / 11,5 / 6,4 | 61,6 / 38,0 / 10,5 / 4,9 |
| 30 % | 88,0 / 56,8 / 17,6 / 9,8 | 69,6 / 48,4 / 18,6 / 10,5 |
Com t10 ≥ 20%, a Gaudin–Schuhmann subestima a parte grossa em até 12–19 pontos percentuais (t2). Prefira a Beta, salvo quando houver dados do material que justifiquem a outra lei. Minérios de ferro ficam fora da família publicada (t2 menor e t75 maior para o mesmo t10); para eles, os parâmetros padrão não são uma estimativa adequada. Os finos abaixo do menor fragmento são representados por partículas dummy; a extensão por lei de potência sugerida na mesma referência não é aplicada.
Energia atribuída ao corpo e rigidez
O Ab-T10 usa o trabalho absorvido pelo corpo, repartido entre os dois lados do contato por η = kparceiro/(kcorpo+kparceiro), e não a energia nominal do impactor. Por isso, os parâmetros só valem na rigidez em que foram calibrados. Exemplo com S e Emin fixos, esfera contra parede de 200 GPa, 72 J/kg por impacto e 10 impactos:
| Young do corpo | η (parcela do corpo) | Fração com fratura |
|---|---|---|
| 5,2 GPa | 0,975 | 76,2% |
| 52 GPa | 0,798 | 66,0% |
| 208 GPa | 0,498 | 44,5% |
Redução uniforme do módulo de Young. Quando o Young de todos os materiais — partículas, impactor e paredes — é multiplicado pelo mesmo fator, η não muda e a resposta se mantém. Mesmo ensaio (10 impactos de 72 J/kg, 128 corpos por forma, calibração sem novo ajuste; partícula/parede de 52/200 GPa como referência):
| Forma | Fator 1 (52/200 GPa) | Fator 0,1 | Fator 0,01 |
|---|---|---|---|
| Esfera | 60,16% | 60,16% (+0,00 p.p.) | 60,16% (+0,00 p.p.) |
| Clump par | 62,50% | 62,50% (+0,00 p.p.) | 63,28% (+0,78 p.p.) |
| Clump tetra | 59,38% | 60,16% (+0,78 p.p.) | 61,72% (+2,34 p.p.) |
η = 0,798 nos três fatores. Para esferas, a fração com primeira fratura é idêntica até uma redução de 100×; nos clumps, a diferença fica em até 1–3 corpos em 128. A redução uniforme é, portanto, o caminho consistente para ganhar timestep sem recalibrar o Ab-T10 nesse tipo de impacto. O ensaio cobre impactos isolados repetidos; não cobre leitos confinados nem a distribuição dos fragmentos.
14. Síntese da evidência e limites
| # | Caso | Grandeza verificada | Resultado |
|---|---|---|---|
| 1 | Restituição normal | e = |v_out/v_in| | 10,1% em e=.5; ≤2,6% em e≥.7; desvios elevados em e baixo |
| 2 | Colisão oblíqua | acoplamento Δω/Δv_t | OK 5,5 % (torque) |
| 3 | Escorregar até rolar | v_f, ω_f, t_s | OK 0,05 % |
| 4 | Rampa rolando | a = 5/7·g·senθ | OK < 0,1 % |
| 5 | Rampa escorregando | a = g(senθ−μcosθ) | OK < 0,01 % |
| 6 | Limiar de rolamento | θc = arctan(μ_r) | OK (16 a 17°) |
| 7 | Frenagem por rolamento | a = 5/7·μ_r·g | OK 0,1 % |
| 8 | Adesão JKR (partícula) | F = 3π·γ·R_ef e gap de ruptura | OK < 0,1 % |
| 8b | Adesão JKR (parede) | pull-off, gap de ruptura e curva F(δ) | OK < 0,1 % |
| 9 | Corpo livre 6-DOF | rotação livre; impacto excêntrico e reações | Acoplamento medido: 25/25; giro livre Parte A: referência, sem resultado do solver |
| 10 | Clumps | massa/inércia, invariantes, JKR e orientação | OK; 0 falhas em 17 verificações |
| 11 | Ponte líquida | Força, ruptura, viscosidade e inventário | Ruptura: 0,00084%; viscosidade: erro relativo ≤ 5,61×10⁻⁵ (código × equação). Modelo × correlações publicadas: 5–7%; sem validação experimental |
| 12 | Ponte + coarse-graining | Escala local de força | Erro relativo máximo 6,98×10⁻⁹; sem validação macroscópica |
| 13 | Ab-T10/PRM | DWT, progênie, seleção, tamanho e dano | Massa: erro relativo 2,76×10⁻¹⁵; progênie ≤ 0,5 p.p. da curva prescrita; redução uniforme de Young preserva a seleção. PSD de material específico não validada |
Os casos verificam as leis e os balanços nas condições indicadas. Ao reproduzir um teste, compare a mesma grandeza, população e intervalo de medição. A concordância com uma equação não substitui a validação experimental do material ou do equipamento; os procedimentos de calibração e comparação física estão no Capítulo 18.